Heim| AUV-Kommunikation & Navigationskit |NAVS-3000
NAVS-3000
Kompakter Navigator
Integrierte Unterwassernavigationssysteme (INS/DVL/DEPTH)
NAVS-3000 ist einIntegriertes Navigationssystem der neuen Generation. Nach Erhalt der InitialeBreiten- und Längengrad, erreicht das GerätSelbstausrichtungdurch das Spüren derDie Rotationswinkelgeschwindigkeit der Erde fürnach Norden suchend.
Das Produkt verfügt über aDruckfestes Gehäuse aus Titanlegierungund integriert aHochleistungs-Phased-Array-DVLund ahochauflösendes Drucksensormodul. Es unterstütztkombinierte Positionierung mit DVL, GPS und USBL, und AusgängeLage-, Positions-, Geschwindigkeits- und Tiefeninformationen. Mit einemStandardmäßig druckfestes Gehäuse, es kann direkt verwendet werden fürUnterwassernavigation von AUVs/ROVsohne irgendwelche Änderungen.
DerIntegriertes Navigationssystem NAVS-3000beschäftigt einenverbesserte IMU-Lösung und Datenfusionsmethode, was die deutlich verbessertGenauigkeit der Haltung und des Kurses. In Kombination mit DVL ist dasNavigationsgenauigkeiterreicht0.5% der zurückgelegten Streckeunter linearen Bedingungen und0.1% der zurückgelegten StreckewährendGebietskartierungsmissionen. DerTiefensensorhat einAuflösung von0.0005% des Gesamtbereichsund einGenauigkeit von0.05% des Gesamtbereichs.

NAVS-3000
Hauptmerkmale:
- Kompakte Größe, hohe Genauigkeit, autonome Nordsuche, immun gegen magnetische Störungen.
- Genauigkeit der geradlinigen Navigation: ≤0.5% der Entfernung; Genauigkeit des Z-förmigen Vermessungsmusters: ≤0.1%.
- Integrierter hochauflösender Drucksensor,3000m-Tiefenversion mit1.5cm-Auflösung.
- Phased-Array-DVL, Navigationsgenauigkeit unabhängig von Schallgeschwindigkeitsschwankungen.
- Schaltet automatisch in den Wasserspurmodus um, wenn die Grundspur im tiefen Wasser verloren geht.
- Unterstützt die USBL-Positionsunterstützung mit automatischer Ausreißerunterdrückung.
- Integriertes WLAN-Modul für Konfiguration und Datenzugriff.
Überblick
Leistung
NAVS-3000ist eine neue Generationintegriertes Navigationssystem, entworfen fürHochpräzise AUV/ROV-Unterwassernavigation.
- Autonome Nordsuche: Erreicht die Selbstausrichtung durch die Messung der Rotationswinkelgeschwindigkeit der Erde, ohne auf Magnetfelder angewiesen zu sein.
- Druckfeste Ausführung: Das Gehäuse aus Titanlegierung ermöglicht den direkten Einsatz unter Wasser ohne Modifikationen.
- Kernsensoren: integriert aPhased-Array-DVLund ahochauflösender Drucksensor.
-
Kombinierte Positionierung: unterstütztDVL, GPS und USBLIntegration, AusgabeFluglage, Position, Geschwindigkeit und TiefeDaten.
- Navigationsgenauigkeit: mit DVL-Integration erreicht0.5% der zurückgelegten Streckein der geradlinigen Navigation und0.1% der zurückgelegten Streckewährend der Gebietskartierung.
- Tiefenmessung: Drucksensorauflösung0.0005% des Skalenendwerts, Genauigkeit0.05% des Skalenendwerts.
- IMU und Datenfusion: Verbessert die Lage- und Kursgenauigkeit und gewährleistet eine stabile Unterwassernavigation.
Spezifikationen
Anwendungen
- Tiefseeforschung, Kartierung und Probenahme
- Inspektion von Pipelines und Kabeln, Überwachung der Unterwasserinfrastruktur
- Autonome AUV/ROV-Navigationsmissionen
- Regionale Meeresumweltüberwachung

Navigationsmodus
SINS / DVL / GPS / Tiefensensor Integrierter Navigationsmodus
Dies ist der Standardbetriebsmodus des Systems.
Merkmale:
- Wenn die GPS-Geschwindigkeit gültig ist, SINS lässt sich in GPS integrieren.
- Wenn GPS ungültig ist, SINS lässt sich in Tiefensensor und DVL integrieren. Wenn beidesWasserspur und unterste Spursind gültig,Bodengeschwindigkeitverwendet wird. Wenn auch nur in tiefem WasserWasserspurverfügbar ist, integriert sich SINS mitWassergeschwindigkeit.
- Wenn sowohl DVL als auch GPS ungültig sind, tritt das System einVertikalkreiselmodus: Geschwindigkeit ist auf Null gesetzt, aber genauAttitüdewird beibehalten.
- Wenn eine gültige USBL-Position empfangen wirdAusreißer werden automatisch abgelehnt und Navigationsfehler korrigiert.
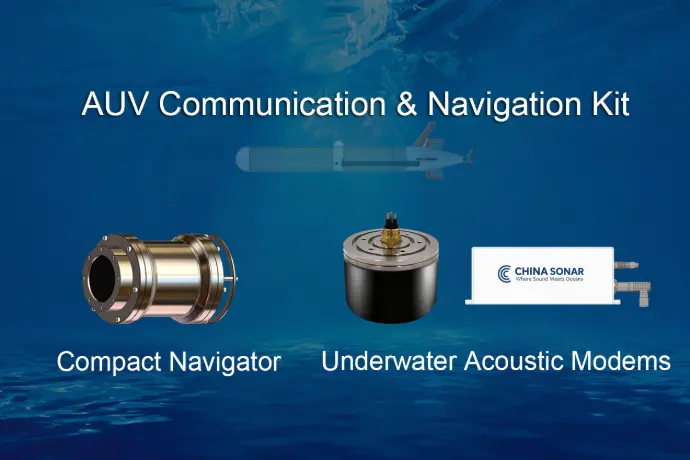
AUV-Kommunikation & Navigationskit
Kompakter Navigator & akustisches Unterwassermodem
Entwickelt fürAutonome Unterwasserfahrzeuge (AUVs), DieAUV-Kommunikation & Navigationskit lieferthochpräzise Navigation und zuverlässige Unterwasserkommunikationin einer einheitlichen Lösung.
- NAVS-3000 Kompaktnavigator– BietetINS-basierte Positionierung, DVL-Geschwindigkeitsmessungen, UndTiefendatenfür präzise Echtzeit-Navigation.
-
UAC-08160X-OEM Unterwasser-Akustikmodem– Sorgt dafürStabile Unterwasserkommunikation über große Entfernungenüber mehrere Frequenzbänder hinweg.