집 | AUV 통신 & 네비게이션 키트 |NAVS-3000
NAVS-3000
컴팩트 네비게이터
수중 통합 항법 시스템(INS/DVL/DEPTH)
NAVS-3000는차세대 통합 내비게이션 시스템. 초기값을 받은 후위도와 경도, 장치는 달성자기 정렬감지함으로써지구의 회전 각속도~을 위한북향.
제품 특징티타늄 합금 내압 하우징그리고 통합고성능 위상배열 DVL그리고고해상도 압력 센서 모듈. 지원합니다DVL, GPS 및 USBL과 결합된 포지셔닝, 및 출력자세, 위치, 속도, 깊이 정보. 와표준 내압 하우징, 그것은 직접 사용될 수 있습니다AUV/ROV의 수중 항법수정 없이.
그만큼NAVS-3000 통합 내비게이션 시스템고용하다향상된 IMU 솔루션그리고데이터 융합 방식, 크게 향상자세와 방향의 정확성. DVL과 결합하면탐색 정확도도달하다이동 거리의 0.5%직선 조건에서, 그리고이동 거리의 0.1%~ 동안지역 매핑 임무. 그만큼깊이 센서가지고있다전체 범위의 0.0005% 분해능그리고전체 범위의 0.05% 정확도.

NAVS-3000
주요 특징:
- 컴팩트한 크기, 높은 정확도, 자율적인 북쪽 탐색, 자기 간섭에 대한 내성.
- 직선 항법 정확도: 거리의 0.5% 이하; Z자형 조사 패턴 정확도: ≤0.1%.
- 통합 고해상도 압력 센서, 1.5cm 분해능의 3000m 깊이 버전.
- 위상 배열 DVL, 음속 변화에 영향을 받지 않는 탐색 정확도.
- 깊은 물에서 바닥 트랙이 유실되면 자동으로 워터 트랙 모드로 전환됩니다.
- 자동 이상치 거부 기능을 갖춘 USBL 위치 지원을 지원합니다.
- 구성 및 데이터 액세스를 위한 내장형 Wi-Fi 모듈.
개요
실적
NAVS-3000신세대이다통합 내비게이션 시스템, 다음을 위해 설계되었습니다.고정밀 AUV/ROV 수중 항법.
- 자율적인 북탐색: 자기장에 의존하지 않고 지구의 회전 각속도를 감지하여 자체 정렬을 달성합니다.
- 내압 설계: 티타늄 합금 하우징으로 개조 없이 직접 수중 배치가 가능합니다.
- 핵심 센서: 통합위상 배열 DVL그리고고해상도 압력 센서.
-
결합된 포지셔닝: 지원DVL, GPS 및 USBL통합, 출력태도, 위치, 속도, 깊이데이터.
- 탐색 정확도: DVL 통합으로 달성이동 거리의 0.5%직선 탐색 및이동 거리의 0.1%지역 매핑 중.
- 깊이 측정: 압력 센서 분해능전체 규모의 0.0005%, 정확성전체 규모의 0.05%.
- IMU 및 데이터 융합: 자세 및 방향 정확도를 향상시켜 안정적인 수중 항법을 보장합니다.
명세서
응용
- 심해 연구, 매핑 및 샘플링
- 파이프라인 및 케이블 검사, 해저 인프라 모니터링
- AUV/ROV 자율 항법 임무
- 지역 해양 환경 모니터링

탐색 모드
SINS / DVL / GPS / 심도센서 통합 내비게이션 모드
이는 시스템의 기본 작동 모드입니다.
특징:
- GPS 속도가 유효한 경우, SINS는 GPS와 통합됩니다.
- GPS가 유효하지 않은 경우, SINS는 깊이 센서 및 DVL와 통합됩니다. 둘 다라면워터트랙그리고최하위 트랙유효하며,하단 트랙 속도사용됩니다. 깊은 물속에 있다면워터트랙사용할 수 있으며 SINS는 다음과 통합됩니다.워터 트랙 속도.
- DVL와 GPS가 모두 유효하지 않은 경우, 시스템이 들어갑니다수직 자이로 모드: 속도는 0이지만 정확합니다.태도유지됩니다.
- 유효한 USBL 위치를 수신한 경우, 이상값은 자동으로 거부되고 탐색 오류가 수정됩니다.
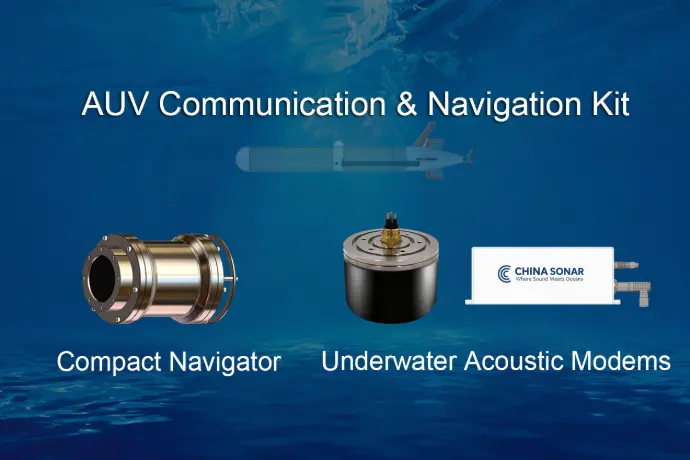
AUV 통신 & 네비게이션 키트
컴팩트 네비게이터 & 수중 음향 모뎀
다음을 위해 설계됨자율 수중 차량(AUV),AUV 통신 & 네비게이션 키트배달하다고정밀 내비게이션그리고안정적인 수중 통신통합 솔루션에서
- NAVS-3000 컴팩트 네비게이터 — 제공INS 기반 포지셔닝, DVL 속도 측정, 그리고깊이 데이터정확한 실시간 탐색을 위해.
-
UAC-08160X-OEM 수중 음향 모뎀— 보장안정적인 장거리 수중통신여러 주파수 대역에 걸쳐.