Ev | AUV İletişim ve amp; Navigasyon Kiti|NAVS-3000
NAVS-3000
Kompakt Navigatör
Sualtı Entegre Navigasyon Sistemleri (INS/DVL/DEPTH)
NAVS-3000biryeni nesil entegre navigasyon sistemi. Başlangıç belgesini aldıktan sonraenlem ve boylam, cihaz elde ederkendi kendine hizalamaalgılayarakDünyanın dönme açısal hızıiçinkuzeyi arayan.
Ürün özelliklerititanyum alaşımından basınca dayanıklı gövdeve birleştiriryüksek performanslı aşamalı dizi DVLve biryüksek çözünürlüklü basınç sensörü modülü. DestekliyorDVL, GPS ve USBL ile birleşik konumlandırmave çıktılartutum, konum, hız ve derinlik bilgileri. bir ilestandart basınca dayanıklı muhafazaiçin doğrudan kullanılabilirAUV'lerin/ROV'lerin su altı navigasyonuherhangi bir değişiklik yapılmadan.
NAVS-3000 entegre navigasyon sistemibir kişiyi çalıştırırgeliştirilmiş IMU çözümüVeveri birleştirme yöntemiönemli ölçüde arttıraraktutum ve başlığın doğruluğu. DVL ile birleştirildiğinde,navigasyon doğruluğuulaşır0.5Kat edilen mesafenin yüzdesiDoğrusal koşullar altında ve0.1Kat edilen mesafenin yüzdesisırasındaalan haritalama görevleri.derinlik sensörübir varçözünürlüğü0.0005Tüm aralığın %'sive birdoğruluğu0.05Tüm aralığın %'si.

NAVS-3000
Temel Özellikler:
- Kompakt boyut, yüksek doğruluk, otonom kuzey arama, manyetik parazitlerden etkilenmez.
- Düz çizgide gezinme doğruluğu: ≤0.5mesafenin %'si; Z şeklindeki anket deseni doğruluğu: ≤0.1%.
- Entegre yüksek çözünürlüklü basınç sensörü,3000m derinlik dereceli versiyon1.5cm'lik çözünürlük.
- Aşamalı dizi DVL, ses hızı değişimlerinden etkilenmeyen navigasyon doğruluğu.
- Dip yolu derin suda kaybolduğunda otomatik olarak su yolu moduna geçer.
- Otomatik aykırı değer reddine yardımcı olan USBL konumunu destekler.
- Yapılandırma ve veri erişimi için dahili Wi-Fi modülü.
Genel Bakış
Performans
NAVS-3000yeni nesilentegre navigasyon sistemiiçin tasarlanmışyüksek hassasiyetli AUV / ROV su altı navigasyonu.
- Özerk kuzey arayışı: Manyetik alanlara dayanmadan, Dünyanın dönme açısal hızını algılayarak kendi kendine hizalanmayı başarır.
- Basınca dayanıklı tasarım: Titanyum alaşımlı muhafaza, değişiklik yapılmadan doğrudan su altında kullanıma olanak sağlar.
- Çekirdek sensörler: bir bütünleştiriraşamalı dizi DVLve biryüksek çözünürlüklü basınç sensörü.
-
Kombine konumlandırma: desteklerDVL, GPS ve USBLentegrasyon, çıktıtutum, konum, hız ve derinlikveri.
- Navigasyon doğruluğu: DVL entegrasyonu ile şu sonuçlara ulaşır:0.5Kat edilen mesafenin yüzdesidüz çizgi navigasyonunda ve0.1Kat edilen mesafenin yüzdesialan haritalaması sırasında
- Derinlik ölçümü: basınç sensörü çözünürlüğü0.0005Tam ölçeğin yüzdesi, kesinlik0.05Tam ölçeğin yüzdesi.
- IMU ve veri füzyonu: Durağan su altı navigasyonu sağlayarak tutumu ve yön doğruluğunu artırır.
Özellikler
Uygulamalar
- Derin deniz araştırması, haritalama ve örnekleme
- Boru hattı ve kablo denetimi, deniz altı altyapısının izlenmesi
- AUV/ROV otonom navigasyon görevleri
- Bölgesel okyanus çevre izlemesi

Navigasyon Modu
SINS / DVL / GPS / Derinlik Sensörü Entegre Navigasyon Modu
Bu, sistemin varsayılan çalışma modudur.
Özellikler:
- GPS hızı geçerli olduğunda, SINS GPS ile entegre olur.
- GPS geçersiz olduğundaSINS, derinlik sensörü ve DVL ile entegre olur. Her ikisi desu yoluVealt yolgeçerlidir,alt yol hızıkullanılır. Keşke derin sudasu yolumevcutsa, SINS ile entegre olursu yolu hızı.
- Hem DVL hem de GPS geçersizse, sistem giriyordikey jiroskop modu: hız sıfırlanmıştır ancak doğrudurdavranışmuhafaza edilir.
- Geçerli USBL konumu alındığında, aykırı değerler otomatik olarak reddedilir ve gezinme hatası düzeltilir.
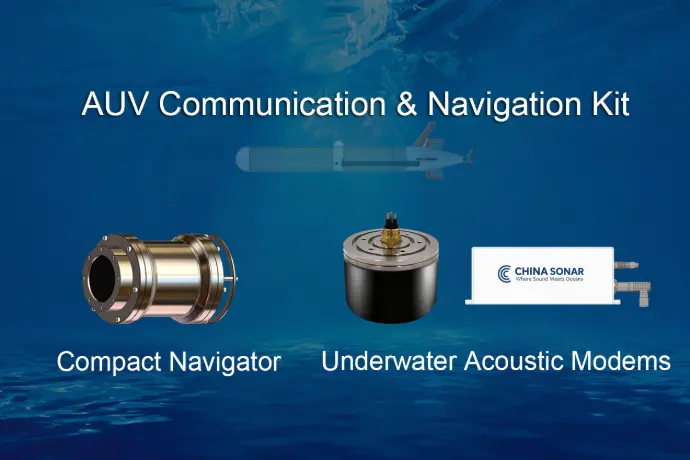
AUV İletişim ve amp; Navigasyon Kiti
Kompakt Navigatör&Sualtı Akustik Modem
Şunun için tasarlandı:Otonom Sualtı Araçları (AUV'ler),AUV İletişim ve amp; Navigasyon Kititeslim ederyüksek hassasiyetli navigasyonVegüvenilir sualtı iletişimibirleşik bir çözümde.
- NAVS-3000 Kompakt Navigatör- SağlarINS tabanlı konumlandırma, DVL hız ölçümleri, Vederinlik verilerihassas gerçek zamanlı navigasyon için.
-
UAC-08160X-OEM Sualtı Akustik Modem- Sağlaristikrarlı, uzun menzilli su altı iletişimibirden fazla frekans bandında.