Heim > Kompakter Navigator > NAVS-P600K
NAVS-P600K-3000M
Kompakter Navigator
Oberfläche & Unterwasser-Navigationssystem
Leistungsstarkes integriertes INS/DVL-Navigationssystem für AUV-, ROV- und Schiffstechnikschiffe
NAVS-P600K-3000M ist ein kompaktes All-in-One-Navigationsgerät mit autonomer dynamischer Nordsuchfunktion für vollständig autonome Unterwassernavigation bei jedem Wetter. Es verwendet einen speziellen Kalman-Filter, um INS-, DVL-, USBL- und GNSS-Daten gründlich zu verschmelzen und so hochpräzise und stabile Navigationsausgaben für Kurs, Fluglage, Geschwindigkeit und Position in Echtzeit für sich in der Tiefsee bewegende Unterwasserträger zu liefern. Aufgrund seiner geringen Größe, seines geringen Stromverbrauchs und seiner Kostenvorteile ist es ideal für Tieftauch-AUV, Arbeitsklasse-ROV und Unterwasser-Meerestechnikplattformen.
→ SPEZIFIKATIONEN ANZEIGEN → DATENBLATT HERUNTERLADEN
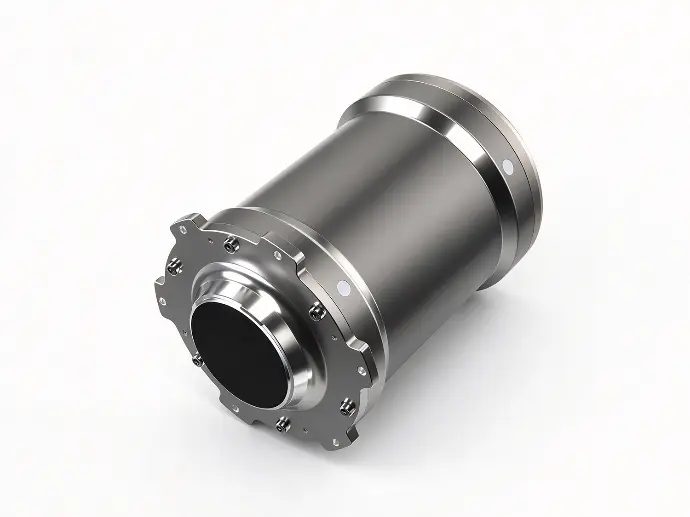
NAVS-P300K-3000M Navigationspositionssystem
Hauptmerkmale:
- Autonome dynamische Nordsuche, Unterwassernavigationsfähigkeit, völlig autonome und wetterunabhängige Einsatzleistung
- Kompaktes, integriertes All-in-One-Design mit geringem Stromverbrauch, geringem Platzbedarf und kosteneffizienten Vorteilen
- Der spezielle Kalman-Filter fusioniert Daten aus mehreren Quellen, einschließlich INS, DVL, USBL und GNSS, und sorgt so für überragende Navigationsgenauigkeit und hervorragende Systemstabilität
- Konfigurierbare Datenausgaberate im Bereich von 1–200 Hz, ausgestattet mit standardmäßigen seriellen RS422/RS232-Schnittstellen für die nahtlose Integration mit Unterwasserfahrzeugsteuerungen von Drittanbietern
- Unterstützt sowohl statische als auch dynamische Ausrichtung; Ein kundenspezifischer Gyroskop-Messbereich ist auf spezielle Projektanfragen verfügbar
Hauptmerkmale
Spezifikationen
Anwendungen
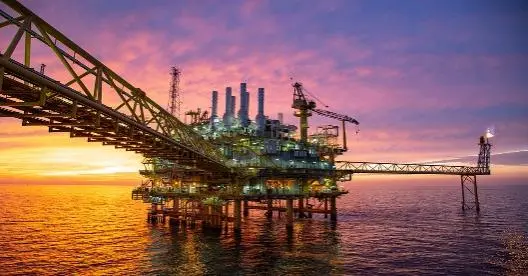
Erforschung von Tiefsee-Meeresressourcen
Geeignet für Tiefseeöl & Gasfelduntersuchungen, Installation von Unterwasserbohrinseln, Verlegung von Tiefseepipelines und Bau von Offshore-Tiefseeinfrastrukturen. Unterstützt die kontinuierliche Langzeitinspektion und vorbeugende Wartung von Tiefsee-Verankerungssystemen und Unterwasserpipelines in 3000 m Wassertiefe.
Tiefsee-Unterwassertechnik-Operationen
Unterstützt die Integration mit externen Hilfssensoren, einschließlich GNSS und USBL, um die Positionierungsstabilität über große Entfernungen zu erhöhen. Perfekt für Tiefsee-Such-, Rettungs- und Bergungseinsätze in offenen Ozeanumgebungen und bietet eine zuverlässige Navigationslösung für Tiefsee-Ingenieuraufgaben.
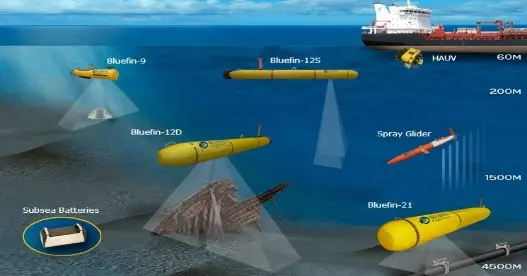
Tieftauch-AUV / Work-Class-ROV / groß angelegte UUV-Navigation
Optimiert für unbemannte Tiefsee-Unterwasserplattformen. Bietet eine stabile, hochpräzise Navigation für Tiefseebodenuntersuchungen, geologische Untersuchungen, Langstrecken-Routenpatrouillen und Unterwasser-Datenerfassungsmissionen.
FAQ
Die folgenden Fragen und Antworten beziehen sich auf die Spezifikationen der Standardversion (Lizenz erforderlich). Die Spezifikationen anderer Versionen entnehmen Sie bitte dem technischen Datenblatt oder kontaktieren Sie uns.
Die Standardtiefenbewertung der Einheit beträgt3000 m. Es sind flachere oder tiefere kundenspezifische Druckgehäuseversionen erhältlich. Bitte senden Sie die technischen Parameter Ihres Projekts zur technischen Bewertung.
Die Unterwasserpositionierung basiert auf der INS+DVL-Koppelnavigation, wenn GNSS nicht verfügbar ist. Wenn DVL eine stabile Bodenverriegelung aufrechterhält, kann die Positionsdrift für die PRO-Version ≤ erreichen0.5% D bei Fahrzeuggeschwindigkeit ≤15Knoten. GNSS bestimmt die Position, wenn das Fahrzeug auftaucht. Ein externer USBL kann als zusätzliche Unterwasser-Hilfsquelle angeschlossen werden, um die Drift weiter zu reduzieren.
Bei starkem Schlamm oder dichtem Wasserkraut nimmt die Leistung der Bodenschiene ab oder fällt ganz aus. Wenn die DVL-Bodenverriegelung verloren geht, läuft das Navigationssystem im reinen INS-Modus und die Positionsdrift nimmt erheblich zu. Wir empfehlen dringend, USBL als Backup-Hilfspositionierung für solch komplexe Wasserumgebungen einzusetzen.
Standard-Hardwareschnittstellen sind serielle RS422-/RS232-Ports. Die Datenausgaberate kann von 1 Hz bis 200 Hz konfiguriert werden. Es unterstützt Standard-Marine-Navigationsprotokolle und ist mit den meisten gängigen ROV-/AUV-Controllern kompatibel. Ein kundenspezifischer Protokollentwicklungsservice ist auf Projektanfrage verfügbar.
Standardmäßige statische Ausrichtungszeit ≤5 Minuten; dynamische Ausrichtung ≤15 Minuten. Bitte kontaktieren Sie unser Engineering-Team für spezielle technische Schnellausrichtungslösungen, wenn Ihre Mission eine schnelle Inbetriebnahme erfordert.
Der typische Stromverbrauch beträgt weniger als 10 W. Dank des stromsparenden Designs eignet es sich gut für batteriebetriebene Tieftauch-AUV- und Arbeitsklasse-ROV-Plattformen.
Entdecken Sie die ADCP-Serie
DerChina-Sonar ADCP-Serie deckt das gesamte Anwendungsspektrum von flache Flüsse zum tiefer Ozean. Mit Modellen wie dem ADCP-1200K, ADCP-600K und ADCP-300K, die Serie ist maßgeschneidert für Überwachung von Flussabflüssen, Küsten- und Offshore-Untersuchungen sowie Tiefseeforschung und -forschung. Maschinenbau.