Hogar | Sonar de imágenes 3D | MiniUAC-3D-300K
MiniUAC-3D-300KMini sonar de imágenes 3D
Sonar volumétrico 3D en tiempo real sin rotación para detección de buzos,
Inspección portuaria y clasificación dinámica de objetivos
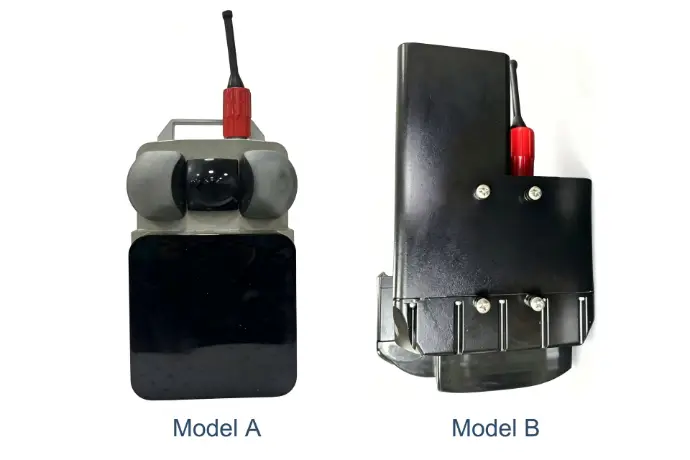
El sistema de sonda de imágenes 3D MiniUAC-3D-300K permite obtener imágenes continuas de alta velocidad de objetivos submarinos dentro de un rango de 150 metros y está disponible en el Modelo A (50 ° × 50 °), Modelo B (55 ° × 55 °), lo que proporciona múltiples ángulos de visión para la observación del usuario. Capaz de generar hasta 20 fotogramas por segundo en tiempo real, este sistema presenta una calidad de imagen nítida, un excelente rendimiento en tiempo real y compatibilidad con movimientos portadores de alta velocidad. Admite la detección en tiempo real y la clasificación dinámica de objetivos en movimiento, lo que demuestra amplias perspectivas de aplicación en operaciones de exploración y salvamento científicas, seguridad marítima para importantes proyectos de ingeniería, detección de hombres rana y otros objetivos, inspección de muros de puertos y mapeo topográfico en 3D.
Descripción general
MiniUAC-3D-300K Sonda de imágenes 3D
Características clave:
- Diseño compacto y de bajo consumo, con un tamaño y consumo de energía líderes en productos comparables en la misma categoría.
- Cobertura gran angular con una distancia máxima de trabajo de 150 m; dos opciones de campo de visión·Modelo A (50°×50°), Modelo B (55°×55°).
- Alta precisión de detección, resolución angular de 1° y resolución de alcance de 3 cm;
- La calidad de la imagen es excepcional, ya que utiliza un método patentado de procesamiento de visualización de sonar tridimensional que convierte los datos del haz en imágenes nítidas en 3D en tiempo real para mostrarlas en el software de monitoreo, al tiempo que proporciona capacidades de imágenes de múltiples ángulos.
- El haz presenta una excelente coherencia amplitud-fase. Se emplea un método de corrección de errores de amplitud-fase que utiliza tecnología patentada de matriz de transductores para compensar los errores de fase.
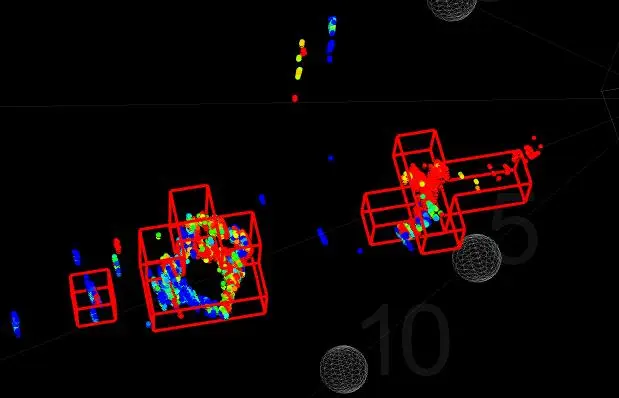
- La detección y el reconocimiento de objetivos dinámicos y estáticos emplean algoritmos de procesamiento de imágenes con derechos de propiedad intelectual independientes para identificar objetivos con precisión.
- Admite sistemas de alarma y monitoreo automático para vigilancia en tiempo real y alertas oportunas, lo que garantiza una protección de seguridad confiable.
- Admite actualizaciones remotas de código FPGA en línea con recuperación automática en caso de falla.
Caso de aplicación
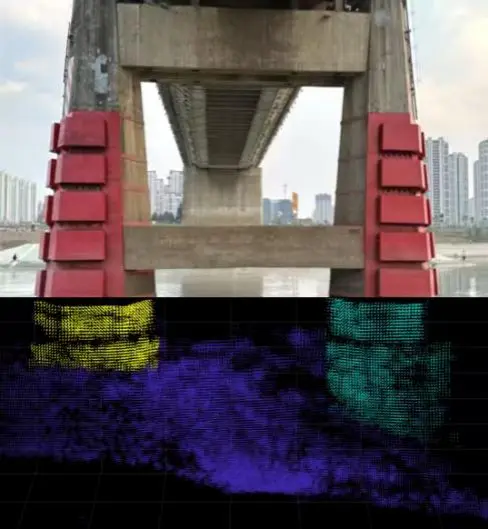
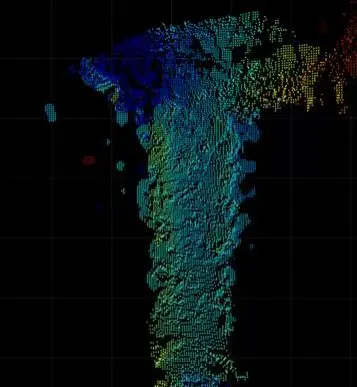
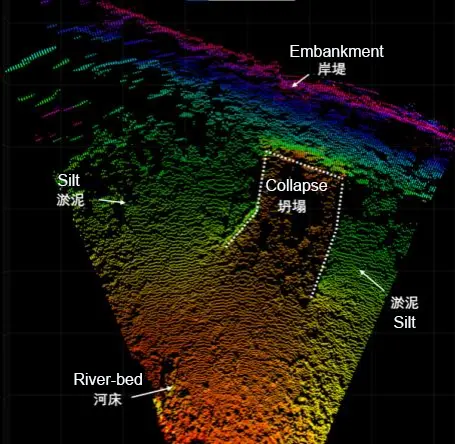
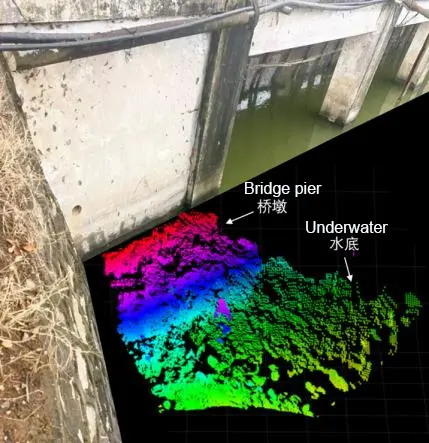
Instalación submarina
Función de reconocimiento de objetivos
Presupuesto
Aplicaciones
- Salvamento y salvamento submarinos Exploración científicaObservación y reconocimiento de objetivos submarinos para misiones científicas y operaciones de salvamento.
- Marítimo y Seguridad de infraestructura críticaVigilancia y alerta temprana de grandes proyectos de ingeniería en alta mar; Detección de intrusiones de buzo/hombre rana para la seguridad del puerto y del sitio acuático.
- Puerto y amp; Inspección de estructuras costa afueraInspección visual de muros portuarios, estructuras de muelles e instalaciones submarinas.
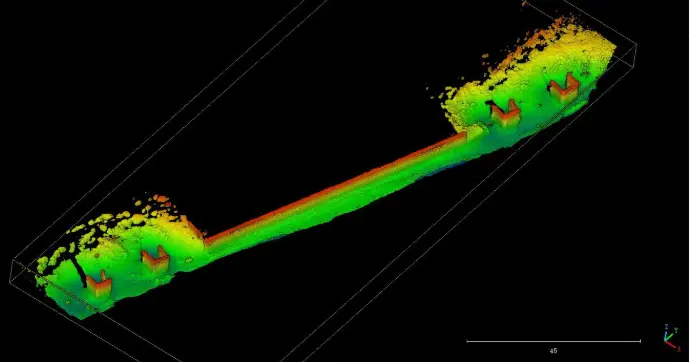
- Mapeo topográfico submarino en 3DMapeo volumétrico 3D en tiempo real del fondo marino y del terreno submarino.
- Integración de carga útil ROV / AUV / USVPercepción 3D de alta velocidad de fotogramas para vehículos submarinos en movimiento a alta velocidad.