Hogar | Serie de sondas con visión de futuro | UAC-FLS100
UAC-FLS100
Sonar multihaz orientado hacia adelante
Alcance de detección de 500 m de largo | Prevención de colisiones
Sonar de imágenes de 100 kHz para vehículos submarinos medianos y grandes
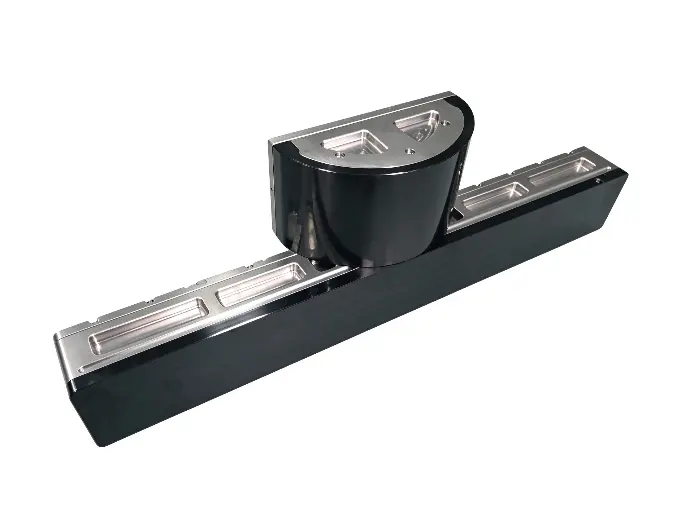
El sonar de imágenes UAC-FLS100 adopta tecnología de imágenes multihaz para generar imágenes acústicas de objetivos submarinos suspendidos y obstáculos delante del sonar. Todos los componentes son de fabricación nacional, con software y hardware totalmente autocontrolables. Cumple con los requisitos de garantía de navegación y detección de objetivos de vehículos submarinos medianos y grandes.
→ VER ESPECIFICACIONES →DESCARGAR FICHA TÉCNICA
Descripción general
UAC-FLS100 Sonda de imágenes
Características clave:
- Largo rango de detección
El rango de detección de hasta 500 m para objetivos de -15 dB en buenas condiciones hidrológicas admite la percepción frontal de larga distancia para vehículos submarinos. - Modos de trabajo duales (imágenes + prevención de colisiones)
FOV vertical conmutable·26° para imágenes detalladas, 7° para evitar colisiones a alta velocidad. Modo ajustable para diferentes prioridades de misión. - Totalmente independiente y Cadena de suministro nacional
Software y Firmware totalmente de desarrollo propio y soporte técnico estable. - Abra SDK y amp; Fácil integración
Viene con pantalla y software de control y SDK, admite desarrollo secundario para sistemas de control AUV/USV personalizados.
Especificación
Aplicaciones
- ROV / Pilotaje y control de ROV de clase laboral Evitación de obstáculos
- Navegación y navegación autónoma AUV / UUV Detección de peligros
- Estudio del subsuelo de buques de superficie no tripulados USV
- Tubería submarina y Inspección de cables
- Buscar y buscar Recuperación, ubicación del objetivo submarino
- Ambiental y ambiental costero Estudio de aguas poco profundas
Video y amplificador de demostración de doble frecuencia Imágenes
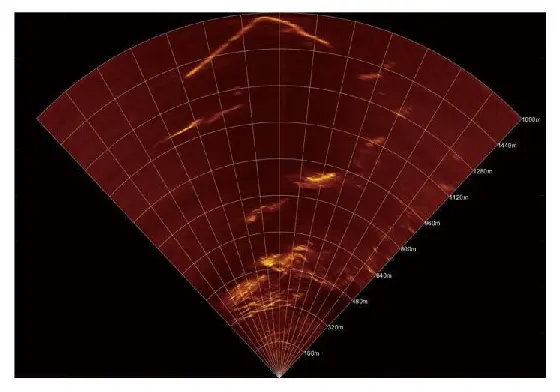
Imágenes de presa a 1300 m de alcance
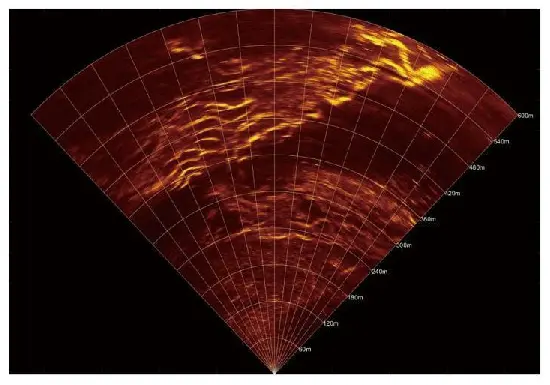
Imágenes en aguas abiertas
Preguntas frecuentes
Sí, el SDK y el documento del protocolo Ethernet se suministran para el desarrollo secundario y la integración del sistema.
La clasificación de profundidad personalizada está disponible a pedido.
Admite el modo de imagen (FOV vertical de 26° para imágenes acústicas detalladas) y el modo para evitar colisiones (FOV vertical de 7° para alerta de obstáculos). El campo de visión vertical es ajustable.
≥500 m para un objetivo de -15 dB en condiciones hidrológicas favorables. La distancia de detección real se verá afectada por la calidad del agua, el ruido ambiental y la fuerza del objetivo.
Funciona con una fuente de alimentación de 18 ~ 36 VCC con un consumo de energía típico de 22 W y utiliza Ethernet adaptable de 100 M/1 G para la comunicación de datos.