Rumah > Navigator Ringkas > NAVS-P600K
NAVS-P600K-3000M
Navigator Ringkas
Permukaan & Sistem Posisi Navigasi Bawah Air
Sistem navigasi terintegrasi INS/DVL berkinerja tinggi untuk kapal AUV, ROV, dan teknik kelautan
NAVS‑P600K‑3000M adalah unit navigasi ringkas lengkap dengan kemampuan pencarian utara dinamis otonom untuk navigasi bawah air yang sepenuhnya otonom dalam segala cuaca. Ia mengadopsi filter Kalman khusus untuk memadukan data INS, DVL, USBL, dan GNSS secara mendalam, menghasilkan keluaran navigasi presisi tinggi dan stabil untuk arah, sikap, kecepatan, dan posisi real-time untuk kapal induk yang bergerak di bawah air di laut dalam. Memiliki ukuran kecil, konsumsi daya rendah, dan keunggulan biaya, produk ini ideal untuk AUV penyelaman dalam, ROV kelas kerja, dan platform teknik kelautan bawah laut.
→ LIHAT SPESIFIKASI→ UNDUH LEMBAR DATA
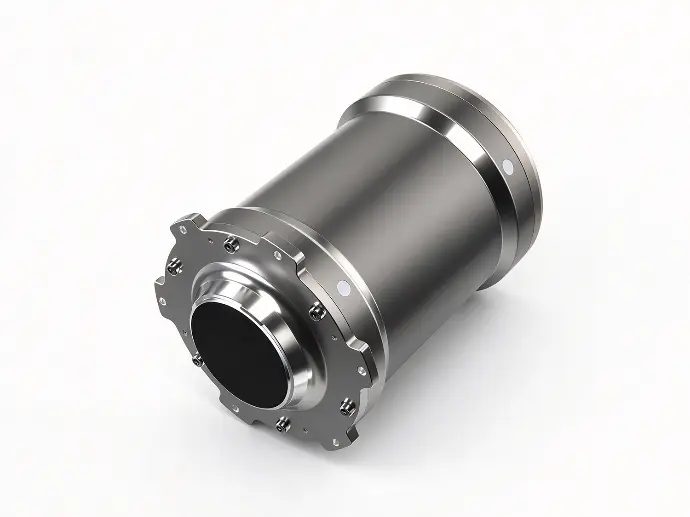
NAVS-P300K-3000M Sistem Posisi Navigasi
Fitur Utama:
- Pencarian utara dinamis yang otonom, kemampuan navigasi bawah air, kinerja operasional yang sepenuhnya otonom dan segala cuaca
- Desain terpadu all‑in‑one yang ringkas menampilkan konsumsi daya rendah, ukuran kecil, dan keunggulan hemat biaya
- Filter Kalman khusus memadukan data multi-sumber secara mendalam termasuk INS, DVL, USBL, dan GNSS, menghadirkan akurasi navigasi yang unggul dan stabilitas sistem yang luar biasa
- Kecepatan output data yang dapat dikonfigurasi mulai dari 1‑200Hz, dilengkapi dengan antarmuka serial RS422/RS232 standar untuk integrasi tanpa batas dengan pengontrol kendaraan bawah air pihak ketiga
- Mendukung penyelarasan statis dan dinamis; rentang pengukuran giroskop khusus tersedia berdasarkan permintaan proyek khusus
Fitur Utama
Spesifikasi
Aplikasi
Eksplorasi Sumber Daya Laut Dalam
Cocok untuk minyak laut dalam & amp; survei lapangan gas, pemasangan rig bawah laut, pemasangan pipa laut dalam, dan pembangunan infrastruktur laut dalam lepas pantai. Mendukung inspeksi berkelanjutan dan pemeliharaan preventif berdurasi panjang untuk sistem tambatan laut dalam dan jaringan pipa bawah laut di kedalaman air 3000m.
Operasi Rekayasa Bawah Air Laut Dalam
Mendukung integrasi dengan sensor bantuan eksternal termasuk GNSS dan USBL untuk meningkatkan stabilitas posisi jarak jauh. Sempurna untuk misi pencarian, penyelamatan, dan penyelamatan perairan dalam di lingkungan laut terbuka, memberikan solusi navigasi yang andal untuk tugas-tugas teknik laut dalam.
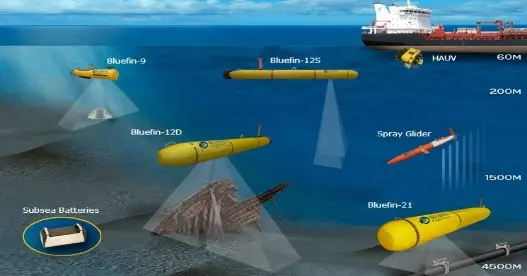
AUV Menyelam Dalam / ROV Kelas Kerja / Navigasi UUV Skala Besar
Dioptimalkan untuk platform bawah air tak berawak di perairan dalam. Menyediakan navigasi akurasi tinggi yang stabil untuk penyelidikan dasar laut dalam, survei geologi, patroli rute jarak jauh, dan misi akuisisi data bawah laut.
Pertanyaan Umum
Tanya Jawab di bawah mengacu pada spesifikasi Versi Standar (Diperlukan Lisensi). Untuk spesifikasi versi lain, silakan lihat lembar data teknis atau hubungi kami.
Peringkat kedalaman unit standar adalah3000m. Tersedia versi housing bertekanan khusus yang lebih dangkal atau lebih dalam. Silakan kirimkan parameter teknis proyek Anda untuk evaluasi teknik.
Pemosisian bawah air bergantung pada perhitungan mati INS+DVL saat GNSS tidak tersedia. Ketika DVL mempertahankan kunci bawah yang stabil, penyimpangan posisi untuk versi PRO dapat mencapai ≤0.5%D pada kecepatan kendaraan ≤15knots. GNSS memperbaiki posisi saat kendaraan muncul ke permukaan. USBL eksternal dapat dihubungkan sebagai sumber bantuan tambahan di bawah air untuk mengurangi penyimpangan lebih jauh.
Performa jalur bawah akan menurun atau menurun karena lumpur tebal atau gulma air yang lebat. Jika kunci bawah DVL hilang, sistem navigasi akan berjalan pada mode INS murni dan penyimpangan posisi akan meningkat secara signifikan. Kami sangat menyarankan penggunaan USBL sebagai pemosisian tambahan cadangan untuk lingkungan perairan yang kompleks seperti itu.
Antarmuka perangkat keras standar adalah port serial RS422 / RS232. Kecepatan keluaran data dapat dikonfigurasi dari 1 Hz hingga 200 Hz. Mendukung protokol navigasi laut standar dan kompatibel dengan sebagian besar pengontrol ROV / AUV utama. Layanan pengembangan protokol khusus tersedia berdasarkan permintaan proyek.
Waktu penyelarasan statis default ≤5 menit; penyelarasan dinamis ≤15 menit. Silakan hubungi tim teknik kami untuk mendapatkan solusi teknis penyelarasan cepat khusus jika misi Anda memerlukan permulaan yang cepat.
Konsumsi daya umumnya kurang dari 10W. Desain berdaya rendah membuatnya cocok untuk platform AUV deep-diving dan ROV kelas kerja yang dioperasikan dengan baterai.
Jelajahi Seri ADCP
ItuSeri ADCP China-Sonar & nbsp;mencakup spektrum penuh aplikasi dari sungai dangkal ke laut dalam. Dengan model termasuk ADCP-1200K, ADCP-600K, dan ADCP-300K, serial ini dirancang untuk pemantauan debit sungai, survei pesisir dan lepas pantai, dan penelitian & rekayasa.