집 > 컴팩트 네비게이터 > NAVS-P600K
NAVS-P600K-3000M
컴팩트 네비게이터
표면 & 수중 항법 위치 시스템
AUV, ROV 및 해양 엔지니어링 선박을 위한 고성능 INS/DVL 통합 항법 시스템
NAVS‑P600K‑3000M은 완전 자율, 전천후 수중 항법을 위한 자동 동적 북탐색 기능을 갖춘 올인원 소형 항법 장치입니다. INS, DVL, USBL 및 GNSS 데이터를 심층적으로 융합하는 전용 Kalman 필터를 채택하여 심해 이동 수중 캐리어의 실시간 방향, 자세, 속도 및 위치에 대한 높은 정밀도와 안정적인 탐색 출력을 제공합니다. 작은 크기, 낮은 전력 소비 및 비용 이점을 갖춘 이 제품은 심해 잠수 AUV, 작업급 ROV 및 해저 해양 엔지니어링 플랫폼에 이상적입니다.
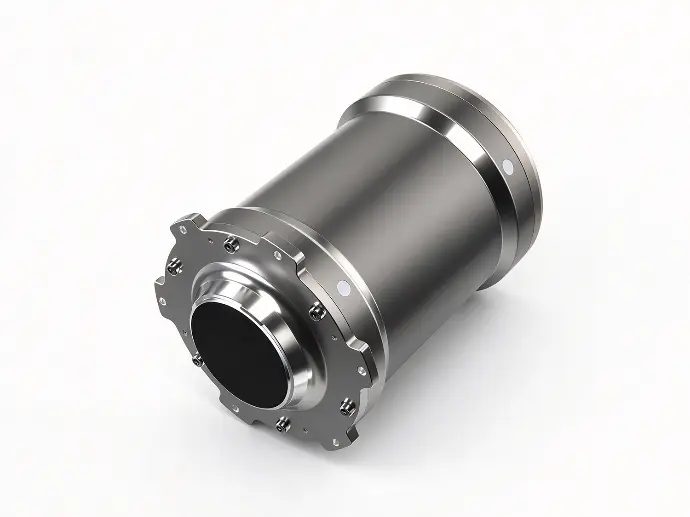
NAVS-P300K-3000M 네비게이션 위치 시스템
주요 특징:
- 자율적이고 역동적인 북탐색, 수중 항법 기능, 완전 자율성 및 전천후 작전 성능
- 낮은 전력 소비, 작은 설치 공간 및 비용 효율적인 이점을 갖춘 컴팩트한 올인원 통합 설계
- 전용 Kalman 필터는 INS, DVL, USBL 및 GNSS를 포함한 다중 소스 데이터를 심층적으로 융합하여 탁월한 탐색 정확도와 탁월한 시스템 안정성을 제공합니다.
- 1~200Hz 범위의 구성 가능한 데이터 출력 속도, 타사 수중 차량 컨트롤러와의 원활한 통합을 위한 표준 RS422/RS232 직렬 인터페이스 장착
- 정적 및 동적 정렬을 모두 지원합니다. 특별 프로젝트 요청 시 맞춤형 자이로스코프 측정 범위 이용 가능
주요 특징
명세서
응용
심해 해양자원 탐사
심해 석유 및 해양 석유 산업에 적합합니다. 가스전 측량, 해저 장비 설치, 심해 파이프라인 부설, 해상 심해 인프라 건설 등이 있습니다. 수심 3000m 심해 계류 시스템 및 해저 파이프라인에 대한 장기간 연속 검사 및 예방 유지보수를 지원합니다.
심해 수중 엔지니어링 운영
장거리 포지셔닝 안정성을 높이기 위해 GNSS 및 USBL을 포함한 외부 보조 센서와의 통합을 지원합니다. 심해 환경에서 심해 수색, 구조 및 구조 임무에 적합하며 심해 엔지니어링 작업을 위한 안정적인 탐색 솔루션을 제공합니다.
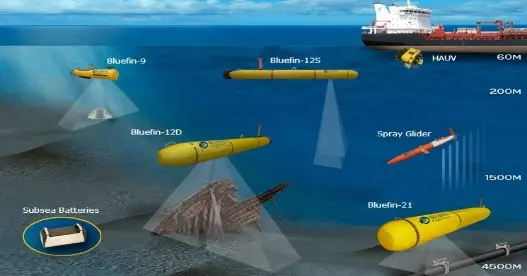
심해 잠수 AUV / 작업급 ROV / 대규모 UUV 항법
심해 무인 수중 플랫폼에 최적화되었습니다. 심해 해저 조사, 지질 조사, 장거리 경로 순찰 및 해저 데이터 수집 임무를 위한 안정적인 고정밀 항법을 제공합니다.
FAQ
아래 Q&A는 Standard Version(License-Required) 사양에 대한 내용입니다. 다른 버전의 사양에 대해서는 기술 데이터 시트를 참조하거나 당사에 문의하십시오.
표준 단위 깊이 등급은 다음과 같습니다.3000m. 더 얕거나 더 깊은 맞춤형 압력 하우징 버전을 사용할 수 있습니다. 엔지니어링 평가를 위해 프로젝트 기술 매개변수를 보내주십시오.
수중 위치 확인은 GNSS를 사용할 수 없을 때 INS+DVL 추측 항법을 사용합니다. DVL가 안정적인 하단 잠금을 유지하는 경우 PRO 버전의 위치 드리프트는 차량 속도 15노트 이하에서 0.5%D 이하에 도달할 수 있습니다. GNSS는 차량 표면에 있을 때 위치를 고정합니다. 드리프트를 더욱 줄이기 위해 외부 USBL을 보조 수중 보조 소스로 연결할 수 있습니다.
무거운 미사 또는 빽빽한 수생 잡초 아래에서는 하단 트랙 성능이 저하되거나 떨어집니다. DVL 하단 잠금 장치가 손실되면 내비게이션 시스템은 순수 INS 모드에서 실행되고 위치 드리프트가 크게 증가합니다. 이러한 복잡한 물 환경을 위한 백업 보조 위치 지정으로 USBL을 배포할 것을 강력히 권장합니다.
표준 하드웨어 인터페이스는 RS422/RS232 직렬 포트입니다. 데이터 출력 속도는 1Hz에서 최대 200Hz까지 구성할 수 있습니다. 표준 해양 항법 프로토콜을 지원하며 대부분의 주류 ROV/AUV 컨트롤러와 호환됩니다. 프로젝트 요청 시 맞춤형 프로토콜 개발 서비스를 이용할 수 있습니다.
기본 정적 정렬 시간 ≤5분; 동적 정렬 ≤15분. 임무에 빠른 시작이 필요한 경우 특별한 빠른 정렬 기술 솔루션에 대해 당사 엔지니어링 팀에 문의하십시오.
일반적인 전력 소비는 10W 미만입니다. 저전력 설계로 인해 배터리로 작동되는 심해 잠수 AUV 및 작업급 ROV 플랫폼에 매우 적합합니다.
ADCP 시리즈 살펴보기
그만큼China-Sonar ADCP 시리즈 의 모든 응용 프로그램을 포괄합니다.얕은 강 에 깊은 바다. 다음을 포함한 모델 포함: ADCP-1200K, ADCP-600K, ADCP-300K, 이 시리즈는 하천 배출 모니터링, 연안 및 해양 조사, 심해 연구 및 해양 조사 공학.