Главная | гидролокатор 3D-изображения | МиниУАК-3Д-300К
МиниУАК-3Д-300К Мини-гидролокатор 3D-изображения
Без вращения в режиме реального времени3D Объемный сонар для обнаружения дайверов,
Инспекция порта и динамическая классификация целей
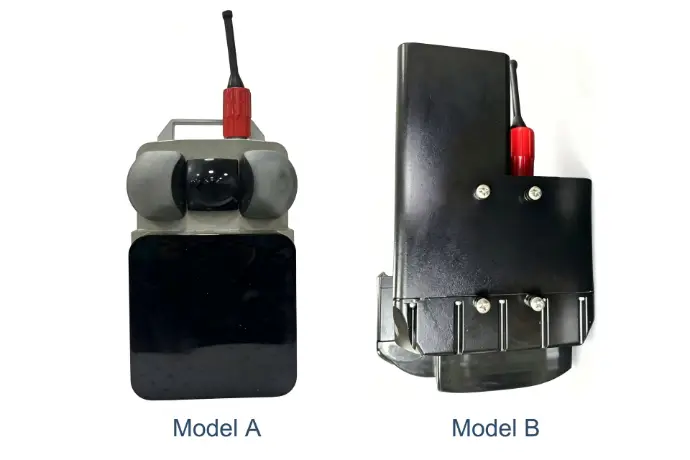
МиниОАК-3D-300K 3Гидроакустическая система D-изображения обеспечивает высокоскоростное непрерывное изображение подводных целей в диапазоне150метров и доступна в модели A (50 °×50°), Модель Б (55 °×55°), обеспечивая несколько углов обзора для наблюдения пользователя. Способен генерировать до20кадров в секунду в режиме реального времени, эта система отличается четким качеством изображения, превосходной производительностью в реальном времени и совместимостью с высокоскоростными движениями носителя. Он поддерживает обнаружение в реальном времени и динамическую классификацию движущихся целей, демонстрируя широкие перспективы применения в научных исследованиях и спасательных операциях, морской безопасности для крупных инженерных проектов, обнаружении водолазов и других целей, осмотре гавани и3D топографическое картографирование.
Обзор
МиниУАК-3Д-300К Сонар 3D-изображения
Ключевые особенности:
- Компактный дизайн с низким энергопотреблением, а размер устройства и энергопотребление превосходят аналогичные продукты в той же категории.
- Широкоугольное покрытие с максимальным рабочим расстоянием 150 м; два варианта поля зрения: Модель A (50°×50°), Модель B (55°×55°).
- Высокая точность обнаружения, угловое разрешение 1° и разрешение по дальности 3 см;
- Качество изображения является выдающимся благодаря использованию запатентованного метода обработки трехмерной сонарной визуализации, который преобразует данные луча в четкие 3D-изображения в реальном времени для отображения в программном обеспечении мониторинга, обеспечивая при этом возможность получения изображений под разными углами.
- Луч демонстрирует превосходную амплитудно-фазовую когерентность. Для компенсации фазовых ошибок используется метод коррекции амплитудно-фазовых ошибок с использованием запатентованной технологии матрицы преобразователей.
- В динамическом и статическом обнаружении и распознавании целей используются алгоритмы обработки изображений с независимыми правами интеллектуальной собственности для точной идентификации целей.
- Поддерживает системы автоматического мониторинга и сигнализации для наблюдения в режиме реального времени и своевременных оповещений, обеспечивая надежную защиту.
- Поддерживает удаленное онлайн-обновление кода FPGA с автоматическим восстановлением в случае сбоя.
Случай применения
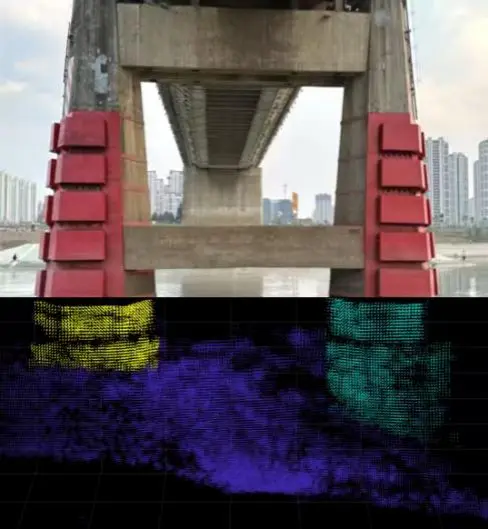
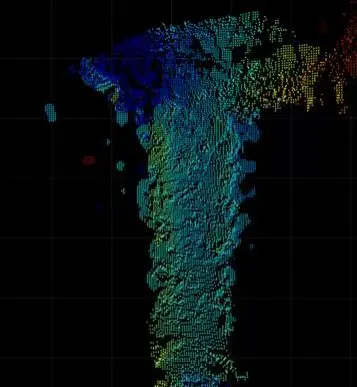
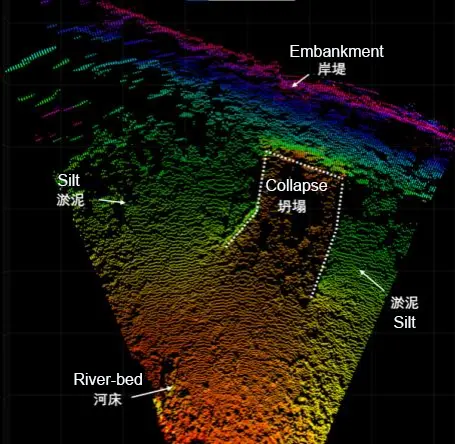
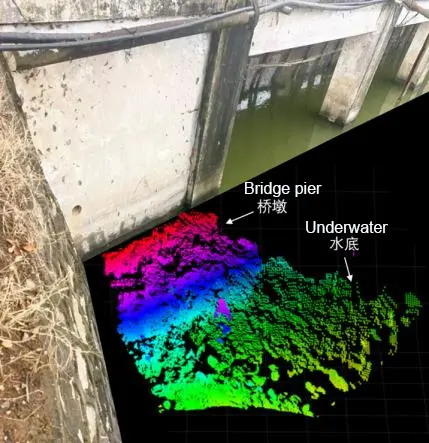
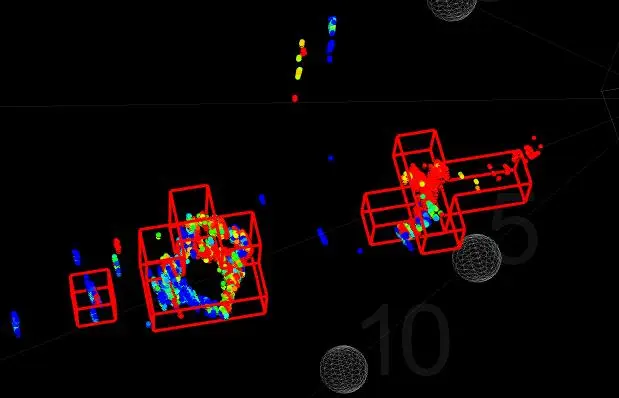
Подводный объект
Функция распознавания цели
Технические характеристики
Приложения
- Подводное спасение и усиление; Научные исследованияНаблюдение и обследование подводных целей для научных миссий и спасательных операций.
- Морской & Безопасность критической инфраструктурыНаблюдение и раннее предупреждение о крупных морских инженерных проектах; Обнаружение вторжения дайвера/водолаза для обеспечения безопасности гавани и водных объектов.
- Гавань и усилитель; Осмотр морских сооруженийВизуальный осмотр стен гавани, причальных сооружений и подводных сооружений.
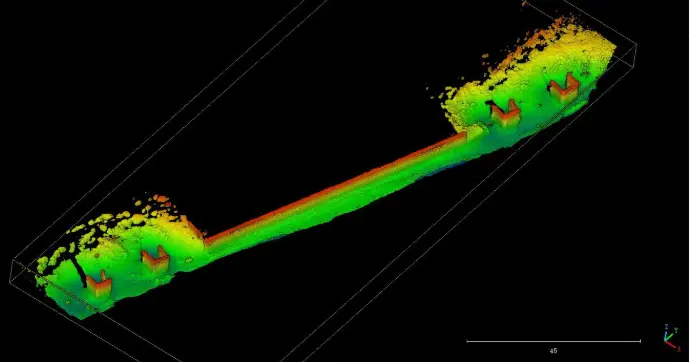
- Подводное 3D топографическое картографированиеОбъемное 3D-картирование морского дна и подводной местности в реальном времени.
- Интеграция полезной нагрузки ROV/AUV/USVВосприятие 3D с высокой частотой кадров для высокоскоростных подводных носителей.