DVL-600K
DVL de 4 haces tipo pistón 600 kHz
El DVL DVL‑600K mide la velocidad de movimiento de alta precisión de la plataforma en relación con el fondo marino. Cuando se integra con un girocompás o un sistema de navegación inercial (INS), forma un sistema de navegación autónomo para el control y la navegación de alta precisión de embarcaciones de superficie, remolques submarinos, AUV y UUV.
Diseñado para vehículos submarinos compactos y livianos, está optimizado para profundidades de agua de hasta 100 m y operaciones de precisión cerca del fondo. Ofrece un rendimiento estable de bloqueo del fondo para tareas de inspección del fondo marino cercano en plataformas submarinas de factor de forma pequeño.
El dispositivo admite una función opcional de perfilado de corriente para medir perfiles de campo de flujo en el área circundante. Permite la observación en curso a lo largo de la ruta de navegación del transportista, así como la observación del campo de flujo de punto fijo desplegado en boyas y amarres sumergibles.
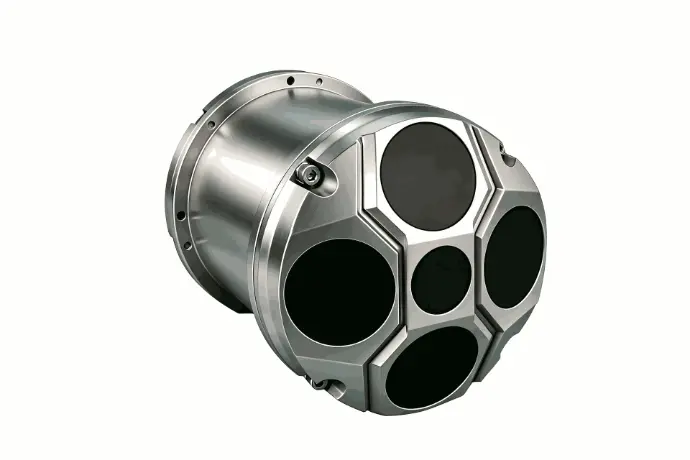
DVL-600KDVL
Características clave
- Matriz acústica Janus de 4 haces (5 haces opcional, esta página se centra en la versión de 4 haces)
- Precisión de velocidad de doble grado:±0.3%V ±0.3cm/s (controlado por exportación), >1% (sin licencia)
- Altitud mínima baja de seguimiento del fondo:0.5mRendimiento estable en misiones cercanas al fondo marino.
- Canal intermedio opcional de sondeo de profundidad a 400 kHz
- Ethernet + puertos multiserie (RS232 / RS422 / RS485); PD6 y salida de datos personalizada
- Dimensión más pequeña y peso más ligero vs.DVL-300K; consumo medio de energía de sólo 8 W
- Múltiples opciones de clasificación de profundidad·100 m (estándar), 300 m /1000 m /3000 m (opcional)
- Doble propósito·navegación de vehículos submarinos y observación del perfil de corrientes oceánicas para boyas y barcos. sistemas de amarre
Descripción general
Presupuesto
Aplicaciones
Resistencia del núcleo·mayor precisión de medición, menor altitud mínima de supresión, tamaño compacto; mejor opción para misiones donde la altura desde el fondo esdentro de 100 metros, operaciones especialmente frecuentes cerca del lecho marino.
- ROV y clase de inspección Encuesta AUV de tamaño mediano cerca del fondo
Inspección de infraestructura submarina·cimientos eólicos marinos, cable submarino, verificación visual de tuberías. Requieren una navegación estable mientras el vehículo vuela cerca del fondo del mar (0.5m-decenas-metros de altitud). - UUV / vehículo submarino compacto con espacio de instalación limitado
Un diámetro más pequeño y un peso más ligero reducen la carga útil de las plataformas submarinas compactas. - Operación submarina de ingeniería costera, embalses y puertos
Altitud de trabajo típica dentro del rango máximo de seguimiento del fondo de 100 m; La precisión de alta velocidad mejora el rendimiento de mantenimiento de posición. - Amarre oceanográfico & perfil de corriente de boya
Active la función ADCP para la observación del campo de flujo de punto fijo en boyas o estaciones de amarre sumergidas. - Estudio cartográfico submarino de cuerpos de remolque cerca del fondo en aguas costeras
No recomendado·el funcionamiento prolongado por encima de >100 m de altitud puede provocar la pérdida del bloqueo del fondo. Para un escenario de navegación a gran altitud, seleccioneDVL‑300K DVL de 4 haces.
Principio de funcionamiento
Adopta medición acústica Doppler de configuración Janus de 4 haces. Cuatro haces inclinados transmiten impulsos acústicos; El desplazamiento Doppler de los ecos del fondo marino calcula la velocidad en 3 ejes y la altitud sobre el fondo marino. Cuando el bloqueo de fondo está fuera del alcance, el modo de seguimiento del agua proporciona la velocidad relativa a la columna de agua como fuente de navegación alternativa. Los datos de velocidad de salida se fusionan con el sistema de navegación inercial para el posicionamiento submarino a estima.
Notas de integración
- Velocidad de salida y Los datos de altitud pueden alimentar a INS/AHRS para construir una solución completa de posicionamiento submarino.
- Protocolo PD6 compatible con el principal software de estudios marinos; Formato de datos personalizado disponible para integración secundaria específica del cliente.
- La amplia entrada de CC (11‑32 V) adapta los vehículos submarinos que funcionan con baterías.
- Especifique la clasificación de profundidad del objetivo y el grado de precisión (controlado por exportación/sin licencia) durante la consulta técnica.
Preguntas frecuentes
R·DVL‑600‑1puede rastrear el fondo lo más cerca posible0.5m sobre el fondo marino, con menor tamaño y tamaño. peso más ligero y mayor precisión controlada para exportación (±0.3%V ±0.3cm/s).
DVL‑300K soporta hasta250m de altitud con precisión controlada por exportación ±0.5%V ±0.5cm/s. Ambos comparten las mismas opciones de clasificación de profundidad y la configuración de grado de precisión dual.
R·Sí, 5 haces es opcional; Esta página describe la configuración estándar de 4 haces. Comuníquese con ventas para obtener la hoja de datos de 5 haces.
R·La profundidad nominal estándar es de 100 m; Carcasa de presión opcional para 300 m, 1000 m, 3000 m de profundidad operativa. Mencione su profundidad de trabajo en su solicitud.
R·La calidad controlada por exportación alcanza ±0.3%V ±0.3precisión cm/s y necesita autorización de exportación. La calificación sin licencia tiene precisión de velocidad >1% para despliegue de uso general sin licencia de exportación especial.
R·Sí. Admite el modo de seguimiento de agua como fuente de navegación de respaldo cuando se pierde el bloqueo del fondo. Mide la velocidad de la plataforma en relación con la columna de agua para navegación a estima.
Explore la serie DVL en fases
La serie DVL‑Phased incluye el versátilDVL‑600K en fases(600 kHz) para misiones de alcance medio, el de largo alcanceDVL‑300K en fases(300 kHz) para operaciones en aguas profundas y el de alcance ultralargoDVL‑150K en fases(150 kHz) para implementaciones de alcance ultralargo en aguas profundas. Ya sea para pruebas costeras, monitoreo de océanos o ingeniería en aguas profundas e integración de sistemas, la serie DVL-Phased ofrece velocidad submarina y rendimiento de navegación precisos, estables y confiables impulsados por formación de haces en fase y capacidad avanzada de seguimiento del fondo.