Hogar >Navegador compacto > NAVS-P600K
NAVS-P600K-3000M
Navegador compacto
Superficie y Sistema de posición de navegación submarina
Sistema de navegación integrado INS/DVL de alto rendimiento para embarcaciones de ingeniería marina, AUV y ROV
NAVS‑P600K‑3000M es una unidad de navegación compacta todo en uno con capacidad autónoma de búsqueda dinámica del norte para una navegación submarina totalmente autónoma en cualquier condición climática. Adopta un filtro Kalman dedicado para fusionar profundamente datos INS, DVL, USBL y GNSS, brindando resultados de navegación estables y de alta precisión de rumbo, actitud, velocidad y posición en tiempo real para portaaviones submarinos que se mueven en aguas profundas. Con tamaño pequeño, bajo consumo de energía y ventajas de costos, es ideal para AUV de buceo profundo, ROV de clase laboral y plataformas de ingeniería marina submarina.
→ VER ESPECIFICACIONES → DESCARGAR FICHA TÉCNICA
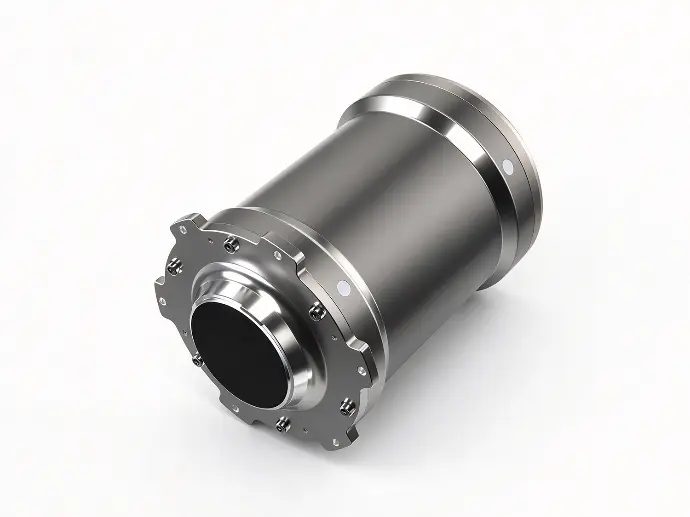
NAVS-P300K-3000MSistema de posición de navegación
Características clave:
- Búsqueda dinámica autónoma del norte, capacidad de navegación submarina, rendimiento operativo totalmente autónomo y en todo tipo de clima
- Diseño integrado compacto todo en uno que ofrece bajo consumo de energía, tamaño reducido y ventajas rentables
- El filtro Kalman dedicado fusiona profundamente datos de múltiples fuentes, incluidos INS, DVL, USBL y GNSS, brindando una precisión de navegación superior y una excelente estabilidad del sistema.
- Velocidad de salida de datos configurable que oscila entre 1 y 200 Hz, equipada con interfaces serie RS422/RS232 estándar para una integración perfecta con controladores de vehículos submarinos de terceros
- Admite alineación tanto estática como dinámica; El rango de medición de giroscopio personalizado está disponible según solicitudes de proyectos especiales.
Características clave
Presupuesto
Aplicaciones
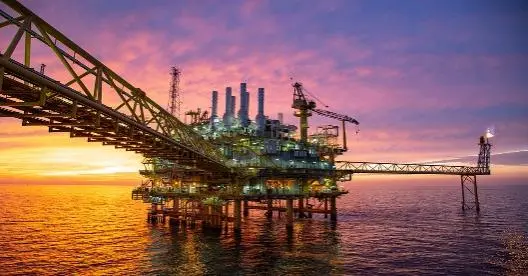
Exploración de recursos marinos en aguas profundas
Adecuado para petróleo y petróleo de aguas profundas. estudio de campos de gas, instalación de plataformas submarinas, tendido de tuberías en aguas profundas y construcción de infraestructuras en alta mar. Admite la inspección continua de larga duración y el mantenimiento preventivo de sistemas de amarre en aguas profundas y tuberías submarinas en profundidades de agua de 3000 m.
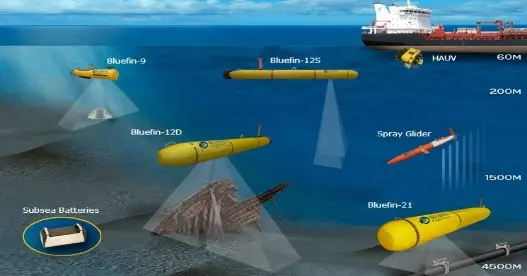
Operaciones de ingeniería submarina en aguas profundas
Admite la integración con sensores de ayuda externos, incluidos GNSS y USBL, para aumentar la estabilidad del posicionamiento de largo alcance. Perfecto para misiones de búsqueda, rescate y salvamento en aguas profundas en entornos de mar abierto, y ofrece una solución de navegación confiable para tareas de ingeniería en aguas profundas.
AUV de buceo profundo / ROV de clase laboral / Navegación UUV a gran escala
Optimizado para plataformas submarinas no tripuladas de aguas profundas. Proporciona navegación estable de alta precisión para investigaciones de fondos marinos, estudios geológicos, patrullas de rutas de largo alcance y misiones de adquisición de datos submarinos.
Preguntas frecuentes
Las preguntas y respuestas siguientes se refieren a las especificaciones de la versión estándar (se requiere licencia). Para especificaciones de otras versiones, consulte la ficha técnica o póngase en contacto con nosotros.
La clasificación de profundidad de la unidad estándar es3000 metros. Se encuentran disponibles versiones de alojamiento de presión personalizadas, menos profundas o más profundas. Por favor envíe los parámetros técnicos de su proyecto para evaluación de ingeniería.
El posicionamiento submarino se basa en la navegación a estima INS+DVL cuando el GNSS no está disponible. Cuando DVL mantiene un bloqueo de fondo estable, la desviación de posición para la versión PRO puede alcanzar ≤0.5% D a velocidad del vehículo ≤15nudos. GNSS fija la posición cuando el vehículo sale a la superficie. Se puede conectar un USBL externo como fuente auxiliar de ayuda submarina para reducir aún más la deriva.
El rendimiento del fondo se degradará o disminuirá bajo sedimentos pesados o malezas acuáticas densas. Si se pierde el bloqueo del fondo DVL, el sistema de navegación funcionará en modo INS puro y la deriva de posición aumentará significativamente. Recomendamos encarecidamente implementar USBL como posicionamiento auxiliar de respaldo para entornos acuáticos tan complejos.
Las interfaces de hardware estándar son puertos serie RS422/RS232. La velocidad de salida de datos se puede configurar desde 1 Hz hasta 200 Hz. Admite protocolos de navegación marina estándar y es compatible con la mayoría de los controladores ROV/AUV convencionales. El servicio de desarrollo de protocolos personalizados está disponible a pedido del proyecto.
Tiempo de alineación estática predeterminado ≤5 minutos; alineación dinámica ≤15 minutos. Comuníquese con nuestro equipo de ingeniería para obtener soluciones técnicas especiales de alineación rápida si su misión requiere una puesta en marcha rápida.
El consumo de energía típico es inferior a 10 W. El diseño de bajo consumo lo hace ideal para plataformas AUV de buceo profundo y ROV de clase laboral que funcionan con baterías.
Explore la serie ADCP
ElSerie ADCP China-Sonarcubre todo el espectro de aplicaciones desde ríos poco profundos al océano profundo. Con modelos que incluyen ADCP-1200K, ADCP-600K y ADCP-300K, la serie está diseñada para monitoreo de descarga de ríos, estudios costeros y marinos e investigación y desarrollo de aguas profundas. ingeniería.