Maison| Sonar d'imagerie 3D | MiniUAC-3D-300K
MiniUAC-3D-300KMini-sonar d'imagerie 3D
Sonar volumétrique 3D en temps réel sans rotation pour la détection des plongeurs.
Inspection portuaire et classification dynamique des cibles
Le système sonar d'imagerie 3D MiniUAC-3D-300K permet une imagerie continue à grande vitesse de cibles sous-marines dans un rayon de 150 mètres et est disponible en modèle A (50 ° × 50 °) et modèle B (55 ° × 55 °), offrant plusieurs angles de vision pour l'observation de l'utilisateur. Capable de générer jusqu'à 20 images par seconde en temps réel, ce système offre une qualité d'image nette, d'excellentes performances en temps réel et une compatibilité avec les mouvements de porteurs à grande vitesse. Il prend en charge la détection en temps réel et la classification dynamique des cibles mobiles, démontrant de larges perspectives d'application dans les opérations d'exploration scientifique et de sauvetage, la sécurité maritime pour les grands projets d'ingénierie, la détection d'hommes-grenouilles et d'autres cibles, l'inspection des murs du port et la cartographie topographique 3D.
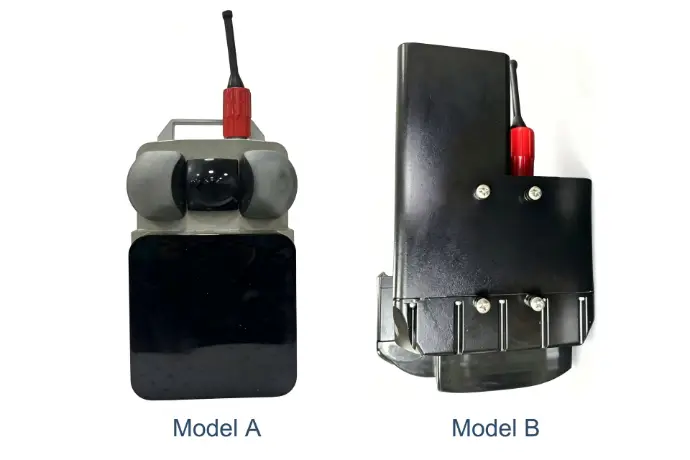
Aperçu
MiniUAC-3D-300K Sonar d'imagerie 3D
Principales caractéristiques :
- Conception compacte et basse consommation, avec une taille d'appareil et une consommation électrique leaders parmi les produits comparables de la même catégorie.
- Couverture grand angle avec une distance de travail maximale de 150 m ; deux options de champ de vision : modèle A (50°×50°), modèle B (55°×55°).
- Haute précision de détection, résolution angulaire de 1° et résolution de portée de 3 cm ;
- La qualité de l'image est exceptionnelle, utilisant une méthode exclusive de traitement de visualisation sonar tridimensionnelle qui convertit les données du faisceau en images 3D claires en temps réel pour les afficher sur le logiciel de surveillance, tout en offrant des capacités d'imagerie multi-angles.
- Le faisceau présente une excellente cohérence amplitude-phase. Une méthode de correction des erreurs d'amplitude-phase utilisant une technologie exclusive de réseau de transducteurs est utilisée pour compenser les erreurs de phase.
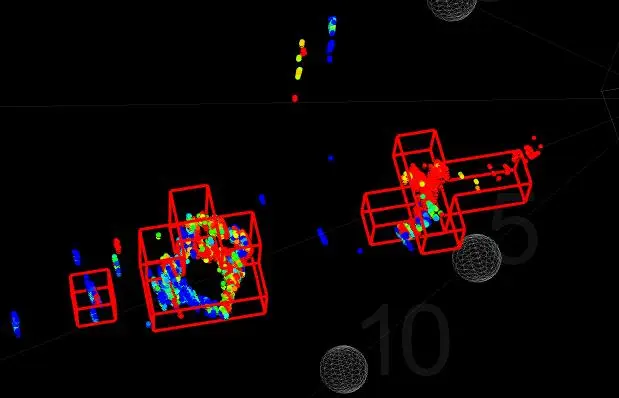
- La détection et la reconnaissance de cibles dynamiques et statiques utilisent des algorithmes de traitement d'image dotés de droits de propriété intellectuelle indépendants pour identifier avec précision les cibles.
- Prend en charge les systèmes de surveillance et d'alarme automatiques pour une surveillance en temps réel et des alertes opportunes, garantissant une protection de sécurité fiable.
- Prend en charge les mises à niveau du code FPGA en ligne à distance avec récupération automatique en cas de panne.
Dossier de candidature
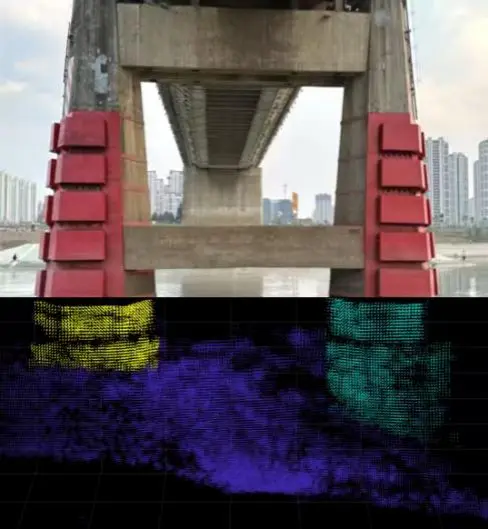
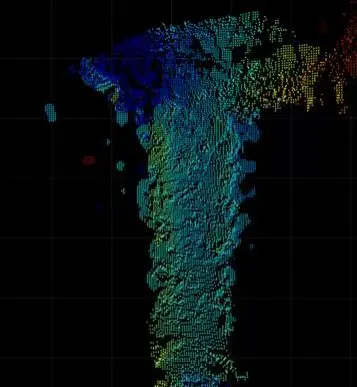
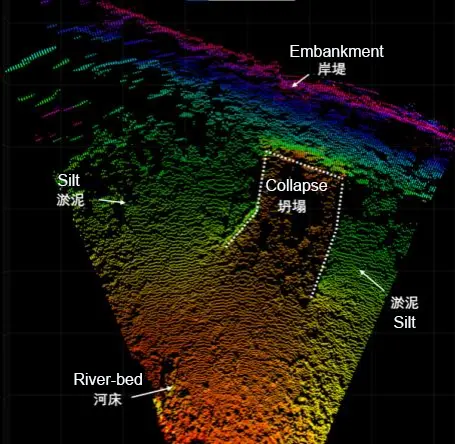
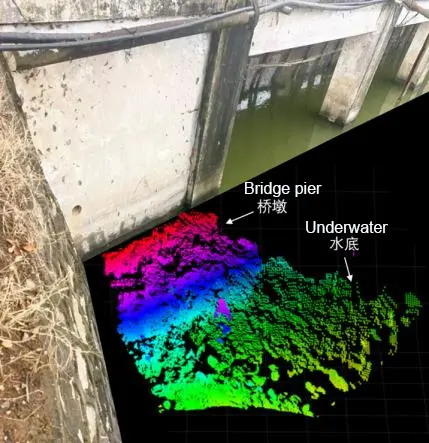
Installation sous-marine
Fonction de reconnaissance de cible
Caractéristiques
Applications
- Récupération et amp; Exploration scientifiqueObservation et relevé de cibles sous-marines pour les missions scientifiques et les opérations de sauvetage.
- Maritime et amp; Sécurité des infrastructures critiquesSurveillance et alerte précoce pour les grands projets d'ingénierie offshore ; Détection d'intrusion plongeur/homme-grenouille pour la sécurité des ports et des sites aquatiques.
- Port et amp; Inspection des structures offshoreInspection visuelle des murs du port, des structures de quai et des installations sous-marines.
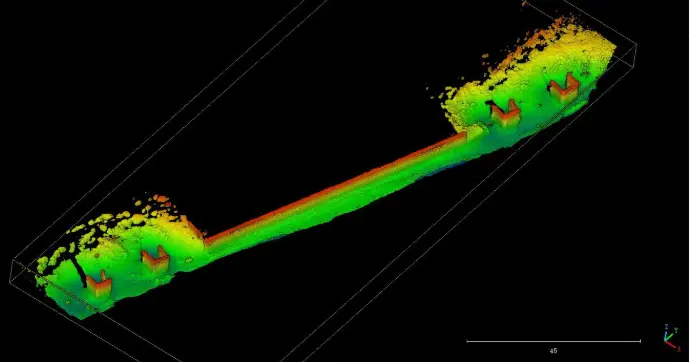
- Cartographie topographique 3D sous-marineCartographie 3D volumétrique en temps réel des fonds marins et du terrain sous-marin.
- Intégration de la charge utile ROV / AUV / USVPerception 3D à fréquence d'images élevée pour les porteurs sous-marins se déplaçant à grande vitesse.