Maison> Navigateur compact
Série Compact Navigator
Surface et amp; Série de systèmes de positionnement de navigation sous-marine
Série Navigateur Compactsont des systèmes de navigation sous-marine intégrés tout-en-un INS/DVL, conçus pour les navires AUV, ROV et de génie maritime. Chaque unité fusionne étroitement les mesures INS, DVL, GNSS et USBL via un filtre de Kalman dédié, fournissant une sortie de cap, d'attitude, de vitesse et de position en temps réel. Dotée d'une recherche du nord dynamique et autonome, d'un encombrement compact et d'une faible consommation d'énergie, la série prend en charge des activités de surface et de navigation entièrement autonomes par tous les temps. missions sous-marines, des opérations côtières peu profondes aux opérations en haute mer.
Deux variantes de produits couvrent différentes profondeurs et dimensions. Exigences en matière de charge utile :
- NAVS‑1000K‑300M: Compact et léger pour les AUV/ROV de petite taille à faible et moyenne profondeur (300 m)
- NAVS‑P600K-3000M: Version optimisée pour les grands fonds avec3000m de profondeur pour les ROV et amp; AUV de plongée profonde
→ Demander un devis → Comparaison des spécifications
NAVS‑1000K‑300M
Navigateur compact 300 m
Navigateur intégré INS/DVL de petite taille pour plates-formes sous-marines légères sans pilote
- ✅ Plage d'altitude de la voie inférieure DVL :0.2 m ~ 40m, bien adapté aux tâches d'inspection à proximité des fonds marins
- ✅ Ultra léger <2 kg ; Dimension : Φ98 mm × 104 mm / Φ115 mm × 115 mm
- ✅ Précision du cap (Pro) : ≤0.2°secL (alignement statique à inertie pure)
- ✅ Indice de profondeur de 300 m
- ✅ Deux options de disposition des connecteurs : sortie latérale, sortie supérieure pour une intégration mécanique flexible
Applications : Exploration des ressources marines côtières, ingénierie sous-marine peu profonde, navigation AUV / ROV compact, recherche et sauvetage dans les eaux intérieures et navigation sous-marine. zones maritimes proches des côtes.
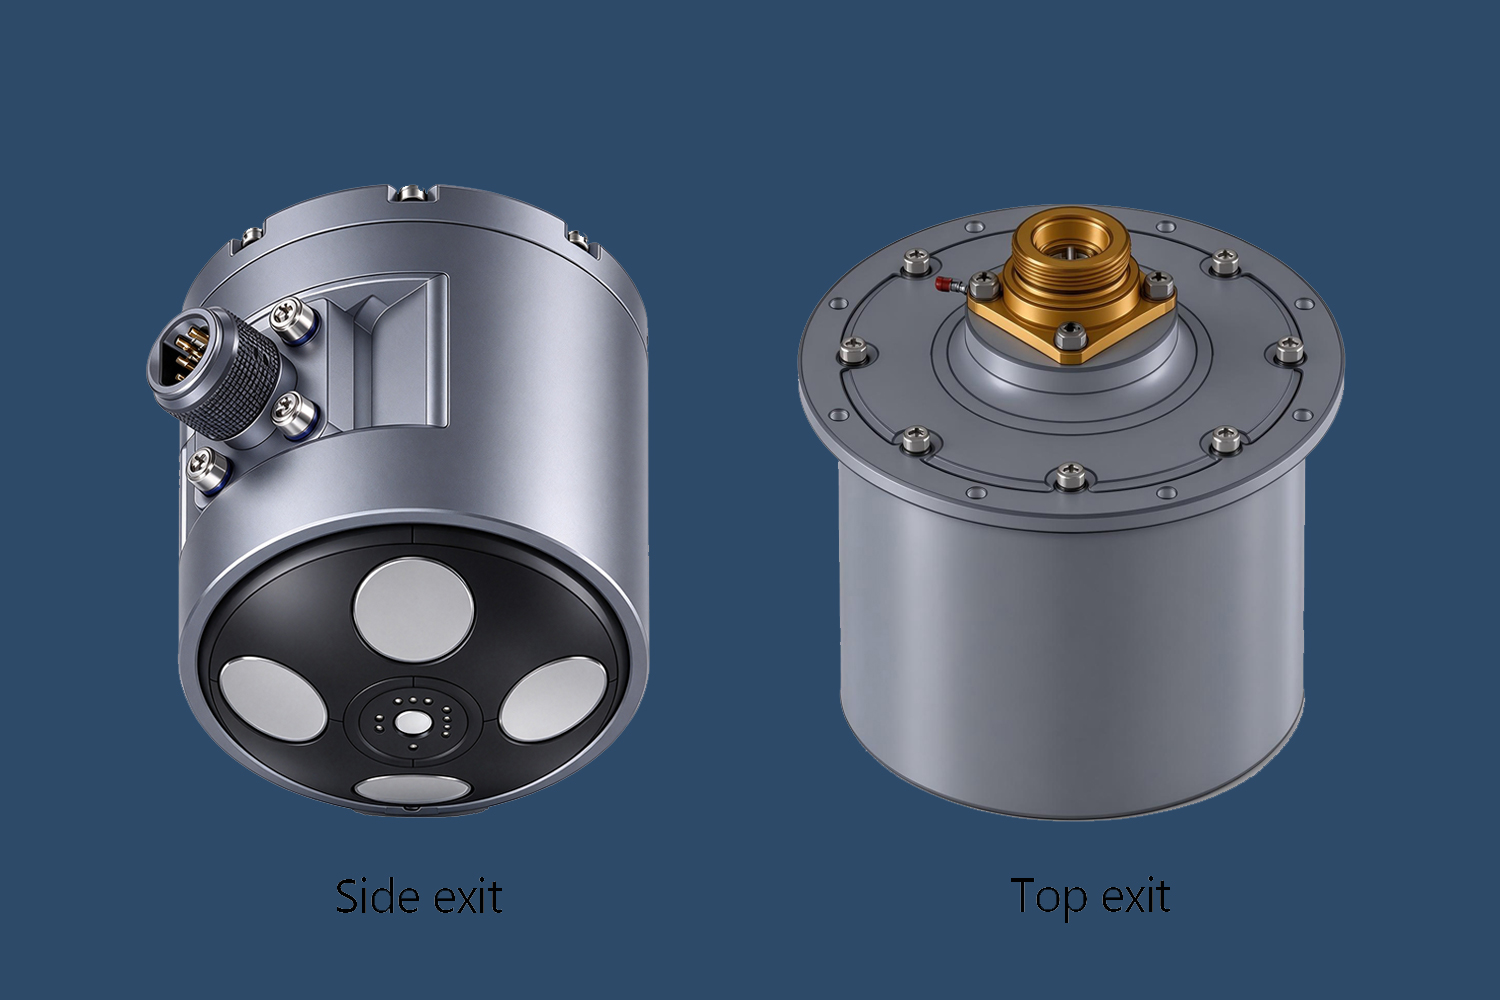
NAVS‑P600K-3000M
Mer profonde3000m Navigateur
Unité de navigation tout-en-un haute performance en eau profonde pour les missions en haute mer
- ✅ Plage d'altitude de la voie inférieure DVL : 1 m ~ 110 m pour les opérations en haute mer à grande altitude.
- ✅ Poids ≤8 kg;Dimension : Φ180 mm × 233 mm
- ✅ Précision du cap (Pro) : ≤0.15° secL (Alignement statique à inertie pure)
- ✅ Profondeur standard jusqu'à3000m, boîtier sous pression personnalisé disponible
Applications : Enquête sur les champs de pétrole et de gaz en eau profonde, installation et développement de pipelines en eau profonde. maintenance, navigation ROV de classe ouvrière / grand AUV de plongée profonde, recherche, sauvetage et amp; projets de sauvetage.
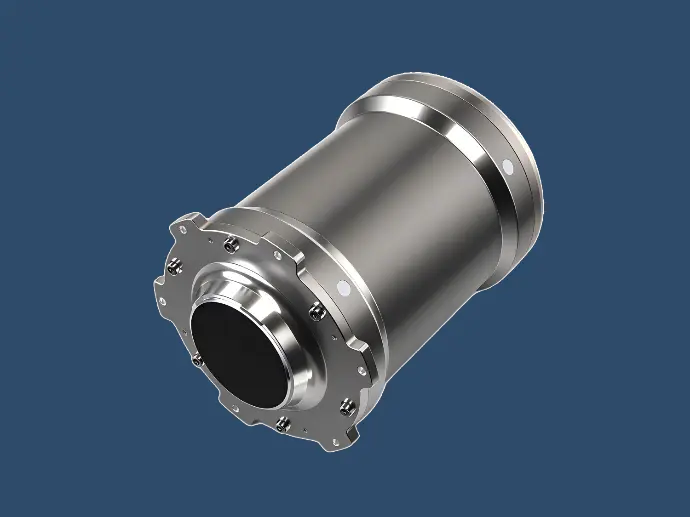
Tableau de comparaison des produits
Applications typiques
- Exploration des ressources marinesÉtude géologique des fonds marins, localisation de champs de pétrole et de gaz, installation de plates-formes offshore, pose de pipelines, inspection et inspection à long terme des infrastructures sous-marines. entretien préventif.
- Opérations d'ingénierie sous-marineIntégration aux capteurs auxiliaires GNSS/USBL pour une stabilité de positionnement améliorée à longue portée ; soutenir la recherche, le sauvetage et le sauvetage dans les rivières, les lacs, les environnements côtiers et en haute mer.
- Navigation de véhicules sous-marins sans pilote (AUV / ROV / UUV)Fournir une sortie de navigation stable de haute précision pour l'enquête sur les fonds marins, l'arpentage, la patrouille routière et l'acquisition de données sous-marines ; minimiser les perturbations du milieu hydrologique marin.

FAQ
Le positionnement sous-marin dépend de l'estime INS+DVL lorsque le GNSS n'est pas disponible. La dérive de position est en corrélation avec la distance parcourue (D). Le GNSS corrigera la position lorsque le véhicule fait surface ; Un USBL externe peut être connecté comme source d'aide auxiliaire pour réduire davantage la dérive.
Les performances inférieures du DVL se dégraderont ou seront perdues. En cas d'échec du verrouillage du fond, le système passe en mode INS pur et la dérive de position augmente considérablement. Le positionnement de secours USBL est fortement recommandé pour des eaux aussi complexes.
Interfaces matérielles standards : RS422 / RS232. Débit de sortie de données configurable de 1 à 200 Hz. Il prend en charge les protocoles de navigation maritime traditionnels. Un service de développement de protocole personnalisé peut être fourni sur demande du projet.
Alignement statique par défaut ≤ 5 min, alignement dynamique ≤ 15 min. Contactez l’équipe d’ingénierie pour des solutions techniques spéciales à alignement rapide pour les missions à démarrage rapide.
Les deux modèles prennent en charge un boîtier sous pression personnalisé pour une profondeur nominale plus ou moins profonde. Soumettre les paramètres du projet pour évaluation technique.
Consommation d'énergie < 10 W. La conception à faible consommation rend les deux modèles adaptés aux AUV fonctionnant sur batterie et aux plates-formes ROV compactes/de travail.
Produits pertinents
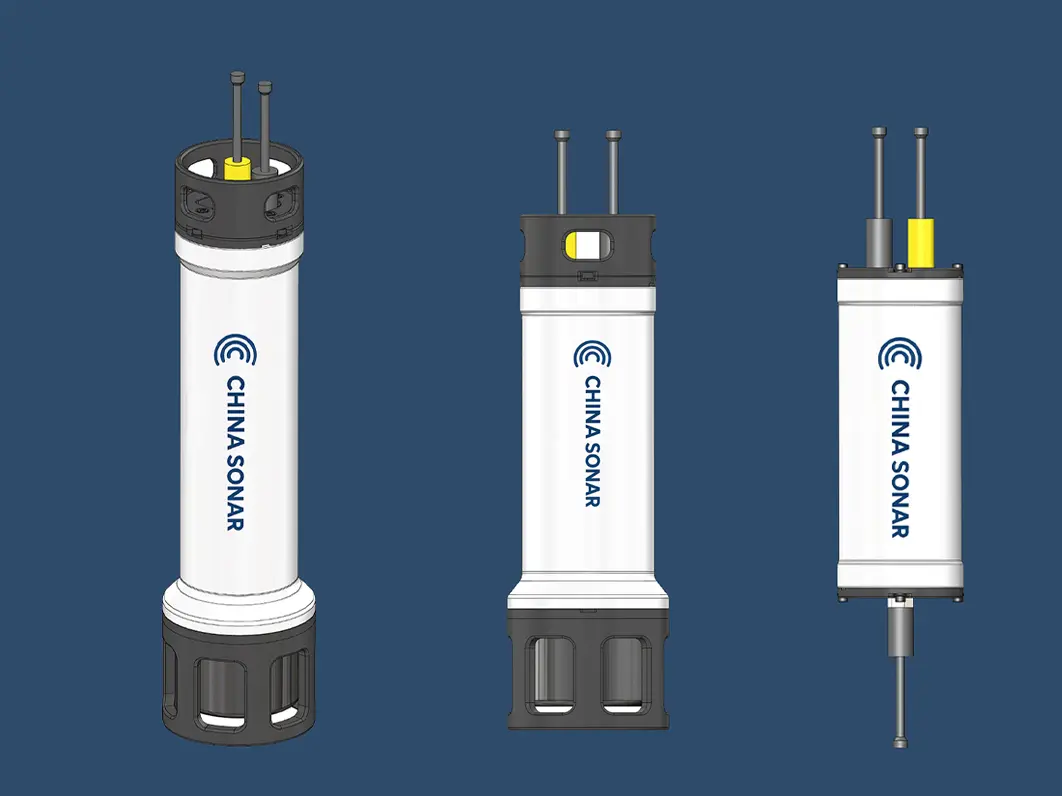
série UAM
Modems acoustiques sous-marins (UAM)
La série de modems acoustiques sous-marins UAM comprendHaute fiabilité et Taux élevévariantes de communication sous-marine pour AUV, UUV, planeurs, bouées et plateformes de fond marin.
La version haute fiabilité atteint une portée maximale de 30 km.
La version haut débit offre un débit de données allant jusqu'à 8 kbps.
Le traitement avancé du signal acoustique garantit des liaisons stables dans les environnements marins peu profonds et profonds.