Maison > Navigateur compact > NAVS-1000K-300M
NAVS‑1000K‑300M
Navigateur compact
Surface et amp; Système de positionnement de navigation sous-marine
Système de navigation intégré INS/DVL haute performance pour les navires AUV, ROV et de génie maritime
Le système de positionnement de navigation en surface et sous-marine NAVS‑MS300DK intègre un système de navigation inertielle (INS) et un DVL (DVL) dans un design compact tout-en-un. Il peut mesurer les informations de cap, d'attitude, de vitesse et de position des porteurs sous-marins en mouvement en temps réel avec une grande précision. L'unité est compatible avec la plupart des AUV, ROV et navires de génie maritime.
VOIR LES SPÉCIFICATIONS TÉLÉCHARGER LA FICHE TECHNIQUE
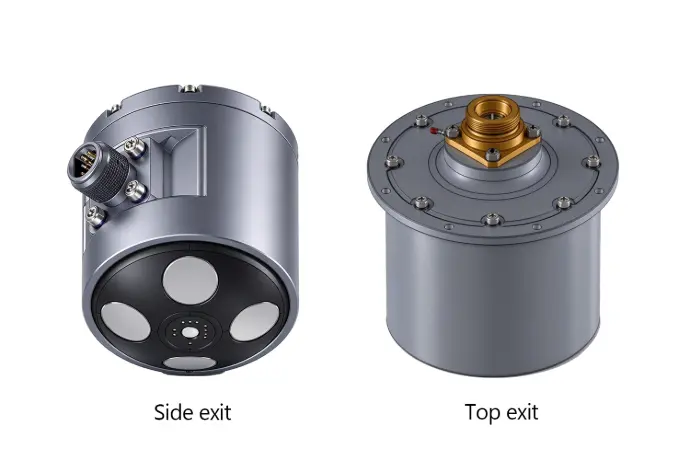
NAVS‑1000K‑300M Système de positionnement de navigation
Principales caractéristiques :
- Recherche du nord dynamique et autonome, navigation sous-marine, fonctionnement entièrement autonome et tous temps
- Conception compacte intégrée offrant une faible consommation d'énergie, un faible encombrement et un coût compétitif
- Le filtre Kalman dédié fusionne en profondeur les données INS, DVL, USBL et GNSS, offrant une haute précision et une excellente stabilité du système
Principales fonctionnalités
Caractéristiques
Applications
Exploration des ressources marines
L’industrie énergétique pétrolière et gazière offshore s’appuie fortement sur les technologies marines et sous-marines. Grâce à des études de haute précision des fonds marins et à des recherches géologiques, le système permet une localisation précise des champs de gaz et de pétrole, l'installation de plates-formes, la pose de pipelines et la construction d'installations portuaires. Une inspection continue et une maintenance préventive peuvent être effectuées pour les équipements d’amarrage des plateformes énergétiques, les infrastructures sous-marines et les pipelines.
Opérations d'ingénierie sous-marine
Ce système de positionnement de navigation de haute précision prend en charge l'intégration de divers capteurs auxiliaires sous-marins tels que GNSS et USBL pour obtenir une précision de positionnement plus élevée sur de plus longues distances. Il convient aux tâches de recherche, de sauvetage et de sauvetage dans divers environnements aquatiques, notamment les mers, les rivières et les lacs, offrant une solution rapide, efficace et sûre pour les missions de sauvetage et de sauvetage sous-marins.
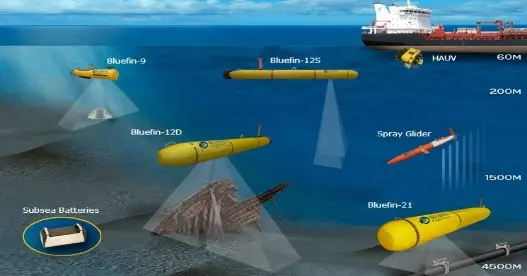
Navigation ROV/AUV/DPV
La technologie de positionnement et de navigation de haute précision permet aux plates-formes sous-marines sans pilote d'intervenir rapidement et d'accomplir leurs missions efficacement. Il peut exécuter diverses tâches rapidement et avec précision. Alors que nous entrons dans une nouvelle ère d’acquisition de données et d’arpentage, ce système de navigation avancé simplifie grandement l’investigation, l’inspection et la collecte de données des fonds marins, et minimise les impacts sur les environnements hydrologiques marins.
FAQ
Les questions et réponses ci-dessous font référence aux spécifications de la version standard (licence requise). Pour les spécifications des autres versions, veuillez vous référer à la fiche technique ou nous contacter.
La version standard est conçue pour 300 m. Des versions personnalisées plus profondes sont disponibles. Veuillez envoyer les paramètres de votre projet pour évaluation technique.
Le positionnement sous-marin repose sur la navigation intégrée INS+DVL sans GNSS. La dérive de position est inférieure à0.5%D à vitesse ≤15nœuds lorsque DVL maintient le verrouillage du bas. Le GNSS peut corriger la position en surface et l'USBL peut être connecté pour un positionnement sous-marin auxiliaire.
Les performances des chenilles inférieures se dégraderont en présence de limon épais ou de mauvaises herbes denses. Si le verrouillage inférieur DVL échoue, le système fonctionne sur INS pur avec une dérive de position accrue. USBL est recommandé comme positionnement auxiliaire dans de telles conditions.
Interfaces standard : RS422 / RS232, débit de sortie de données configurable de 1 à 200 Hz. Il prend en charge les protocoles de navigation standard et est compatible avec la plupart des contrôleurs ROV/AUV. Le développement de protocoles personnalisés est pris en charge sur demande.
Alignement statique standard ≤5 min, alignement dynamique ≤15 min. Contactez notre équipe d’ingénierie pour des solutions spéciales d’alignement rapide.
La consommation électrique totale est inférieure à 10 W. Sa faible consommation d'énergie le rend bien adapté aux AUV fonctionnant sur batterie et aux ROV compacts.
Découvrez la série ADCP
LeSérie ADCP China-Sonarcouvre le spectre complet des applications de rivières peu profondes au océan profond. Avec des modèles dont le ADCP-1200K, ADCP-600K et ADCP-300K, la série est conçue pour surveillance du débit fluvial, enquêtes côtières et offshore et recherche et développement en haute mer. ingénierie.