Maison > Navigateur compact > NAVS-P600K
NAVS‑P600K-3000M
Navigateur compact
Surface et amp; Système de positionnement de navigation sous-marine
Système de navigation intégré INS/DVL haute performance pour les navires AUV, ROV et de génie maritime
NAVS‑P600K‑3000M est une unité de navigation compacte tout-en-un dotée d'une capacité de recherche dynamique et autonome vers le nord pour une navigation sous-marine entièrement autonome par tous les temps. Il adopte un filtre de Kalman dédié pour fusionner en profondeur les données INS, DVL, USBL et GNSS, fournissant ainsi des sorties de navigation stables et de haute précision concernant le cap, l'attitude, la vitesse et la position en temps réel pour les transporteurs sous-marins se déplaçant en haute mer. Doté d'une petite taille, d'une faible consommation d'énergie et d'avantages en termes de coûts, il est idéal pour les AUV de plongée profonde, les ROV de travail et les plates-formes d'ingénierie marine sous-marines.
→ VOIR LES SPÉCIFICATIONS → TÉLÉCHARGER LA FICHE TECHNIQUE
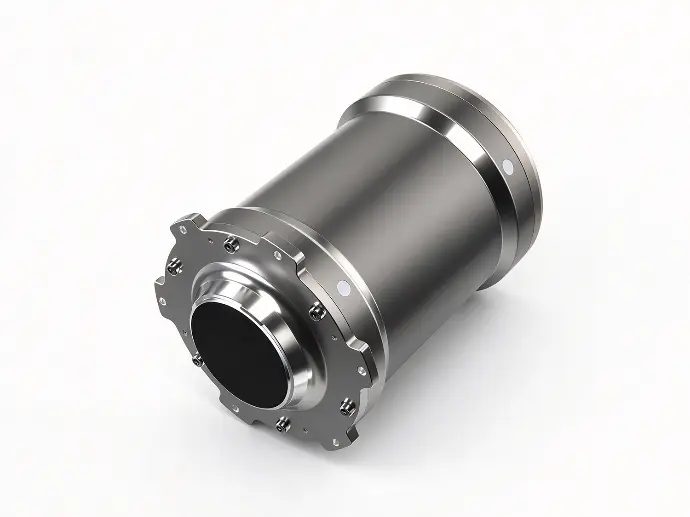
NAVS-P300K-3000MSystème de positionnement de navigation
Principales caractéristiques :
- Recherche du nord dynamique et autonome, capacité de navigation sous-marine, performances opérationnelles entièrement autonomes et par tous temps
- Conception intégrée compacte tout-en-un offrant une faible consommation d'énergie, un faible encombrement et des avantages rentables
- Le filtre de Kalman dédié fusionne en profondeur les données multi-sources, notamment INS, DVL, USBL et GNSS, offrant une précision de navigation supérieure et une stabilité exceptionnelle du système.
- Débit de sortie de données configurable allant de 1 à 200 Hz, équipé d'interfaces série RS422/RS232 standard pour une intégration transparente avec les contrôleurs de véhicules sous-marins tiers
- Prend en charge l'alignement statique et dynamique ; une plage de mesure de gyroscope personnalisée est disponible sur demande de projet spécial
Principales fonctionnalités
Caractéristiques
Applications
Exploration des ressources marines en eaux profondes
Convient pour le pétrole et les eaux profondes. étude de champs de gaz, installation de plates-formes sous-marines, pose de pipelines en eau profonde et construction d'infrastructures offshore en haute mer. Prend en charge l'inspection continue de longue durée et la maintenance préventive des systèmes d'amarrage en haute mer et des pipelines sous-marins dans3000m de profondeur d'eau.
Opérations d’ingénierie sous-marine en haute mer
Prend en charge l'intégration avec des capteurs d'aide externes, notamment GNSS et USBL, pour améliorer la stabilité du positionnement à longue portée. Parfait pour les missions de recherche, de sauvetage et de sauvetage en eau profonde dans des environnements océaniques ouverts, offrant une solution de navigation fiable pour les tâches d'ingénierie en haute mer.
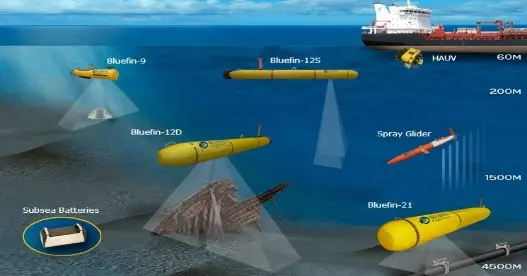
AUV de plongée profonde / ROV de travail / Navigation UUV à grande échelle
Optimisé pour les plates-formes sous-marines sans pilote en eau profonde. Fournit une navigation stable de haute précision pour les missions d'investigation des fonds marins profonds, d'étude géologique, de patrouille routière à longue portée et d'acquisition de données sous-marines.
FAQ
Les questions et réponses ci-dessous font référence aux spécifications de la version standard (licence requise). Pour les spécifications des autres versions, veuillez vous référer à la fiche technique ou nous contacter.
La profondeur nominale standard de l'unité est3000 m. Des versions de boîtier sous pression personnalisées, moins profondes ou plus profondes, sont disponibles. Veuillez envoyer les paramètres techniques de votre projet pour évaluation technique.
Le positionnement sous-marin repose sur l'estime INS+DVL lorsque le GNSS n'est pas disponible. Lorsque DVL maintient un verrouillage inférieur stable, la dérive de position pour la version PRO peut atteindre ≤0.5% D à vitesse du véhicule ≤15noeuds. Le GNSS fixe la position lorsque le véhicule fait surface. Un USBL externe peut être connecté comme source d'aide sous-marine auxiliaire pour réduire davantage la dérive.
Les performances des chenilles inférieures se dégraderont ou diminueront en présence de limon épais ou de mauvaises herbes aquatiques denses. Si le verrouillage inférieur DVL est perdu, le système de navigation fonctionnera en mode INS pur et la dérive de position augmentera considérablement. Nous recommandons fortement de déployer l'USBL comme positionnement auxiliaire de secours pour des environnements aquatiques aussi complexes.
Les interfaces matérielles standard sont les ports série RS422/RS232. Le débit de sortie des données peut être configuré de 1 Hz à 200 Hz. Il prend en charge les protocoles de navigation maritime standard et est compatible avec la plupart des contrôleurs ROV/AUV grand public. Un service de développement de protocole personnalisé est disponible sur demande de projet.
Temps d'alignement statique par défaut ≤5 minutes ; alignement dynamique ≤15 minutes. Veuillez contacter notre équipe d'ingénierie pour des solutions techniques spéciales à alignement rapide si votre mission nécessite un démarrage rapide.
La consommation électrique typique est inférieure à 10 W. Sa conception à faible consommation le rend bien adapté aux AUV de plongée profonde fonctionnant sur batterie et aux plates-formes ROV de travail.
Découvrez la série ADCP
LeSérie ADCP China-Sonarcouvre le spectre complet des applications de rivières peu profondes au océan profond. Avec des modèles dont le ADCP-1200K, ADCP-600K et ADCP-300K, la série est conçue pour surveillance du débit fluvial, enquêtes côtières et offshore et recherche et développement en haute mer. ingénierie.