Maison| Série MiniUAC| MiniUAC-700M
MiniUAC-700M
Sonar à balayage mécanique 700 kHz
Caméra acoustique sous-marine Sonar d'imagerie omnidirectionnel à 360°
Le MiniUAC-700M le sonar à balayage mécanique est principalement utilisé pour détecter des cibles sous-marines. Il peut acquérir des informations sur la cible dans un champ de vision de 360° et afficher les données en temps réel pour la reconnaissance de cibles et d'autres applications.
Ce modèle de sonar est spécialement conçu pour être monté sur des véhicules de surface sans pilote (USV), des robots sous-marins (ROV, AUV, UUV) et divers autres supports embarqués. Il s'applique à l'inspection technique sous-marine, à la recherche d'urgence et à l'inspection technique sous-marine. sauvetage, récupération et autres domaines.
Il adopte du matériel et des logiciels entièrement nationaux et est compatible avec l'affichage et l'amplificateur du sonar Tritech. logiciel de contrôle. De plus, un package SDK est disponible pour les scénarios d'intégration approfondie afin de prendre en charge le développement secondaire des utilisateurs.

MiniUAC-700M Sonar d'imagerie
Principales caractéristiques :
- Balayage mécanique configurable à 360°(Options de secteur 45°/90°/135°/180°/360°)
- Fréquence de fonctionnement de 675 à 725 kHz, 3.3°horizontale /25° largeur du faisceau vertical
- Portée de détection efficace de 60 m, 2–100m plage de mesure configurable,1.25cm résolution de plage minimale
- Indice de profondeur de 300 m, conception compacte pour l'intégration USV / ROV / AUV
- Compatible avec le protocole Tritech, RS-422 @115200, SDK disponible pour le développement secondaire
- Entrée de tension large de 20 à 28 V CC, matériel entièrement domestique et amp; logiciel
Aperçu
Caractéristiques
Temps de numérisation
La durée de numérisation indiquée dans le tableau représente la durée d'une numérisation complète à 360°. La durée complète du balayage à 360° pour différentes étapes angulaires est indiquée ci-dessous :
Exemple d'imagerie
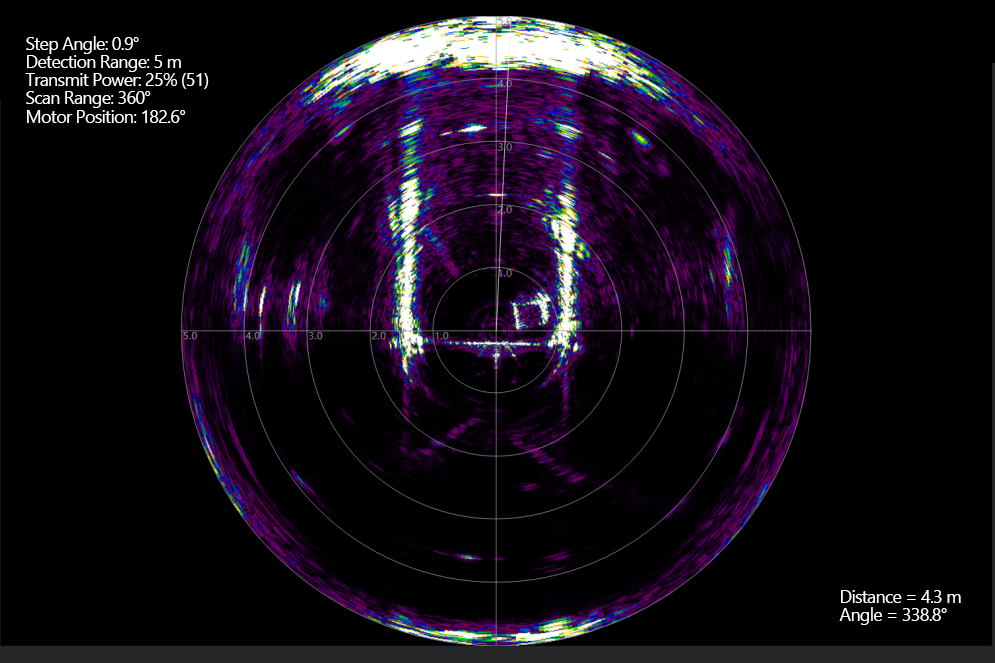
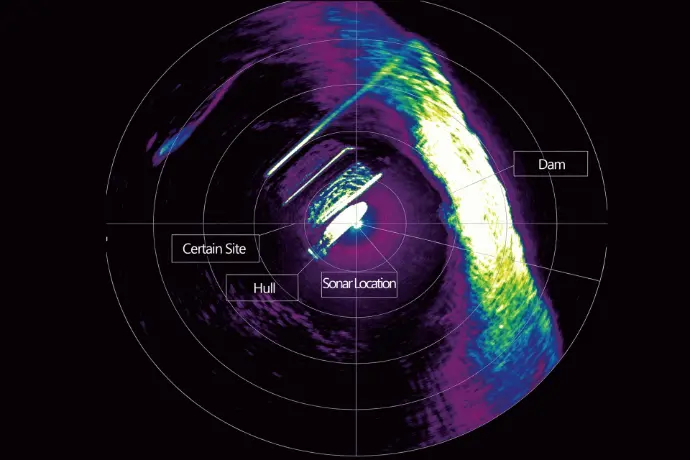
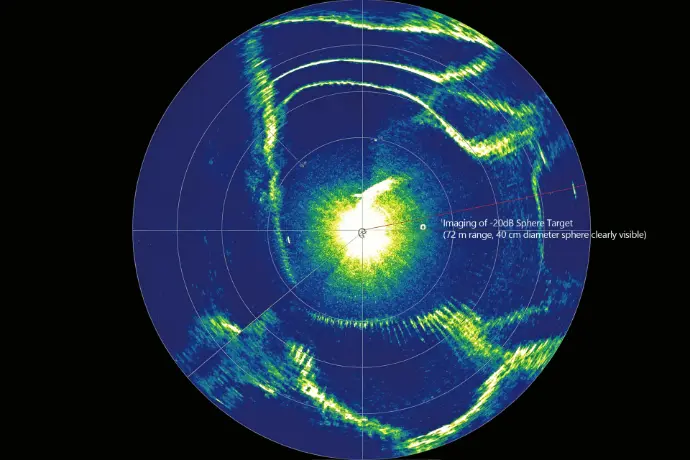
Applications
- Inspection des pipelines souterrains– Détecter et surveiller les canalisations enterrées ou immergées.
- Imagerie portuaire et fluviale– Réaliser des enquêtes et des images dans les ports, rivières et autres voies navigables confinées.
- Opérations de recherche et de sauvetage– Soutenir les missions sous-marines de recherche, de sauvetage et de récupération.
- Aide à la navigation– Aide les petits véhicules autonomes (AUV) ou les plates-formes tenues par les plongeurs à la navigation sous-marine.
