Maison | Série de sonars prospectifs | UAC-FLS100
UAC-FLS100
Sonar multifaisceau prospectif
Portée de détection de 500 m de long | Évitement des collisions
Sonar d'imagerie 100 kHz pour véhicules sous-marins moyens et grands
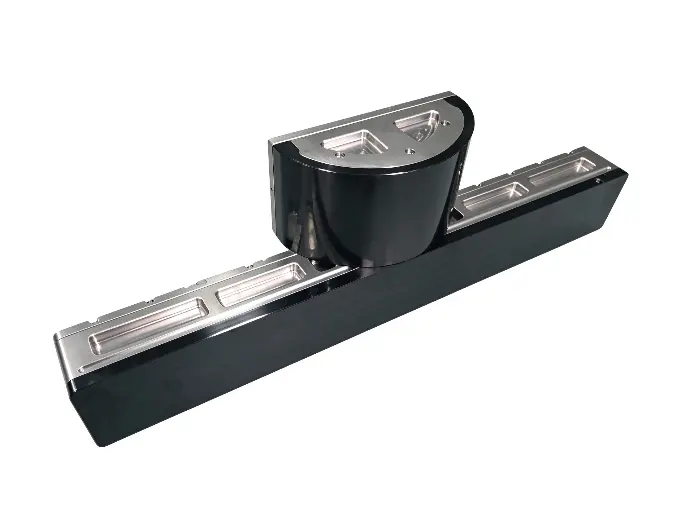
Le sonar d'imagerie UAC-FLS100 adopte la technologie d'imagerie multifaisceau pour générer des images acoustiques de cibles sous-marines suspendues et d'obstacles devant le sonar. Tous les composants sont fabriqués dans le pays, avec des logiciels et du matériel entièrement autocontrôlables. Il répond aux exigences d'assurance de navigation et de détection de cibles des véhicules sous-marins moyens et grands.
→ VOIR LES SPÉCIFICATIONS →TÉLÉCHARGER LA FICHE TECHNIQUE
Aperçu
UAC-FLS100 Sonar d'imagerie
Principales caractéristiques :
- Longue portée de détection
Portée de détection jusqu'à 500 m pour une cible de -15 dB dans de bonnes conditions hydrologiques, prend en charge la perception longue distance pour les véhicules sous-marins. - Deux modes de fonctionnement (imagerie + évitement de collision)
FOV vertical commutable : 26° pour une imagerie détaillée, 7° pour éviter les collisions à grande vitesse. Mode réglable pour différentes priorités de mission. - Entièrement indépendant et Chaîne d'approvisionnement nationale
Logiciels et logiciels firmware entièrement auto-développé, support technique stable. - Ouvrez le SDK et l'ampli ; Intégration facile
Livré avec écran et amplificateur. Le logiciel de contrôle et le SDK prennent en charge le développement secondaire pour les systèmes de contrôle AUV/USV personnalisés.
Spécification
Applications
- ROV / Pilotage de ROV de classe travail et amp; Évitement d'obstacles
- Navigation et navigation autonomes AUV/UUV Détection des dangers
- Enquête souterraine sur les navires de surface sans pilote USV
- Pipeline sous-marin et amp; Inspection des câbles
- Rechercher et amp; Récupération, emplacement de la cible sous-marine
- Environnement côtier & Enquête en eaux peu profondes
Vidéo de démonstration et amplificateur double fréquence Images
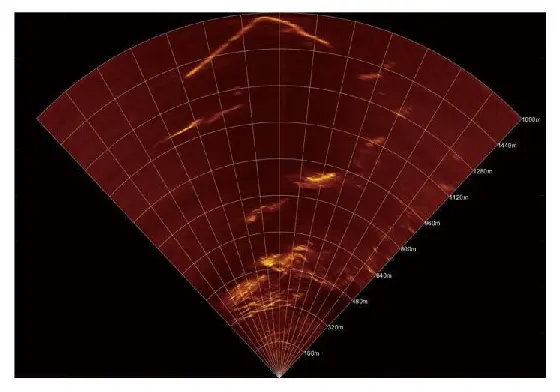
Imagerie-du-barrage-à-1300-m-Plage
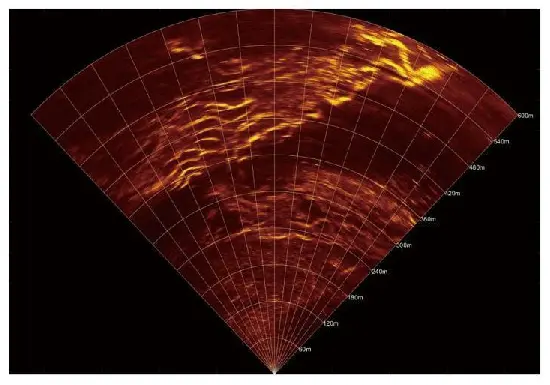
Imagerie en eau libre
FAQ
Oui, le SDK et le protocole Ethernet sont fournis pour le développement secondaire et l'intégration du système.
Une évaluation de profondeur personnalisée est disponible sur demande.
Il prend en charge le mode d'imagerie (FOV vertical de 26° pour une imagerie acoustique détaillée) et le mode d'évitement de collision (FOV vertical de 7° pour l'alerte d'obstacle). Le champ de vision vertical est réglable.
≥500 m pour un objectif de -15 dB dans des conditions hydrologiques favorables. La distance de détection réelle sera affectée par la qualité de l'eau, le bruit ambiant et la force de la cible.
Il fonctionne sur une alimentation 18 ~ 36 VDC avec une consommation électrique typique de 22 W et utilise Ethernet adaptatif 100 M/1 G pour la communication de données.