Lar > Produtos> Série Doppler Velocity Log (DVL)
Série de registro de velocidade Doppler (DVL)
Velocidade subaquática de alta precisão e velocidade subaquática. sensores de navegação de altitude para AUV, ROV e USV em ambientes submarinos sem GPS
Nosso portfólio DVL completo incluiDVL tipo split de phased array, configuração Janus tipo pistão DVL, Medidor de velocidade e altitude de 5 feixesehover anticorrente compacto DVL. Coberturas de frequência150 kHz/300 kHz/600 kHz/1000 kHz, apoiando diferentes requisitos de altitude, profundidade, precisão e integração para missões costeiras, offshore e em alto mar.
Principais vantagens técnicas
✅ DVL phased array: Direção de feixe eletrônico ; zona de supressão mínima inferior ; forte anti-interferência ; redundância de múltiplos feixes ; transdutor separado a seco e úmido & design eletrônico, fácil integração de veículos
✅ Janus DVL tipo pistão:Comprovado4matriz mecânica de feixe; dois graus de precisão (controlado para exportação / sem licença); interfaces múltiplas Ethernet / RS422;função opcional de perfil de corrente ADCP
✅ Sensor de 5 feixes VAM‑600K: Feixe de sondagem de profundidade central extra; medição combinada de velocidade e altitude para corpos rebocados e veículos rebocados. UUVs
✅ Hover‑H1000 DVL compacto:Diâmetro ultrapequeno, zona cega ultrabaixa (<5 cm); baixo consumo de energia; dedicado para manutenção de estação anticorrente em ROV/AUV miniatura
Grupo de quatro séries de produtos
Série Ⅰ: Série DVL Phased Array (tipo Split)
Registro de velocidade Doppler phased array de design dividido modular. Separação seco-úmido, transdutor compacto, otimizado para integração moderna de AUV/ROV. Opções de frequência:150kHz/300kHz/600kHz, altitude máxima da pista inferior até500m, classificação de profundidade opcional até6000 m。

DVL-600K-Phased
600kHz;Altitude:1‑110m;Precisão de velocidade ±0.2% ±1mm/s;ideal para AUV compacto/ROV de inspeção

DVL-300K-Faseado
300kHz;Altitude máxima200m;Precisão ±0.3% ±1mm/s;adequado para cruzeiros AUV e de longo alcance em alto mar. ROV de classe de trabalho

DVL-150K-Faseado
150 kHz;Altitude máxima de pista inferior de até 500 m;duas variantes de precisão I / II;para implantação em águas profundas de alcance ultralongo
Série Ⅱ: Série tipo pistão DVL (Janus 4 feixes)
Conjunto mecânico Janus clássico de 4 feixes em forma de pistão DVL. Dois graus de precisão disponíveis (controlado para exportação/sem licença). Suporta observação de perfil de corrente ADCP opcional para navegação e monitoramento de veículos. aplicação de bóia de amarração.
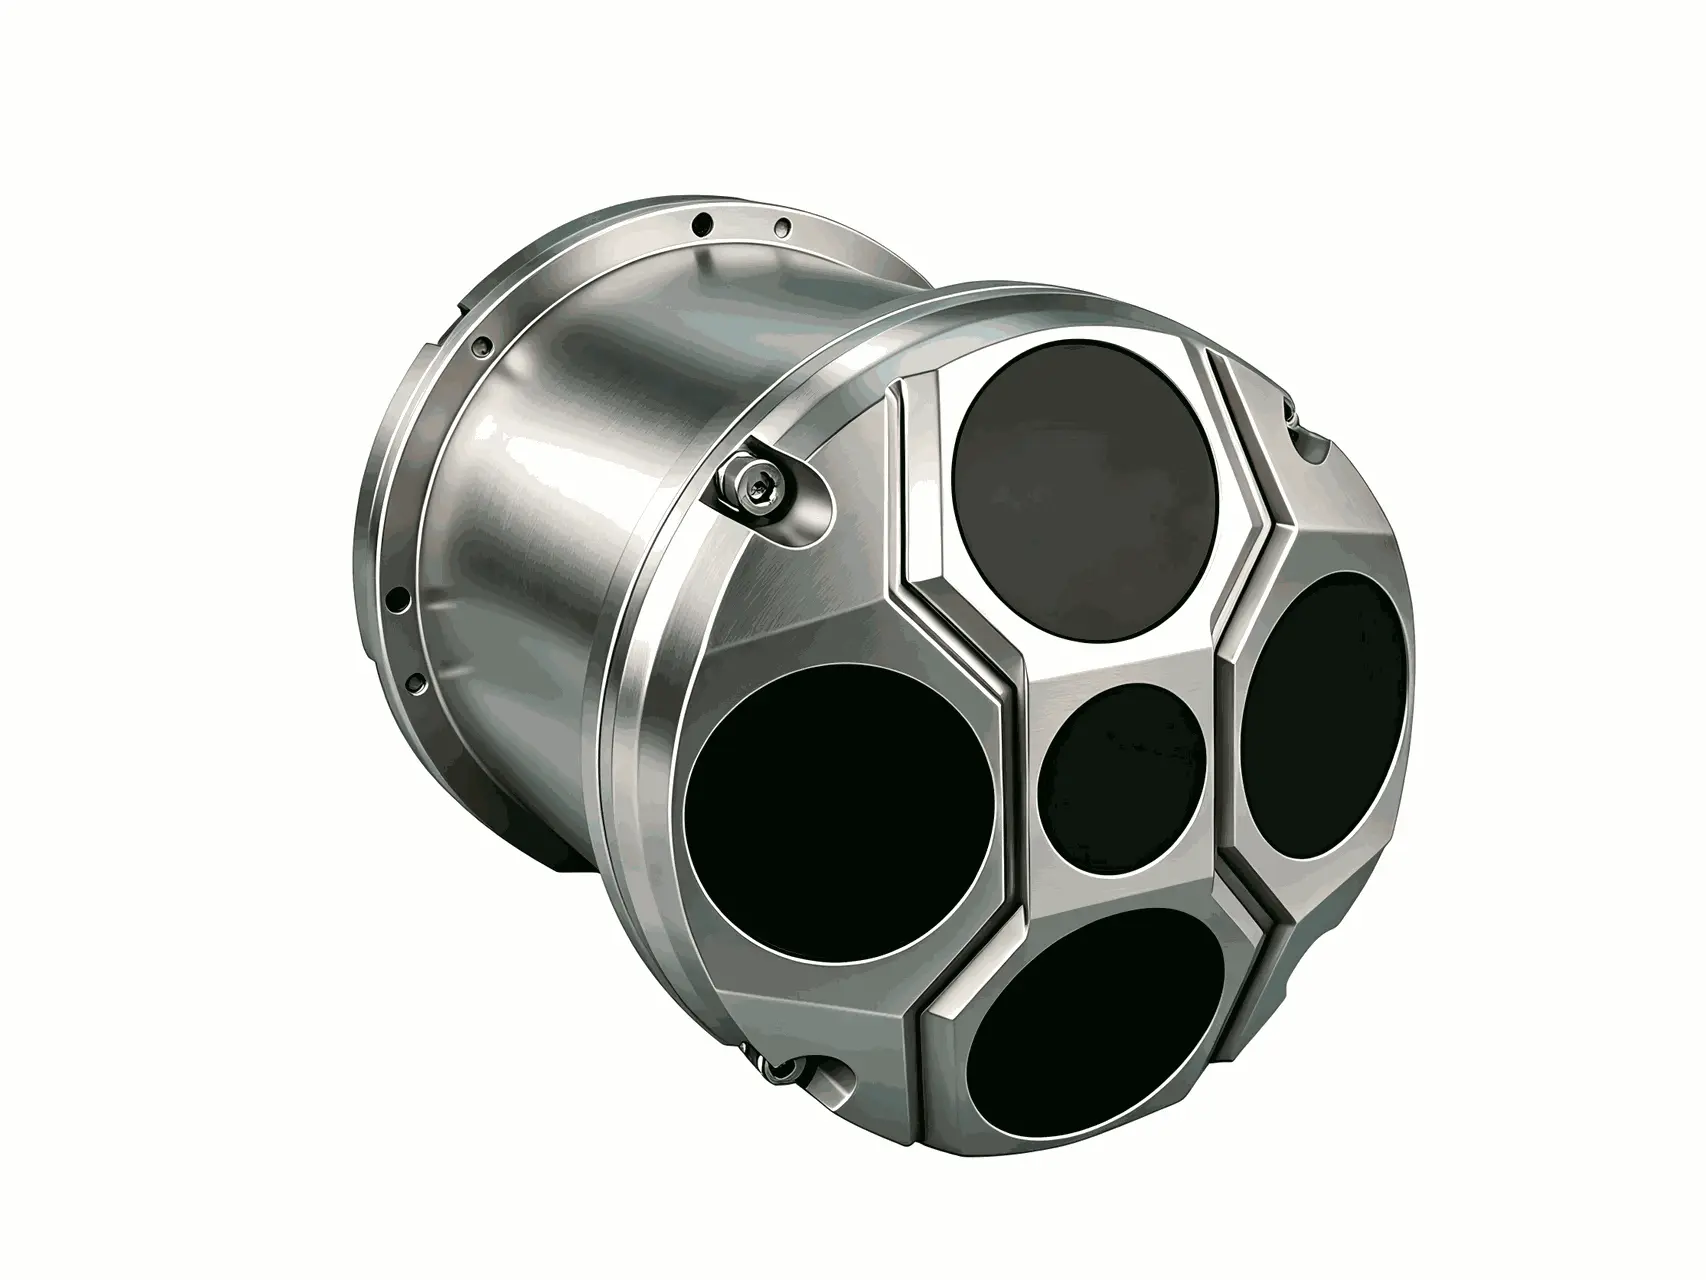
DVL-600K Tipo pistão
600kHz;Altitude mínima0.5m;Altitude máxima100m;Excelente desempenho próximo ao fundo do mar;carcaça de titânio;potência média8 W
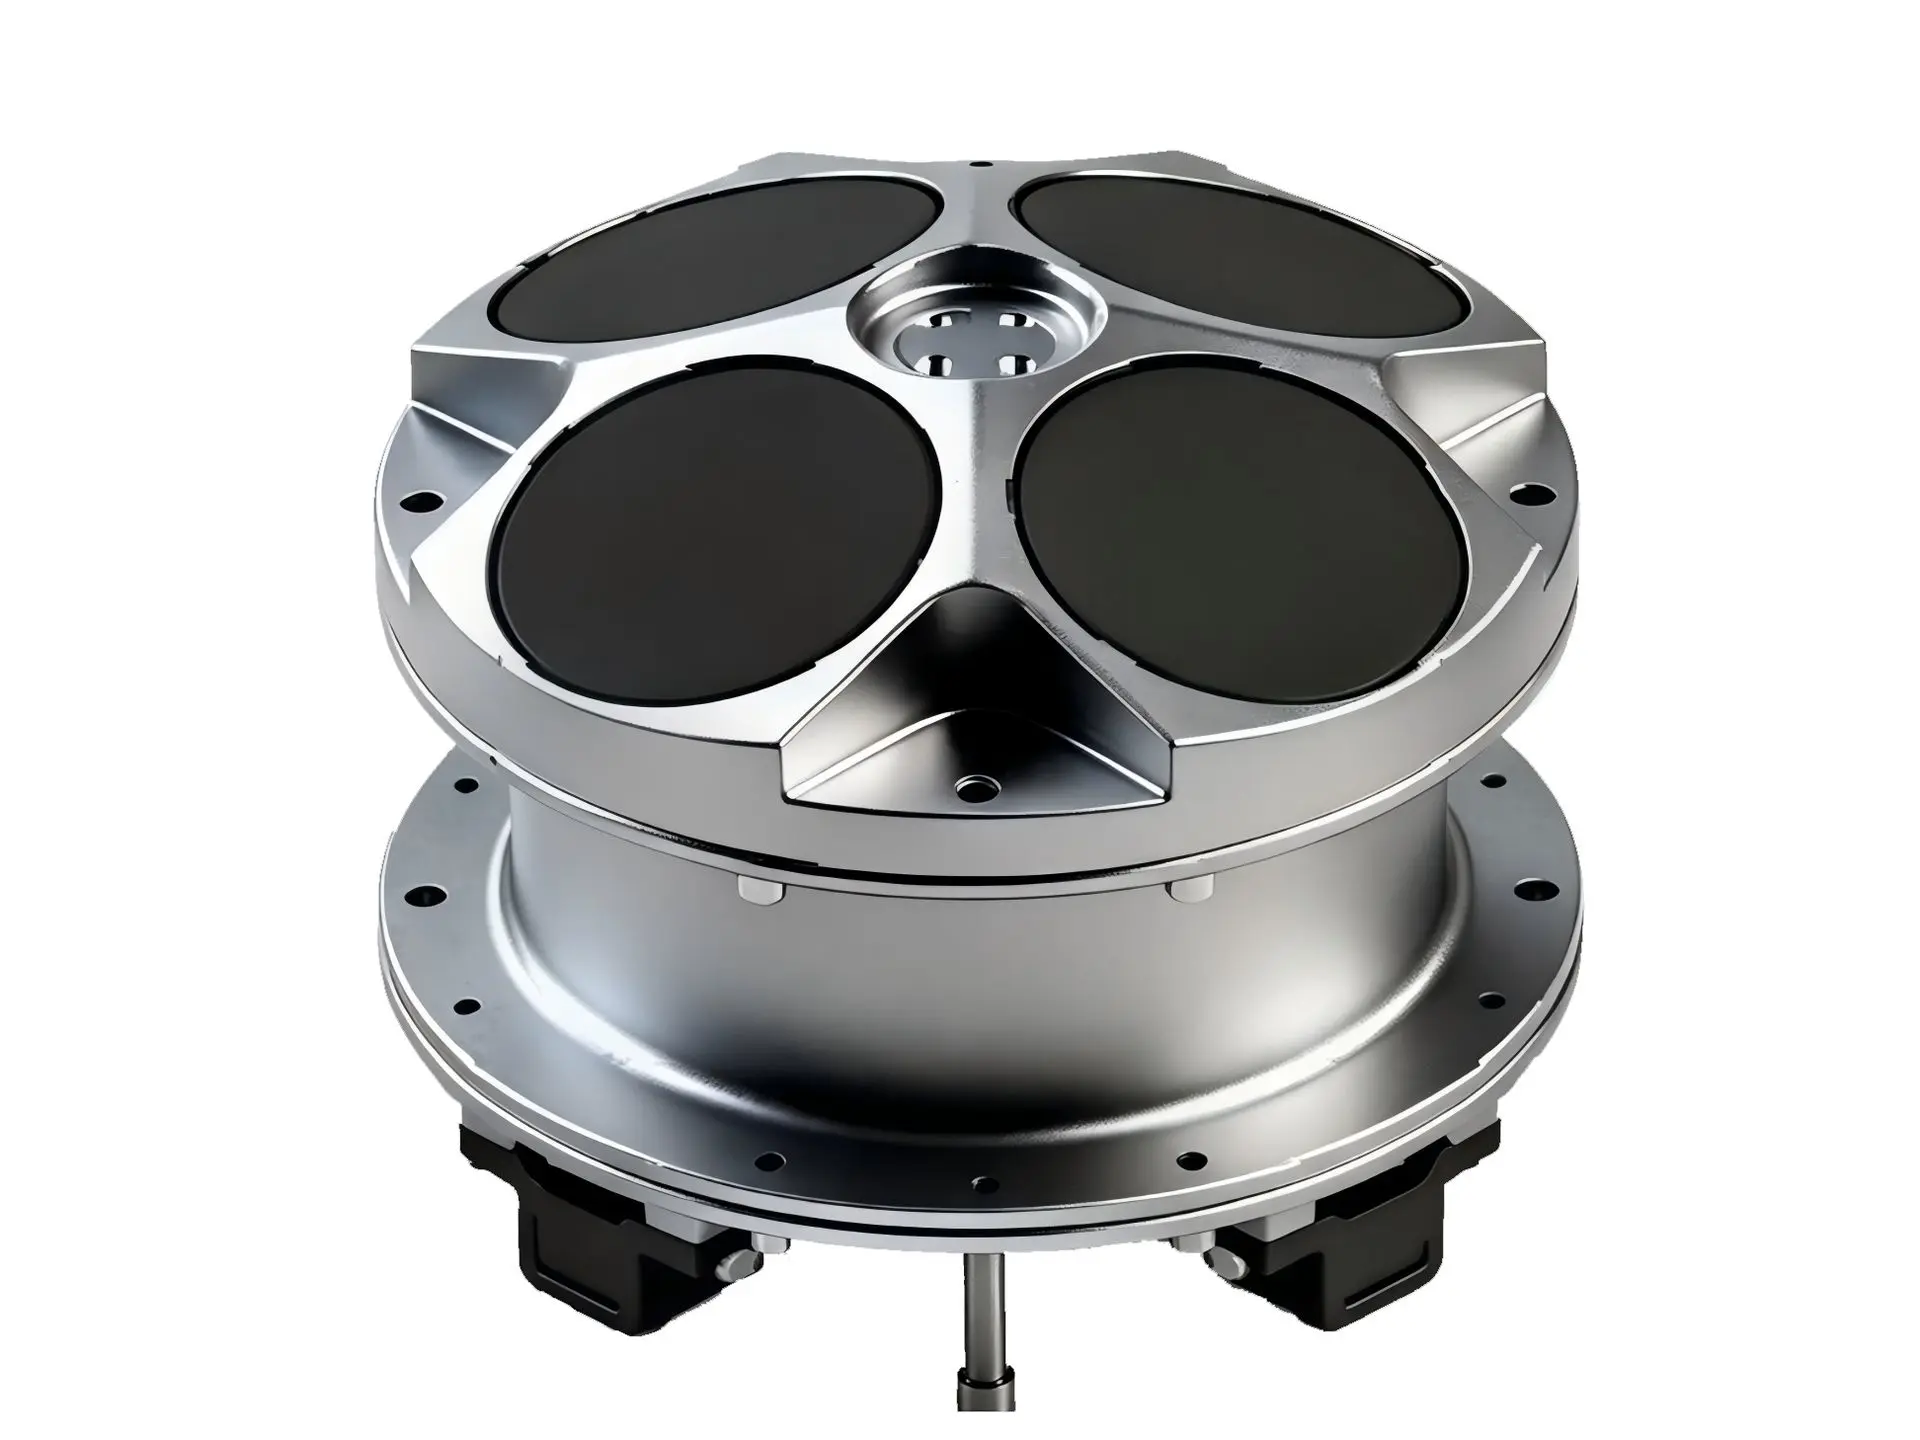
DVL-300K Tipo pistão
300 kHz ; Altitude máxima 250 m ; Altitude mínima 1 m ; bom para cruzeiro AUV de longo alcance em alta altitude
Série Ⅲ:Série de medidores de velocidade acústica e altitude
VAM-600KSensor de velocidade e altitude integrado de 5 feixes, adiciona um feixe central opcional de sondagem de profundidade de 400 kHz. Alvo para UUV, conjunto rebocado e sistema de controle de acompanhamento do fundo do mar.
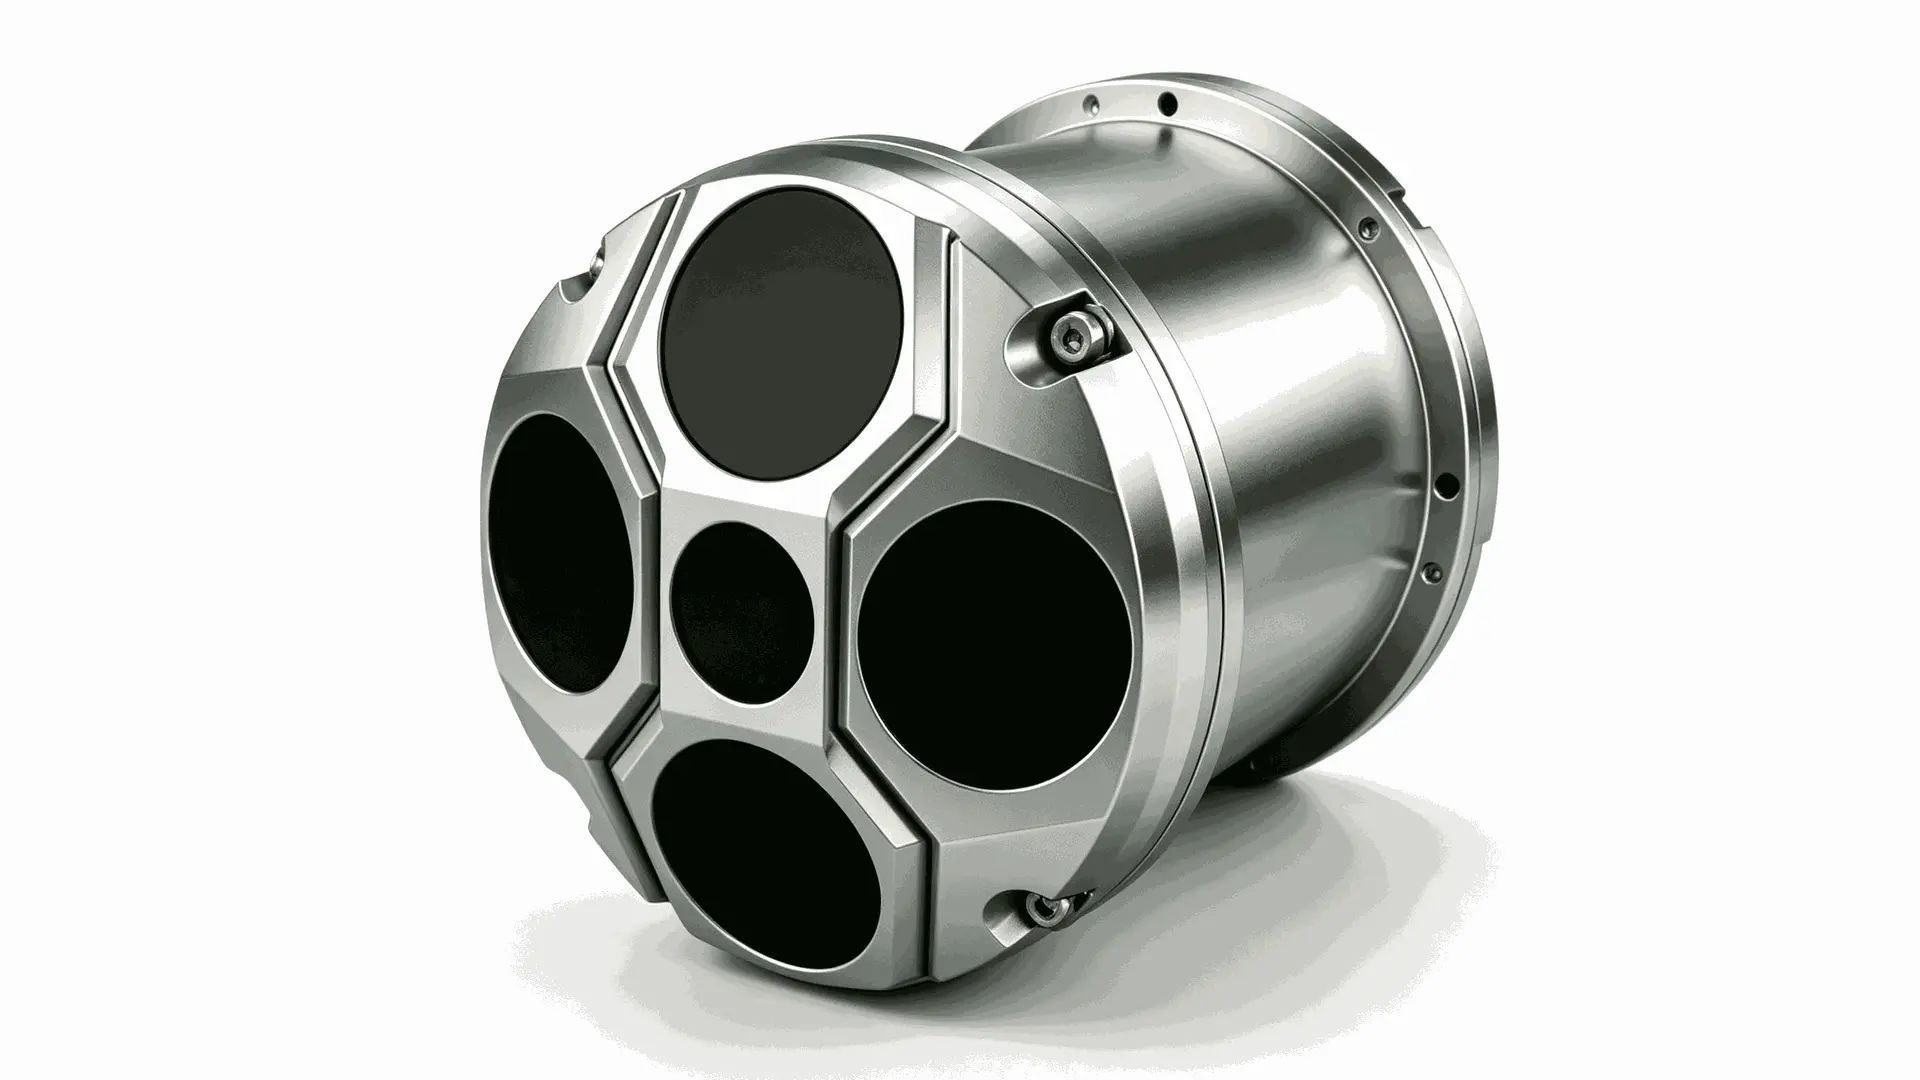
VAM-600K
600kHz,5Configuração do feixe; Altitude mínima0.5m;Altitude máxima100m;multi-interfaces Ethernet/RS422;graus de precisão dupla
Série Ⅳ: Série de sensores de navegação flutuante anticorrente subaquáticos
DVL ultracompacto de baixo consumo de energia para manutenção de estações ROV/AUV de pequeno porte. Zona cega acústica extremamente pequena para tarefas de inspeção muito próximas do fundo do mar.

DVL-Hover-H1000
1000 kHz ; Zona cega < 5 cm ; altitude máxima típica de 45 m ; potência ≤ 5 W ; Φ92 mm de diâmetro compacto ; foco no controle de flutuação anticorrente da trilha inferior
Especificações
Observação: alguns modelos oferecem dois graus de precisão: versão de alta precisão controlada para exportação e versão de uso geral sem licença. Especifique durante a consulta.
Cenários de aplicação
- Veículos subaquáticos autônomos (AUVs): AUV de cruzeiro e cruzeiro de longo alcance compacto / de grande diâmetro; pesquisa perto do fundo
- Veículos Operados Remotamente (ROVs): classe de inspeção & Manutenção e manutenção de estação de ROV de classe profissional; intervenção submarina
- Embarcações de superfície não roscadas (USVs): medição de velocidade no solo e medição de velocidade. compensação de desvio quando o GPS está degradado
- Reboque subaquático e amp; levantamento de mapeamento rebocado
- Amarração oceanográfica e bóia: observação do perfil atual (modelos habilitados para ADCP)
- Engenharia offshore, inspeção de dutos, monitoramento de infraestrutura submarina
Como funciona o DVL?
Um registro de velocidade Doppler (DVL) calcula3velocidade dimensional da plataforma e altitude acima do fundo do mar com base no efeito Doppler acústico. Ele transmite feixes acústicos em direção ao fundo do mar, analisa a mudança de frequência do eco e gera a velocidade da trilha inferior. Quando o bloqueio de fundo é perdido, o modo de trilha de água fornece velocidade relativa à coluna de água para navegação de cálculo morto sem sinal GPS de satélite.
Precisa de consulta técnica ou cotação para sensores DVL?
Diga-nos o tipo de plataforma (AUV/ROV/USV), profundidade de trabalho, altitude esperada e requisitos de precisão. Nossa equipe de engenharia recomendará uma solução DVL adequada para você. Nossa equipe de engenharia recomendará uma solução DVL adequada para você.
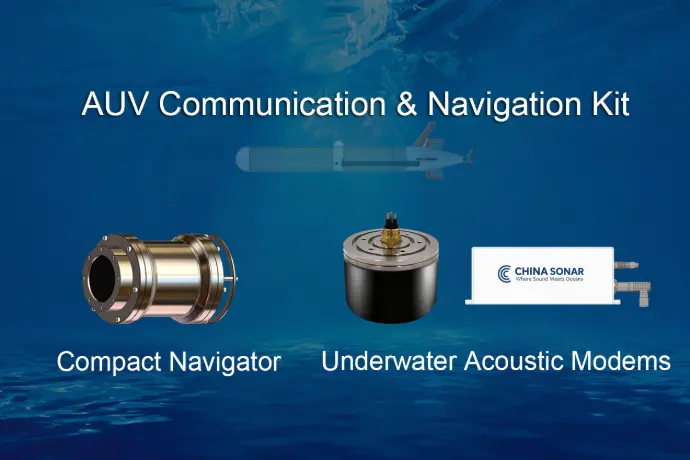
Solução de suporte: Comunicação AUV e comunicação AUV. Kit de navegação
Sistema combinado:NAVS‑3000 Compact Navigator + Modem acústico subaquático UAC‑08160X
- NAVS-3000:Navegação integrada INS, fusão de velocidade DVL + dados de profundidade para posicionamento de alta precisão em tempo real
- UAC-08160X:Comunicação acústica subaquática multibanda de longo alcance
Link:Descubra mais sobre o kit de navegação e comunicação AUV