DVL-600K
Registro de velocidade Doppler de 4 feixes tipo pistão 600kHz
O registro de velocidade Doppler DVL‑600K mede a velocidade de movimento de alta precisão da plataforma em relação ao fundo do mar. Quando integrado a uma bússola giroscópica ou sistema de navegação inercial (INS), forma um sistema de navegação autônomo para controle e navegação de alta precisão de embarcações de superfície, rebocadores subaquáticos, AUVs e UUVs.
Feito sob medida para veículos subaquáticos leves e compactos, ele é otimizado para profundidades de água de até 100 m e operações de precisão próximas ao fundo. Ele oferece desempenho estável de bloqueio de fundo para tarefas de inspeção de fundo marinho em plataformas submarinas de fator de forma pequeno.
O dispositivo suporta uma função opcional de perfil de corrente para medir perfis de campo de fluxo na área circundante. Ele permite a observação em andamento ao longo da rota de navegação da transportadora, bem como a observação de campo de fluxo de ponto fixo implantada em amarrações e bóias submersíveis.
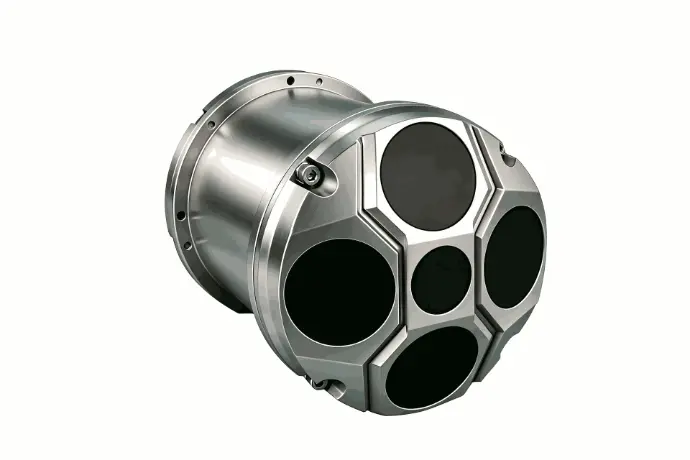
DVL-600K Registro de velocidade Doppler
Principais recursos
- Conjunto acústico Janus de 4 feixes (5 feixes opcional, esta página foca na versão de 4 feixes)
- Precisão de velocidade de grau duplo:±0.3%V ±0.3cm/s (exportação controlada), >1% (sem licença)
- Altitude mínima baixa de rastreamento no fundo:0.5 m, desempenho estável em missões próximas ao fundo do mar
- Canal de sondagem de profundidade intermediária opcional a 400 kHz
- Portas Ethernet + multiserial (RS232 / RS422 / RS485); PD6 e saída de dados personalizada
- Dimensão menor & peso mais leve vs.DVL-300K ; consumo médio de energia de apenas 8 W
- Múltiplas opções de classificação de profundidade: 100 m (padrão), 300 m /1000 m /3000 m (opcional)
- Dupla finalidade: navegação de veículos subaquáticos e observação do perfil das correntes oceânicas para bóias e amp; sistemas de amarração
Visão geral
Especificações
Aplicativos
Força do núcleo: maior precisão de medição, menor altitude mínima de apagamento, tamanho compacto; mais adequado para missões onde a altura do fundo édentro de 100 m, operação especialmente frequente perto do fundo do mar.
- ROV e ROV de classe de inspeção levantamento AUV próximo ao fundo de tamanho médio
Inspeção de infraestrutura submarina: fundação eólica offshore, cabo submarino, verificação visual de dutos. Exigir navegação estável enquanto o veículo voa próximo ao fundo do mar (0.5m-dezenas-metros de altitude). - Veículo subaquático UUV/compacto com espaço de instalação limitado
Diâmetro menor e peso mais leve reduzem a carga útil para plataformas submarinas compactas. - Porto, reservatório, operação subaquática de engenharia costeira
Altitude de trabalho típica dentro da faixa máxima de rastreamento inferior de 100 m; a precisão de alta velocidade melhora o desempenho de manutenção da estação. - Amarração oceanográfica e perfil atual da bóia
Ative a função ADCP para observação de campo de fluxo de ponto fixo em bóias ou estações de amarração submersas. - Levantamento de mapeamento subaquático de corpo de reboque próximo ao fundo em águas costeiras
Não recomendado: a operação de longo prazo acima de 100 m de altitude corre o risco de perder o bloqueio do fundo. Para cenário de cruzeiro em grande altitude, selecioneDVL‑300K DVL de 4 feixes.
Princípio de funcionamento
Adota medição acústica Doppler com configuração Janus de 4 feixes. Quatro feixes inclinados transmitem pulsos acústicos; O deslocamento Doppler dos ecos do fundo do mar calcula a velocidade e a altitude em 3 eixos acima do fundo do mar. Quando o bloqueio de fundo está fora do alcance, o modo de rastreamento de água fornece a velocidade relativa à coluna de água como fonte de navegação alternativa. Os dados de velocidade de saída são fundidos com o sistema de navegação inercial para posicionamento de cálculo submarino.
Notas de integração
- Velocidade de saída e velocidade de saída os dados de altitude podem alimentar o INS/AHRS para construir uma solução completa de posicionamento subaquático.
- Protocolo PD6 compatível com software de pesquisa marítima convencional; formato de dados personalizado disponível para integração secundária específica do cliente.
- Ampla entrada CC (11‑32 V) adapta veículos subaquáticos alimentados por bateria.
- Especifique a classificação de profundidade do alvo e o grau de precisão (controlado para exportação/sem licença) durante a consulta técnica.
Perguntas frequentes
R: DVL-600‑1pode rastrear o fundo o mais próximo possível0.5m acima do fundo do mar, com tamanho menor & peso mais leve e maior precisão controlada para exportação (±0.3%V ±0.3cm/s).
DVL-300K suporta até250m de altitude com precisão controlada pela exportação ±0.5%V ±0.5cm/s. Ambos compartilham as mesmas opções de classificação de profundidade e configuração de grau de precisão dupla.
R: Sim, 5 feixes são opcionais; esta página descreve a configuração padrão de 4 feixes. Entre em contato com o departamento de vendas para obter a folha de dados de 5 feixes.
R: A classificação de profundidade padrão é100m; caixa de pressão opcional para300 m,1000 m,3000m profundidade de operação. Mencione sua profundidade de trabalho em sua solicitação.
A: A nota controlada pela exportação atinge ±0.3%V ±0.3precisão de cm/s e precisa de autorização de exportação. A versão sem licença tem precisão de velocidade >1% para implantação de uso geral sem licença de exportação especial.
R: Sim. Ele suporta o modo de trilha de água como fonte de navegação de backup quando o bloqueio de fundo é perdido. Ele mede a velocidade da plataforma em relação à coluna de água para fins de cálculo.
Explore a série DVL-Phased
A série DVL‑Phased inclui o versátil Fase DVL‑600K(600 kHz) para missões de médio alcance, o modelo de longo alcance Fase DVL‑300K(300 kHz) para operações em alto mar e o modelo de alcance ultra-longo Fase DVL‑150KModelo (150 kHz) para implantações em águas profundas de alcance ultralongo. Seja para testes costeiros, monitoramento oceânico ou engenharia em águas profundas e integração de sistemas, a série DVL‑Phased oferece velocidade subaquática precisa, estável e confiável e desempenho de navegação alimentado por formação de feixe phased array e capacidade avançada de rastreamento de fundo.