Lar >Navegador Compacto > NAVS-P600K
NAVS-P600K-3000M
Navegador Compacto
Superfície e superfície Sistema de posição de navegação subaquática
Sistema de navegação integrado INS/DVL de alto desempenho para AUV, ROV e embarcações de engenharia marítima
O NAVS‑P600K‑3000M é uma unidade de navegação compacta tudo-em-um com capacidade dinâmica autónoma de procura do norte para uma navegação subaquática totalmente autónoma e em todas as condições meteorológicas. Ele adota um filtro Kalman dedicado para fundir profundamente dados INS, DVL, USBL e GNSS, fornecendo resultados de navegação estáveis e de alta precisão de rumo, atitude, velocidade e posição em tempo real para transportadores subaquáticos em movimento em alto mar. Apresentando tamanho pequeno, baixo consumo de energia e vantagens de custo, é ideal para AUV de mergulho profundo, ROV de classe de trabalho e plataformas de engenharia marítima submarinas.
→ VER ESPECIFICAÇÕES → BAIXAR FOLHA DE DADOS
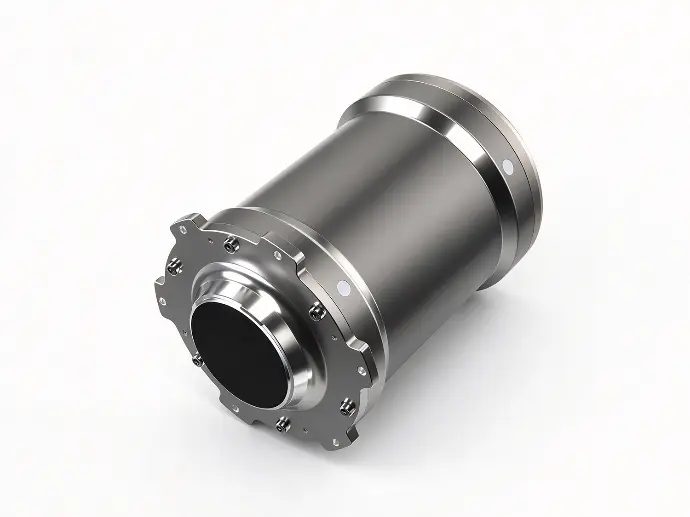
NAVS-P300K-3000M Sistema de posição de navegação
Principais recursos:
- Busca dinâmica e autônoma do norte, capacidade de navegação subaquática, desempenho operacional totalmente autônomo e em qualquer condição climática
- Design compacto e integrado, tudo em um, com baixo consumo de energia, tamanho reduzido e vantagens econômicas
- O filtro Kalman dedicado funde profundamente dados de múltiplas fontes, incluindo INS, DVL, USBL e GNSS, proporcionando precisão de navegação superior e excelente estabilidade do sistema
- Taxa de saída de dados configurável de 1 a 200 Hz, equipada com interfaces seriais RS422/RS232 padrão para integração perfeita com controladores de veículos subaquáticos de terceiros
- Suporta alinhamento estático e dinâmico; faixa de medição de giroscópio personalizada está disponível mediante solicitação de projeto especial
Principais recursos
Especificações
Aplicativos
Exploração de recursos marinhos em águas profundas
Adequado para petróleo e amp; levantamento de campo de gás, instalação de plataformas submarinas, colocação de dutos em águas profundas e construção de infraestrutura offshore em alto mar. Suporta inspeção contínua de longa duração e manutenção preventiva para sistemas de ancoragem em alto mar e dutos submarinos em3000m profundidade de água.
Operações de engenharia subaquática em alto mar
Suporta integração com sensores de auxílio externos, incluindo GNSS e USBL, para aumentar a estabilidade de posicionamento de longo alcance. Perfeito para missões de busca, resgate e salvamento em águas profundas em ambientes de mar aberto, oferecendo uma solução de navegação confiável para tarefas de engenharia em alto mar.
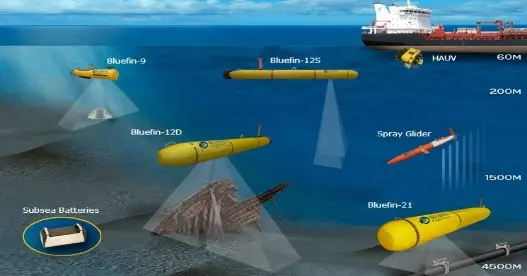
AUV de mergulho profundo / ROV de classe profissional / Navegação UUV em grande escala
Otimizado para plataformas subaquáticas não tripuladas em águas profundas. Fornece navegação estável de alta precisão para investigação de fundos marinhos profundos, levantamento geológico, patrulha de rotas de longo alcance e missões de aquisição de dados submarinos.
Perguntas frequentes
As perguntas e respostas abaixo referem-se às especificações da versão padrão (licença obrigatória). Para especificações de outras versões, consulte a ficha técnica ou entre em contato conosco.
A classificação de profundidade da unidade padrão é3000 m. Estão disponíveis versões de invólucros de pressão personalizados mais rasos ou mais profundos. Por favor envie os parâmetros técnicos do seu projeto para avaliação da engenharia.
O posicionamento subaquático depende do cálculo morto INS+DVL quando o GNSS não está disponível. Quando o DVL mantém o bloqueio inferior estável, o desvio de posição para a versão PRO pode atingir ≤0.5% D na velocidade do veículo ≤15nós. O GNSS fixa a posição quando o veículo surge. USBL externo pode ser conectado como fonte auxiliar de ajuda subaquática para reduzir ainda mais a deriva.
O desempenho da pista inferior irá degradar ou cair sob lodo pesado ou ervas daninhas aquáticas densas. Se o bloqueio inferior do DVL for perdido, o sistema de navegação funcionará em modo INS puro e o desvio de posição aumentará significativamente. Recomendamos fortemente a implantação de USBL como posicionamento auxiliar de backup para ambientes aquáticos tão complexos.
As interfaces de hardware padrão são portas seriais RS422/RS232. A taxa de saída de dados pode ser configurada de 1 Hz a 200 Hz. Ele suporta protocolos de navegação marítima padrão e é compatível com a maioria dos controladores ROV/AUV convencionais. O serviço de desenvolvimento de protocolo personalizado está disponível mediante solicitação do projeto.
Tempo de alinhamento estático padrão ≤5 minutos; alinhamento dinâmico ≤15 minutos. Entre em contato com nossa equipe de engenharia para soluções técnicas especiais de alinhamento rápido se sua missão exigir inicialização rápida.
O consumo típico de energia é inferior a 10 W. O design de baixo consumo de energia o torna adequado para plataformas AUV de mergulho profundo operadas por bateria e ROV de classe de trabalho.
Explore a série ADCP
O Série ADCP China-Sonarabrange todo o espectro de aplicações de rios rasos para o oceano profundo. Com modelos incluindo o ADCP-1200K, ADCP-600K e ADCP-300K, a série é adaptada para monitoramento de descargas fluviais, levantamentos costeiros e offshore e pesquisa e pesquisa em alto mar. engenharia.