家 | AUV通信与导航套件 |NAVS-3000
NAVS-3000
紧凑型导航仪
水下组合导航系统(INS/DVL/DEPTH)
NAVS-3000是一个新一代组合导航系统。获得初始值后纬度和经度,该装置实现了自对准通过感应地球自转角速度为了寻北.
该产品具有钛合金耐压外壳并集成了一个高性能相控阵DVL和一个高分辨率压力传感器模块。它支持与 DVL、GPS 和 USBL 组合定位,和输出姿态、位置、速度和深度信息。与一个标准耐压外壳,可以直接用于AUV/ROV 水下导航无需任何修改。
这NAVS-3000组合导航系统雇用一个改进的 IMU 解决方案和数据融合方法,显着增强姿态和航向的准确性。当与 DVL 结合使用时,导航精度达到行驶距离的 0.5%在直线条件下,并且行驶距离的 0.1%期间区域测绘任务。这深度传感器有一个分辨率为全量程的 0.0005%和一个满量程的精度为 0.05%.

NAVS-3000
主要特点:
- 体积小、精度高、自主寻北、抗磁干扰。
- 直线导航精度:≤距离的0.5%; Z形测图精度:≤0.1%。
- 集成高分辨率压力传感器,额定深度 3000 m,分辨率为 1.5 cm。
- 相控阵DVL,导航精度不受声速变化影响。
- 当底部轨迹在深水中丢失时,自动切换到水轨迹模式。
- 支持 USBL 位置辅助和自动异常值拒绝。
- 内置 Wi-Fi 模块,用于配置和数据访问。
概述
性能
NAVS-3000是新一代组合导航系统,设计用于高精度AUV/ROV水下导航.
- 自主寻北:通过感测地球自转角速度实现自对准,不依赖磁场。
- 耐压设计:钛合金外壳无需修改即可直接在水下部署。
- 核心传感器: 集成了一个相控阵DVL和一个高分辨率压力传感器.
-
组合定位: 支持DVL、GPS 和 USBL整合、输出姿态、位置、速度和深度数据。
- 导航精度:与DVL集成,实现行驶距离的 0.5%在直线导航和行驶距离的 0.1%在区域测绘期间。
- 深度测量:压力传感器分辨率满量程的 0.0005%, 准确性满量程的0.05%.
- IMU 和数据融合:提高姿态和航向精度,确保水下导航稳定。
规格
应用领域
- 深海研究、测绘和采样
- 管道和电缆检查、海底基础设施监测
- AUV/ROV自主导航任务
- 区域海洋环境监测

导航模式
SINS/DVL/GPS/深度传感器组合导航模式
这是系统默认的运行模式。
特征:
- GPS测速有效时,捷联惯导系统与GPS集成。
- 当GPS无效时,SINS与深度传感器和DVL集成。如果两者都水道和底部轨道是有效的,底轨速度被使用。如果只是在深水中水道可用,SINS 集成水迹速度.
- 如果DVL和GPS均无效,系统进入垂直陀螺仪模式:速度为零,但准确态度被维持。
- 当收到有效的 USBL 位置时,自动拒绝异常值并纠正导航错误。
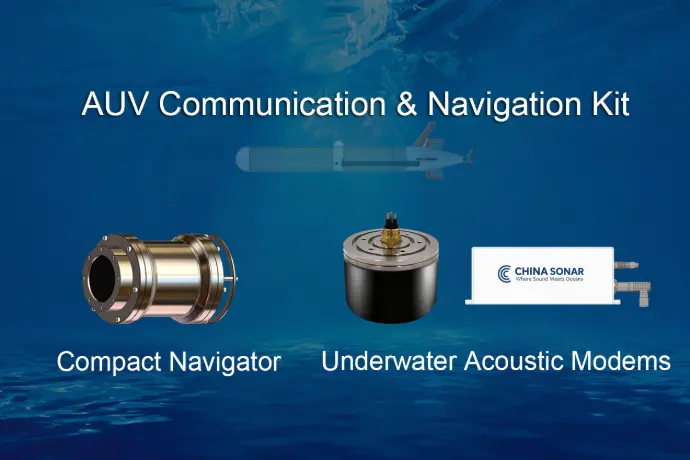
AUV通信与导航套件
紧凑型导航仪 水下声学调制解调器
专为自主水下航行器 (AUV), 这AUV通信与导航套件交付高精度导航和可靠的水下通信在统一的解决方案中。
- NAVS-3000 紧凑型导航仪 — 提供基于INS的定位, DVL 速度测量, 和深度数据实现精确的实时导航。
-
UAC-08160X-OEM水下声学调制解调器— 确保稳定、远距离的水下通信跨多个频段。