家>紧凑型导航仪
紧凑型导航仪系列
表面&水下导航定位系统系列
紧凑型导航仪系列是一体化 INS/DVL 集成水下导航系统,专为 AUV、ROV 和海洋工程船而设计。每个单元通过专用卡尔曼滤波器紧密融合 INS、DVL、GNSS 和 USBL 测量,提供实时航向、姿态、速度和位置输出。该系列具有自主动态寻北、紧凑的占地面积和低功耗等特点,支持完全自主的全天候地面和地面导航。从浅海海岸到深海作业的水下任务。
两种产品变体涵盖不同的深度和范围有效载荷要求:
- NAVS-1000K‑300M:结构紧凑、重量轻,适用于浅-中深度 (300 m) 小型 AUV/ROV
- NAVS-P600K-3000M:深海优化版本,额定深度为 3000 米,适用于工作级 ROV 和水下机器人。深潜AUV
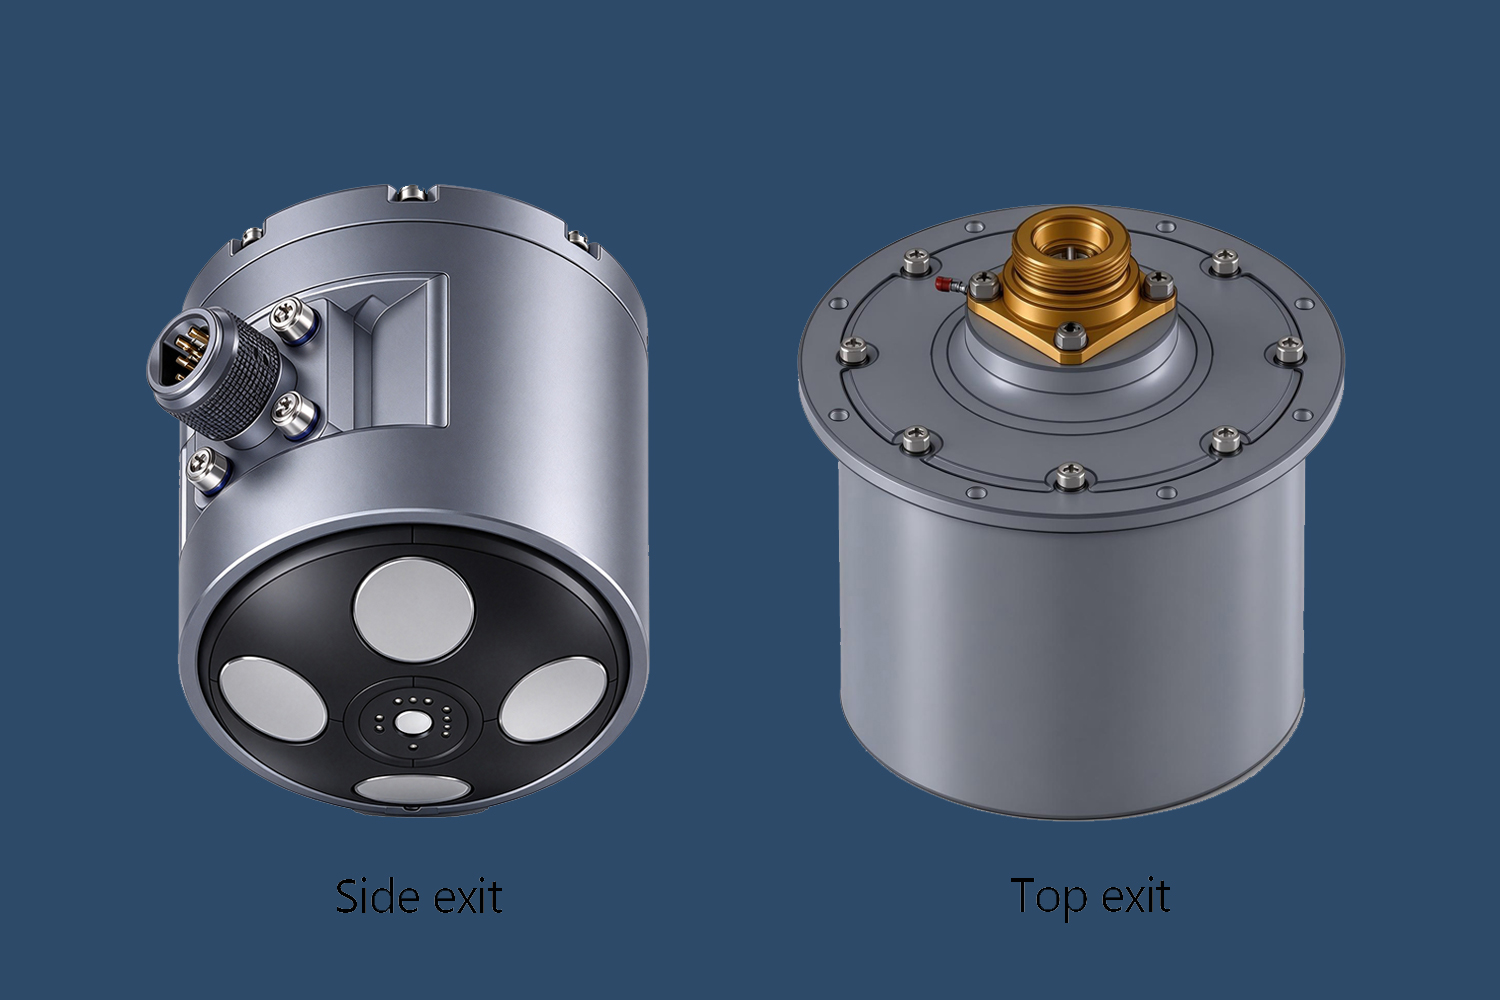
NAVS-1000K-300M
紧凑型 300 m 导航仪
用于轻型无人水下平台的小型 INS/DVL 集成导航仪
- ✅ DVL 海底轨道高度范围:0.2 m ~ 40 m,非常适合近海底检查任务
- ✅ 超轻量<2 kg;尺寸:Φ98 mm × 104 mm / Φ115 mm × 115 mm
- ✅ 航向精度(Pro):≤0.2°secL(纯惯性静态对准)
- ✅ 300 m 深度额定值
- ✅ 两种连接器布局选项:侧面引出、顶部引出,实现灵活的机械集成
应用领域:沿海海洋资源勘探、浅水水下工程、紧凑型AUV/小型ROV导航、内陆水域搜救及海洋工程近岸海域。
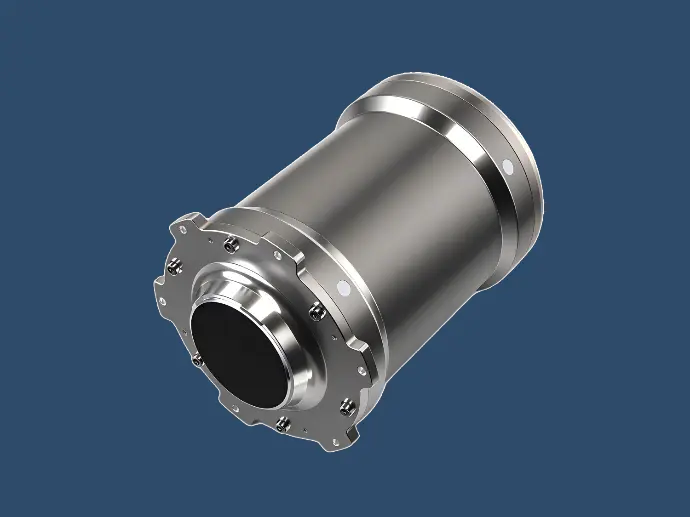
NAVS-P600K-3000M
深海 3000 米导航仪
适用于深海任务的高性能深水一体化导航装置
- ✅ DVL底轨高度范围:1 m ~ 110 m,适合深海大高度作业
- ✅ 重量 ≤8 kg;尺寸:Φ180 mm × 233 mm
- ✅ 航向精度(Pro):≤0.15° secL(纯惯性静态对准)
- ✅ 标准深度额定值高达 3000 m,可提供定制压力外壳
应用领域:深水油气田勘察、深海管道安装及施工维护、工作级 ROV/大型深潜 AUV 导航、公海深海搜索、救援和救援打捞项目。
产品比较表
典型应用
- 海洋资源勘探海底地质调查、油气田选址、海上钻机安装、管道铺设、海底基础设施长期检查及维护预防性维护。
- 水下工程作业与 GNSS / USBL 辅助传感器集成,增强远距离定位稳定性;支持河流、湖泊、沿海和深海环境中的搜索、救援和打捞。
- 无人水下航行器导航(AUV/ROV/UUV)为海底调查、测量、航线巡检、水下数据采集等提供稳定的高精度导航输出;最大限度地减少对海洋水文环境的干扰。

常问问题
当 GNSS 不可用时,水下定位依赖于 INS+DVL 航位推算。位置漂移与行进距离 (D) 相关。当车辆表面时,GNSS 将修正位置;可以连接外部 USBL 作为辅助辅助源,以进一步减少漂移。
DVL 底部轨道性能将会降低或丢失。一旦底部锁定失效,系统就会切换到纯 INS 模式,位置漂移会显着增加。对于如此复杂的水域,强烈建议使用 USBL 后备定位。
标准硬件接口:RS422/RS232。数据输出速率可配置为 1‑200 Hz。支持主流海洋导航协议。可根据项目要求提供定制协议开发服务。
默认静态对准≤5分钟,动态对准≤15分钟。请联系工程团队,获取用于快速启动任务的特殊快速对准技术解决方案。
两种型号都支持定制压力外壳,以实现更深或更浅的深度等级。提交项目参数进行技术评估。
功耗< 10 W。低功耗设计使这两种型号都适用于电池供电的 AUV 和紧凑/工作级 ROV 平台。
相关产品
城市空中交通系列
水下声学调制解调器 (UAM)
UAM 水下声学调制解调器系列包括高可靠性和高速率适用于 AUV、UUV、滑翔机、浮标和海底平台的水下通信型号。
高可靠性版本最大续航里程可达30公里。
高速率版本可提供高达 8 kbps 的数据速率。
先进的声学信号处理可确保浅海和深海环境中的稳定连接。