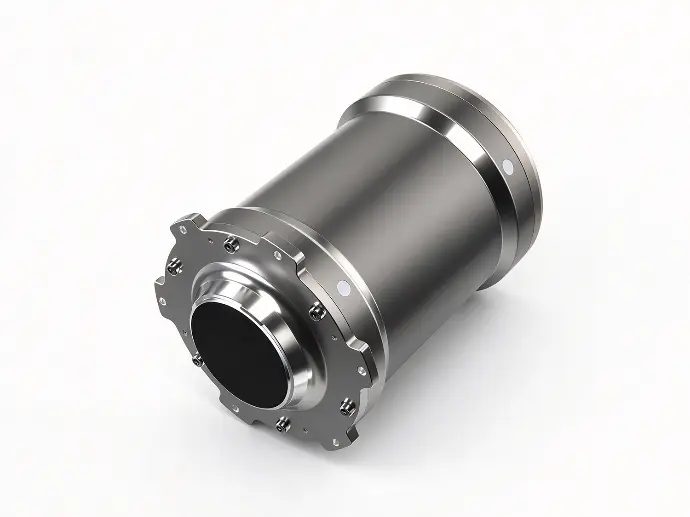
NAVS-P300K-3000M导航定位系统
主要特点:
- 自主动态寻北、水下导航能力、全自主全天候作业性能
- 紧凑一体化设计,具有功耗低、占地面积小、性价比高等优点
- 专用卡尔曼滤波器深度融合INS、DVL、USBL和GNSS等多源数据,提供卓越的导航精度和出色的系统稳定性
- 可配置的数据输出速率范围为1-200 Hz,配备标准RS422/RS232串行接口,可与第三方水下航行器控制器无缝集成
- 支持静态和动态对齐;可根据特殊项目要求提供定制陀螺仪测量范围
主要特点
规格
应用领域
深水海洋资源勘探
适用于深海石油和石油开采气田勘察、海底钻机安装、深水管道铺设、海上深海基础设施建设。支持对 3000 米水深的深海系泊系统和海底管道进行长期连续检查和预防性维护。
深海水下工程作业
支持与 GNSS 和 USBL 等外部辅助传感器集成,以提高远程定位稳定性。非常适合公海环境中的深水搜索、救援和打捞任务,为深海工程任务提供可靠的导航解决方案。
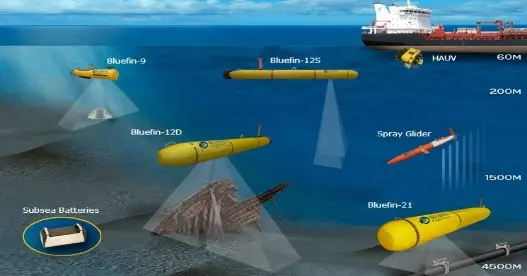
深潜 AUV/工作级 ROV/大型 UUV 导航
针对深水无人水下平台进行了优化。为深海海底调查、地质调查、远程航线巡逻、海底数据采集等任务提供稳定的高精度导航。
常见问题解答
以下问答涉及标准版本(需要许可证)的规格。如需其他版本的规格,请参阅技术数据表或联系我们。
标准单位深度等级为3000米。可提供更浅或更深的定制压力外壳版本。请将您的项目技术参数发送给工程评估。
当 GNSS 不可用时,水下定位依赖于 INS+DVL 航位推算。当DVL保持稳定的底锁时,PRO版本的位置漂移在车速≤15节时可以达到≤0.5%D。当车辆表面时,GNSS 固定位置。可以连接外部 USBL 作为辅助水下辅助源,以进一步减少漂移。
在厚厚的淤泥或茂密的水草下,底部轨道性能会降低或下降。如果 DVL 底部锁定丢失,导航系统将在纯 INS 模式下运行,位置漂移将显着增加。对于这种复杂的水环境,我们强烈建议部署USBL作为后备辅助定位。
标准硬件接口为RS422/RS232串口。数据输出速率可配置为 1 Hz 至 200 Hz。支持标准海洋导航协议,兼容大多数主流ROV/AUV控制器。可根据项目要求提供定制协议开发服务。
默认静态对准时间≤5分钟;动态对准≤15分钟。如果您的任务需要快速启动,请联系我们的工程团队获取特殊的快速对准技术解决方案。
典型功耗低于 10 W。低功耗设计使其非常适合电池供电的深潜 AUV 和工作级 ROV 平台。
探索 ADCP 系列
的中国-声呐ADCP系列涵盖了所有应用领域浅河 到深海。型号包括ADCP-1200K、ADCP-600K 和 ADCP-300K,该系列专为河流流量监测、沿海和近海调查以及深海研究与开发工程.