相控阵 DVL 系列 | 活塞式DVL系列 | 速度高度计系列 | 哈弗DVL系列
核心技术优势
✅ 相控阵DVL:电子波束控制;更低的最小消隐区;抗干扰能力强;多波束冗余;干湿分离传感器和传感器电子设计,轻松车辆集成
✅ 活塞式Janus DVL:经过验证的4波束机械阵列;两种精度等级(出口管制/免许可证);多接口以太网/RS422;可选ADCP电流分析功能
✅ VAM‑600K 5 波束传感器:额外中心测深波束;拖曳体和拖曳体的速度-高度组合测量无人潜航器
✅ Hover‑H1000 紧凑型 DVL:超小直径、超低盲区(<5cm);低功耗;专用于微型 ROV/AUV 的逆流定位
四大产品系列组
系列一:DVL相控阵系列(分体式)
模块化分体设计相控阵多普勒速度计程仪。干湿分离、紧凑型传感器,针对现代 AUV/ROV 集成进行了优化。频率选项:150 kHz /300 kHz /600 kHz,最大底部轨道高度可达 500 m,额定深度可选可达 6000 m。

DVL-600K-相控
600 kHz;海拔高度:1‑110 m;速度精度 ±0.2% ±1 mm/s;紧凑型 AUV/检查 ROV 的理想选择

DVL-300K-相控
300 kHz;最大海拔200 m;精度±0.3% ±1 mm/s;适用于深海远程巡航AUV及水下航行器。工作级 ROV

DVL-150K 定相
150 kHz;最大底部轨道高度可达 500 m;两种精度型号 I / II;适用于超远距离深水部署
系列Ⅱ:DVL活塞式系列(Janus 4梁)
经典活塞形 Janus 4 波束机械阵列 DVL。提供两种精度等级(出口管制/免许可证)。支持可选的 ADCP 电流剖面观察,用于车辆导航和导航系泊浮标应用。
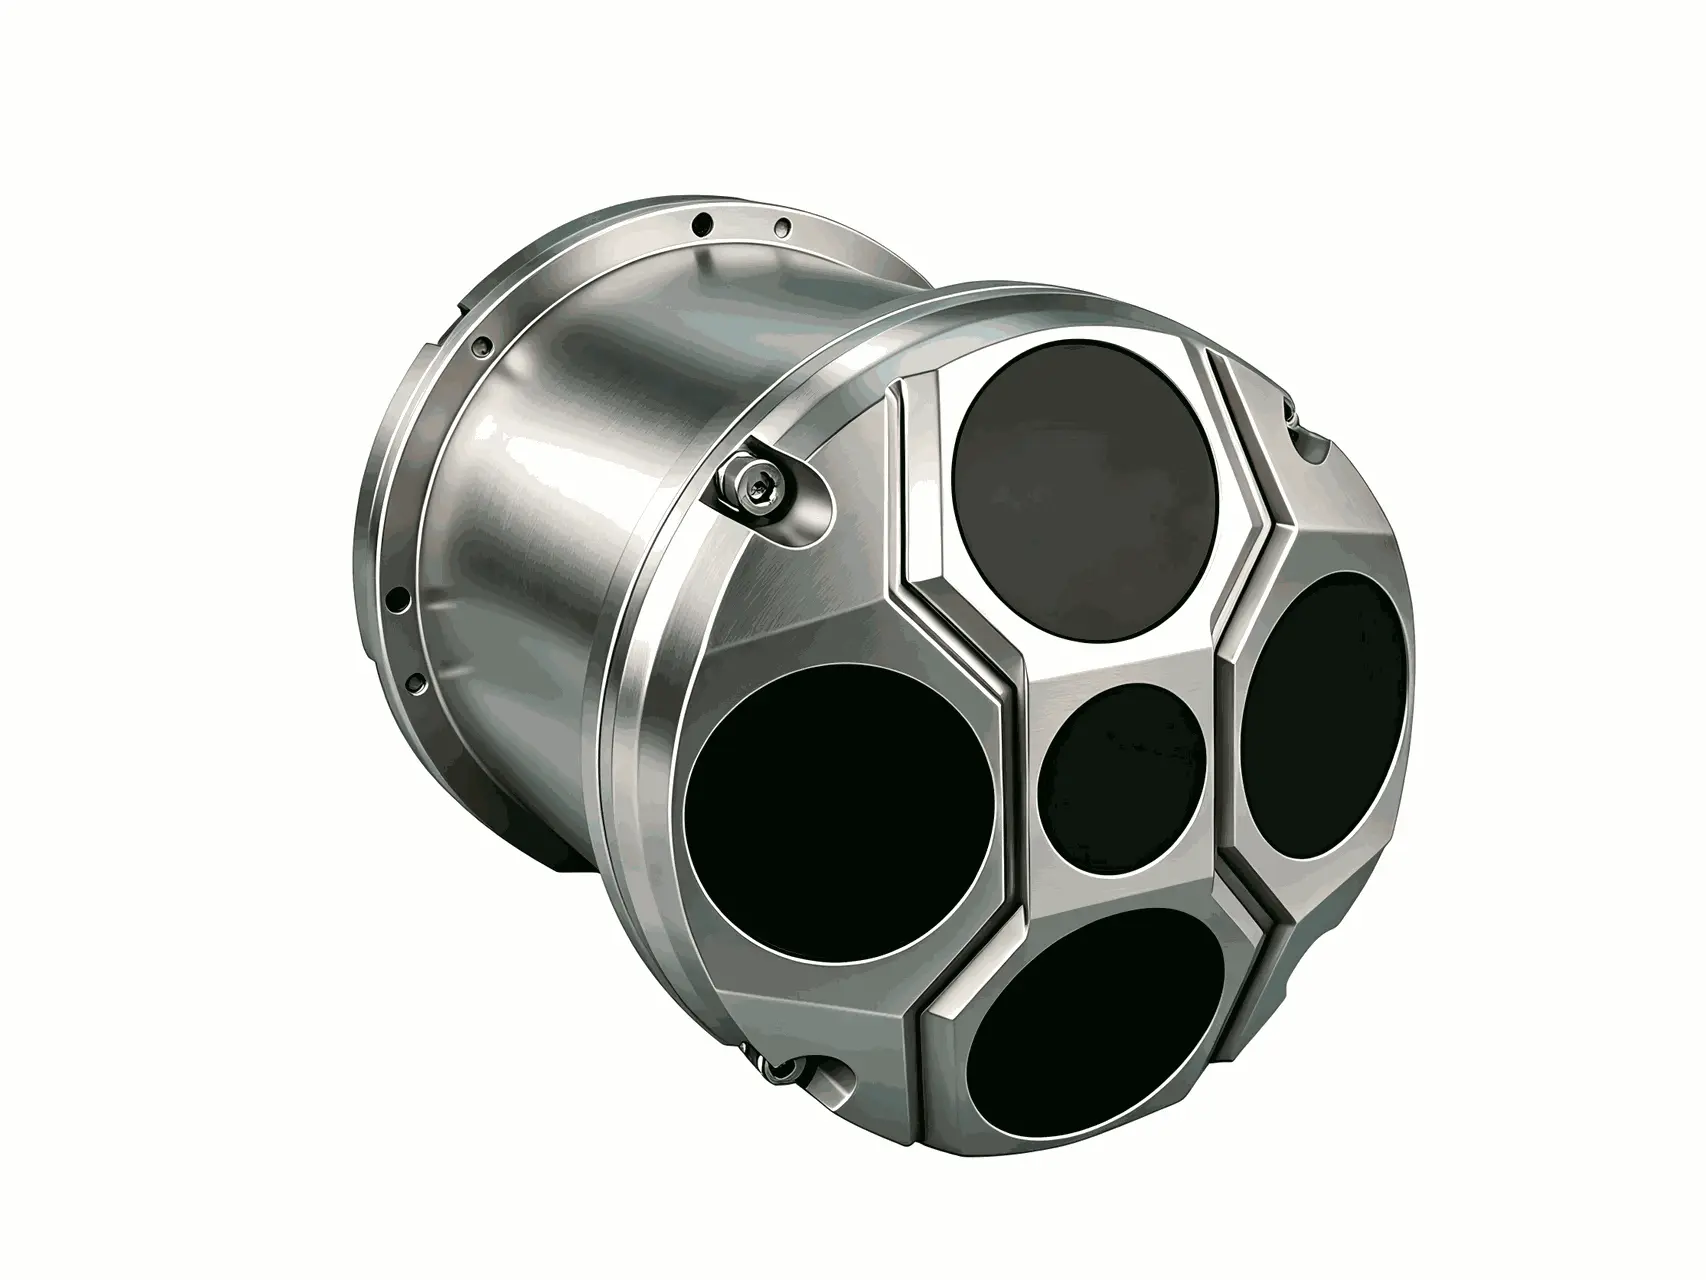
DVL-600K活塞式
600 kHz;最小海拔0.5 m;最大海拔100 m;优异的近海底性能;钛外壳;平均功率8 W
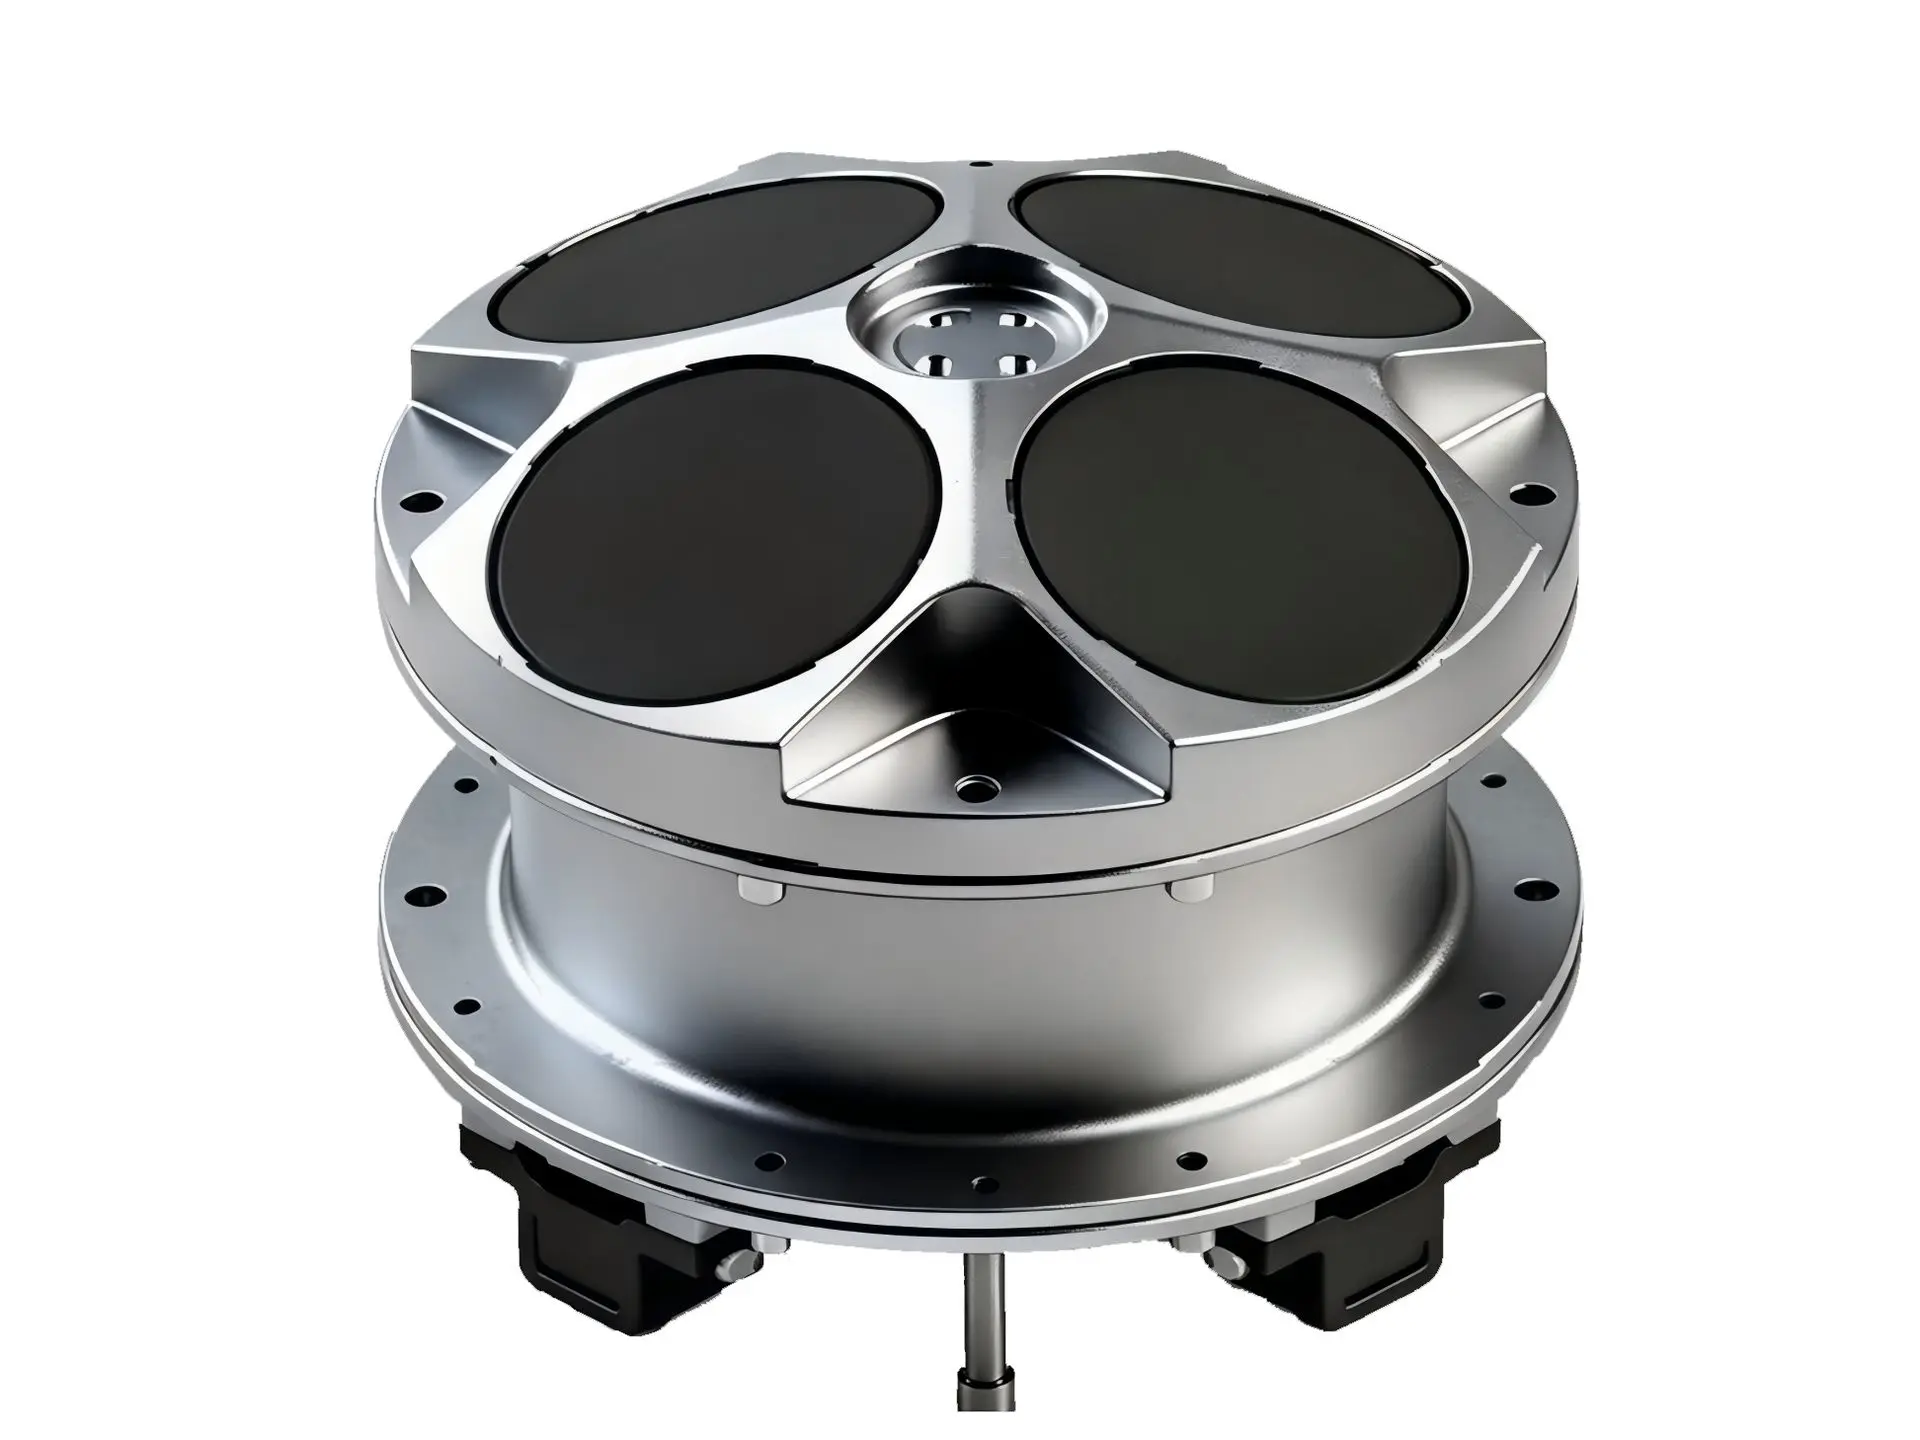
DVL-300K活塞式
300 kHz;最大高度250 m;最小高度1 m;适合高空远距离AUV巡航
系列Ⅲ:声速高度计系列
VAM-600K5 波束集成速度高度传感器,增加了可选的 400 kHz 中心深度探测波束。 UUV、拖曳阵列、海底跟踪控制系统的目标。
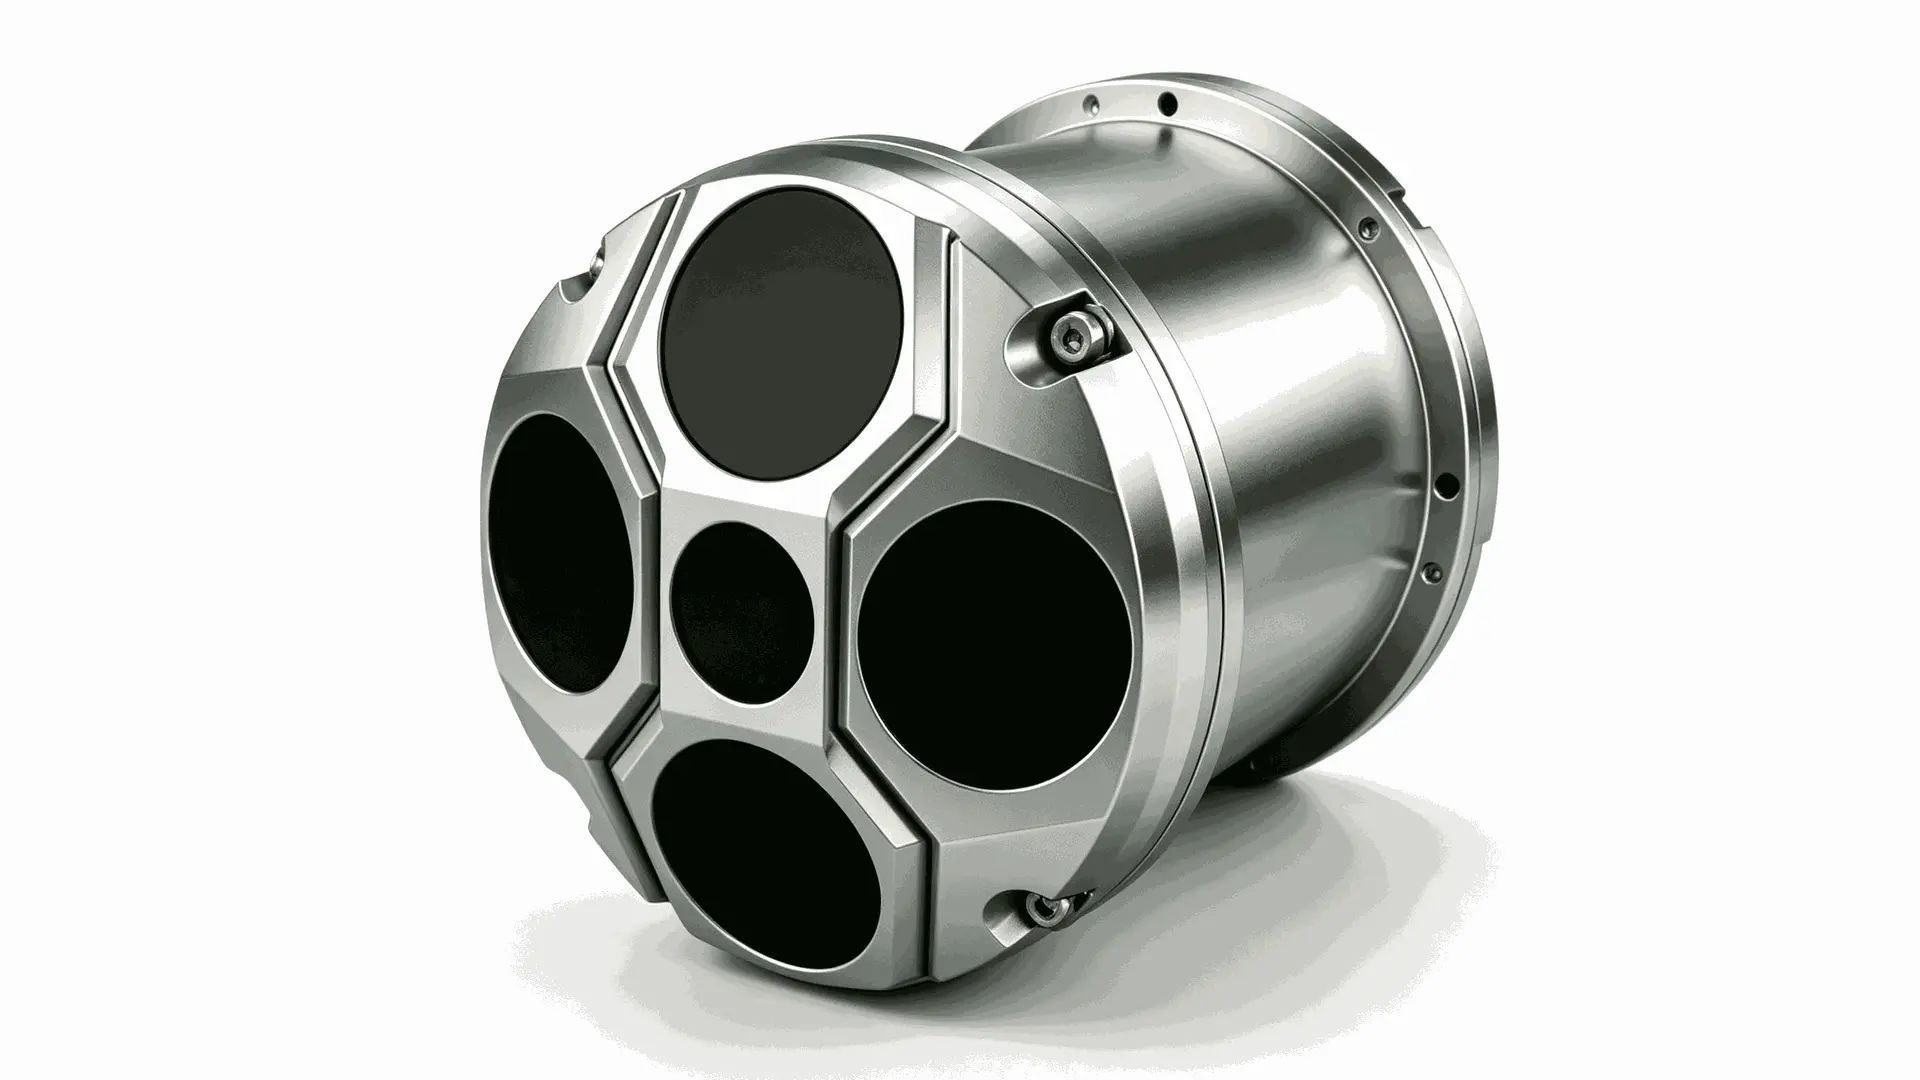
VAM-600K
600 kHz,5波束配置;最小海拔0.5 m;最大海拔100 m;多接口以太网/RS422;双精度等级
系列四:水下反流悬停导航传感器系列
超紧凑低功耗 DVL,适用于小型 ROV/AUV 定位。极小的声学盲区,适用于非常接近海底的检查任务。

DVL-悬停-H1000
1000 kHz;盲区<5 cm;最大高度典型45 m;功率≤5 W;Φ92 mm紧凑直径;专注于底轨防流悬停控制
规格
注:部分型号提供两种精度等级:出口管制高精度版本和免许可证通用版本,请在询价时注明。
应用场景
- 自主水下航行器 (AUV):紧凑型/大直径AUV远程巡航&近底调查
- 遥控潜水器 (ROV):检验级和工作级 ROV 站位保持和维护海底干预
- 无人水面舰艇(USV):地速测量和GPS 性能下降时的漂移补偿
- 水下拖体和水下拖体拖曳阵列测绘勘测
- 海洋学系泊和浮标:电流剖面观察(支持 ADCP 的型号)
- 海上工程、管道检查、海底基础设施监测
DVL 是如何运作的?
多普勒速度测井 (DVL) 根据声学多普勒效应计算 3 维平台速度和海床上方高度。它将声束发射到海底,分析回波频移,输出海底轨迹速度。当底部锁定丢失时,水轨模式可提供相对于水柱的速度,以便在没有卫星 GPS 信号的情况下进行航位推算导航。
需要DVL传感器的技术咨询或报价?
告诉我们您的平台类型(AUV/ROV/USV)、工作深度、预期高度和精度要求。我们的工程团队将为您推荐合适的DVL解决方案。我们的工程团队将为您推荐合适的DVL解决方案。
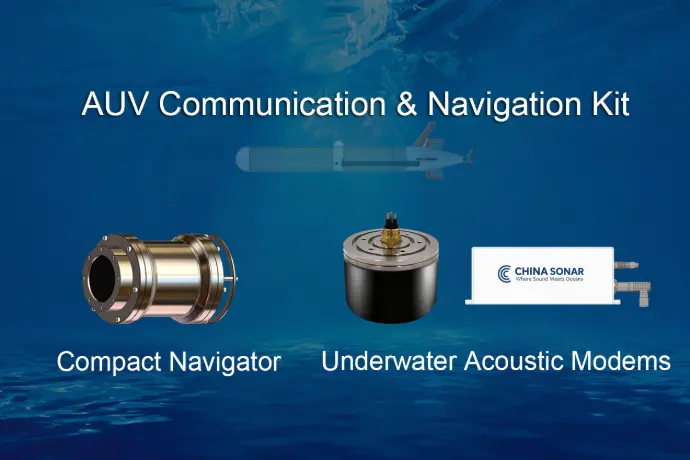
配套方案:AUV通讯&导航套件
组合系统:NAVS‑3000 紧凑型导航仪 + UAC‑08160X 水下声学调制解调器
- NAVS-3000:INS组合导航,融合DVL速度+深度数据,实现实时高精度定位
- UAC-08160X:多频段远程水声通信
链接:了解更多有关AUV导航通讯套件的信息