DVL-600K
活塞式 4 波束多普勒速度记录 600kHz
DVL‑600K 多普勒速度计程仪可测量平台相对于海底的高精度运动速度。当与陀螺罗经或惯性导航系统 (INS) 集成时,它形成一个自主导航系统,用于水面舰艇、水下拖体、AUV 和 UUV 的控制和高精度导航。
它专为紧凑型轻型水下航行器量身定制,针对深达 100 m 的水深和近海底精确操作进行了优化。它为小型海底平台上的近距离海底检查任务提供稳定的底部锁定性能。
该设备支持可选的电流分析功能来测量周围区域的流场分布。它可以沿着航母的航迹进行航行观测,以及部署在潜水器系泊装置和浮标上的定点流场观测。
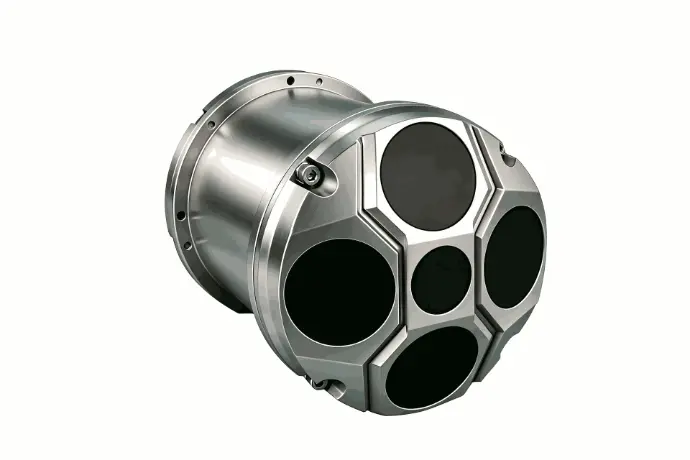
规格
应用领域
核心优势:测量精度更高、最小下料高度更小、尺寸紧凑;最适合离底高度较低的任务100m以内,特别是频繁的近海底作业。
- 检查级 ROV 和中型AUV近海底勘测
海底基础设施检查:海上风基础、海底电缆、管道目视检查。飞行器在接近海底(0.5米几十米的高度)飞行时需要稳定的导航。 - UUV/安装空间有限的紧凑型水下航行器
更小的直径和更轻的重量减轻了紧凑型海底平台的有效负载负担。 - 港口、水库、海岸工程水下作业
典型工作高度在 100 m 最大底部跟踪范围内;高速度精度提高了站位保持性能。 - 海洋学系泊和浮标电流剖面
激活 ADCP 功能,对浮标或水下系泊站进行定点流场观测。 - 沿海水域水下拖体近海底测绘调查
不建议:长期在海拔 >100 m 以上运行,有失去底部锁定的风险。对于大空巡航场景,选择DVL-300K 4 波束 DVL.
工作原理
采用 4 波束 Janus 配置多普勒声学测量。四个倾斜的波束传输声脉冲;海底回波的多普勒频移可计算 3 轴速度和海底以上高度。当底部锁定超出范围时,水跟踪模式会提供相对于水柱的速度作为后备导航源。输出速度数据与惯性导航系统融合,用于海底航位推算定位。
集成说明
- 输出速度&高度数据可以馈送到INS/AHRS以构建完整的水下定位解决方案。
- PD6协议兼容主流海洋测量软件;自定义数据格式可用于客户特定的二次集成。
- 宽直流输入 (11-32 V) 适用于电池供电的水下航行器。
- 请在技术咨询时注明目标深度等级和精度等级(出口管制/免许可证)。
常问问题
答:DVL-600-1 可以追踪距离海底 0.5 m 的海底,尺寸更小,重量更轻。重量更轻,出口管制精度更高(±0.3%V ±0.3 cm/s)。
DVL‑300K 支持高达 250 m 的海拔高度,出口控制精度为 ±0.5%V ±0.5 cm/s。两者共享相同的深度等级选项和双精度等级配置。
答:是的,5波束是可选的;本页介绍了标准 4 波束配置。请联系销售人员获取 5 波束数据表。
A:标准深度等级为100 m;可选压力外壳适用于 300 m、1000 m、3000 m 工作深度。在您的请求中提及您的工作深度。
答:出口管制等级达到 ±0.3%V ±0.3 cm/s 精度,需要出口授权。免许可等级的速度精度 >1%,适用于无需特殊出口许可的通用部署。
答:是的。它支持水迹模式作为底部锁定丢失时的备用导航源。它测量平台相对于水柱的速度以进行航位推算。
探索 DVL 相控系列
DVL-Phased 系列包括多功能的DVL-600K 相控(600 kHz) 型号适用于中程任务、远程任务DVL-300K 相控适用于深海作业的 (300 kHz) 型号和超远程型号DVL-150K 相控(150 kHz) 模型,用于超远程深水部署。无论是沿海试验、海洋监测,还是深水工程和系统集成,DVL-Phased 系列均通过相控阵波束形成和先进的海底跟踪功能提供准确、稳定和可靠的水下速度和导航性能。