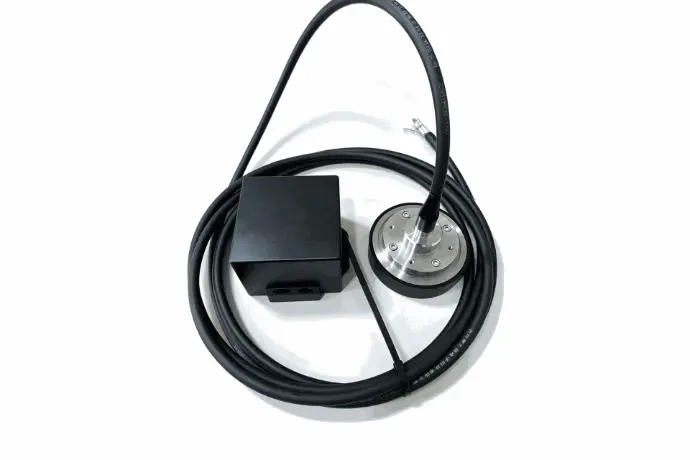
DVL-300K相控阵
主要特点
- 相控阵技术:确保准确稳定的速度测量。
- 高底部跟踪性能:在 200 m 海拔高度内可靠,速度精度为 ±0.3% ±1 mm/s。
- 扩展水分析范围:4.5–150 m,长期精度 ±0.2% ±2 mm/s。
- 坚固的钛金属外壳:重量轻(在空气中 <9 千克)且耐腐蚀,适合长期部署。
- 灵活集成:RS-422通讯和PD6(ASCII)数据格式,兼容INS和控制系统。
- 多功能深度额定值:标准300 m,可选3000 m和6000 m用于深海应用。
概述
系统组成
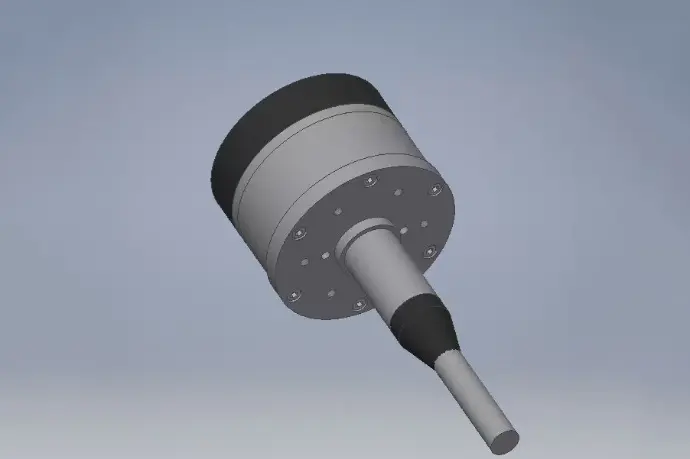
这DVL-300K 相控多普勒速度计程仪由两个主要部分组成:相控阵换能器和一个电子机箱,具有一体化防水设计.
- 相控阵换能器(防水):负责发射和接收声信号,捕获速度敏感的多普勒频移。
- 电子机箱(不防水) :处理信号预处理、声学分析、速度计算和声学传输函数。
在实际应用中,电子底盘通常安装在干室,而传感器安装在湿端,采用干湿分离设计,更方便系统集成和维护。
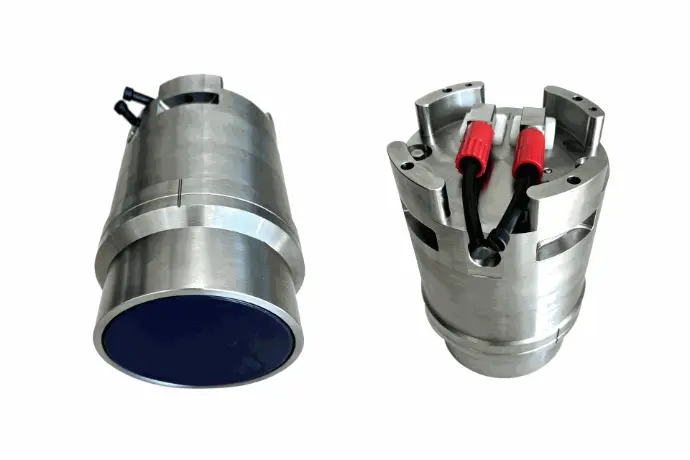
集成版v1.0
分体式版本V2.0
规格
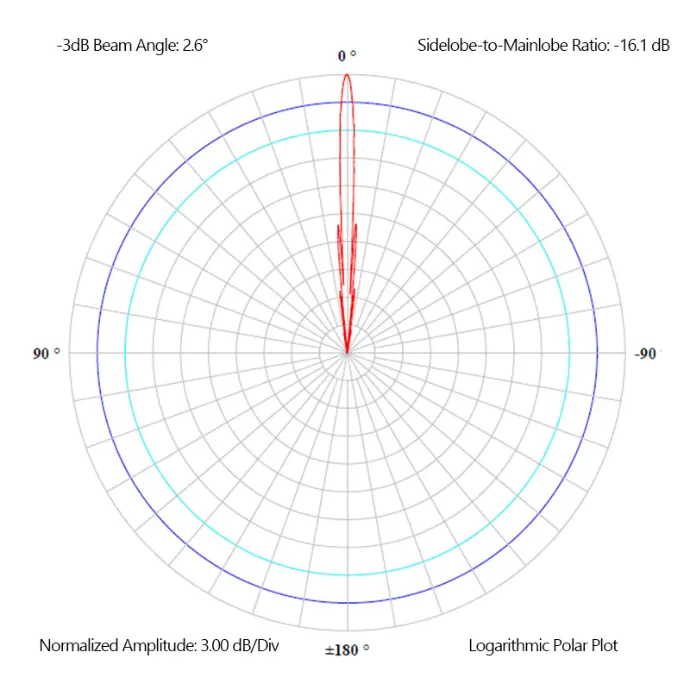
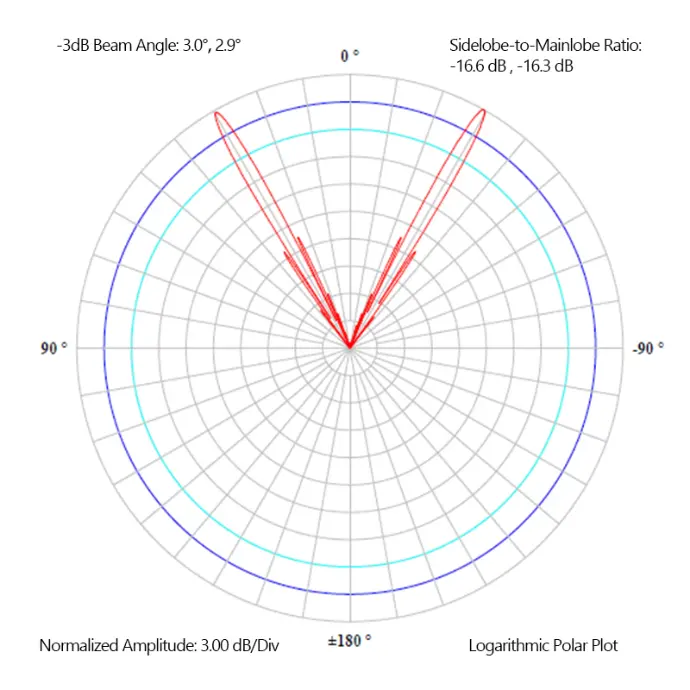
应用领域
-
自主水下航行器 (AUV)
这DVL-300K 相控多普勒速度计程仪非常适合紧凑型和大直径 AUV,提供高精度底部速度和高度测量。即使在没有 GPS 的环境中,也能实现精确的导航、路径规划和控制。 -
遥控潜水器 (ROV)
为了检查级ROV,DVL-300K-Phased 确保可靠底部跟踪和海拔高度数据,支持在近海底或受限海底环境中的稳定操纵和定位。 -
无人水面舰艇 (USV)
在地面平台,DVL-300K-Phased 提供可靠的对地速度测量和漂移补偿,在 GPS 信号不可用、信号减弱或故意拒绝时保持导航准确性。
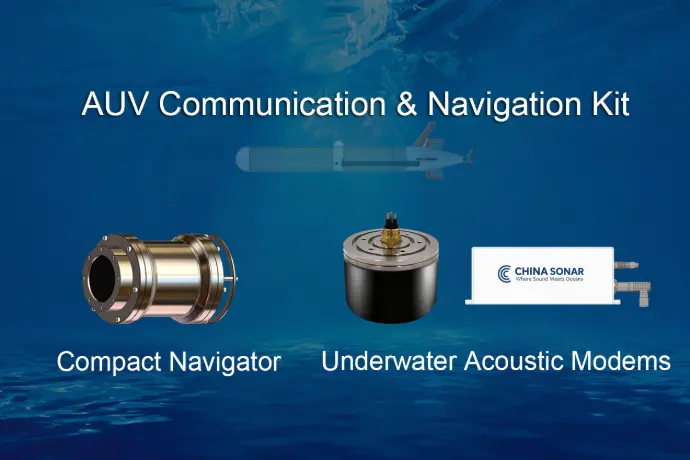
AUV通信与导航套件
紧凑型导航仪 水下声学调制解调器
专为自主水下航行器 (AUV), 这AUV通信与导航套件交付高精度导航和可靠的水下通信在统一的解决方案中。
- NAVS-3000 紧凑型导航仪 — 提供基于INS的定位, DVL 速度测量, 和深度数据实现精确的实时导航。
-
UAC-08160X-OEM水下声学调制解调器— 确保稳定、远距离的水下通信跨多个频段。
相控阵DVL原理
这相控阵多普勒速度测井 (DVL)运行于多普勒效应,测量从海底或水柱中的悬浮颗粒反射的声学信号的频移。这些多普勒频移直接对应于平台相对于底部的速度。
与传统的单波束 DVL 不同,相控阵DVL采用多个精确控制的固定频率声束,例如 300 kHzDVL-300K-相控— 提供更高的准确性、稳定性和可靠性。
这相控阵换能器向海底发射同步波束。当 AUV、ROV 或 USV 移动时,返回的回波会经历与其运动成比例的频率变化。通过分析四个波束的这些位移,系统计算出三维速度分量和距海床的高度,当底部锁定不可用时自动切换到水柱跟踪。
相控阵 DVL 的主要优势
- 更高的精度和分辨率通过先进的波束成形实现。
- 结构紧凑,无活动部件设计,非常适合集成在 AUV、ROV 和 USV 上。
- 可靠的底部跟踪跨越浅水和中深水域。
- INS 无缝集成用于强大的水下导航和航位推算。
这DVL-300K-相控举例说明了这些好处紧凑型相控阵换能器和一个钛电子机箱采用全密封设计,确保在恶劣海洋环境下的耐用性。它提供精确的三维速度数据, 高度测量, 和当前分析,使其成为无人平台必不可少的导航传感器GPS 拒绝的环境.