
概述
MiniUAC-1303成像声呐
主要特点:
- 高分辨率前视成像
先进的波束增强技术可以清晰地检测和识别前方的小目标。 - 真正的同步双频操作
高频和低频通道同时操作和显示,将远距离感知与近距离细节相结合。 - 采用紧凑、低功耗设计的长距离性能
无人水下平台探测范围、尺寸和功耗的优化平衡。 - 宽视野和多波束架构
512 个波束高达约 110° 的水平覆盖范围可确保可靠的前方态势感知。 - 车载多功能声呐平台
在单个紧凑单元中支持主动成像、可选多波束防撞和可选被动轴承,非常适合 UUV 和 ROV。
产品描述
这MiniUAC-1303A 高分辨率主动&被动前视声呐是一款高性能前视声呐,专为要求苛刻的水下感知任务而设计。
通过采用专有的波束增强技术,声呐实现高角度和距离分辨率 同时保持检测范围长、外形紧凑、功耗低。这使得 MiniUAC-1303A 特别适合集成到UUV、ROV 和其他无人水下平台,能够可靠地检测和识别车辆前方的小目标。
声呐有一个宽度260毫米,使其兼容直径324毫米及以上的中小型平台.
MiniUAC-1303A 支持单频或双频高分辨率成像 作为标准。根据客户要求,多个频段200kHz 至 1.2MHz 并且可以选择多种配置组合来支持诸如防撞、高分辨率成像和低频被动轴承估计.
这些配置必须在订购时指定。某些功能可以同时共存。
规格
被动轴承估计功能(可选)
- 可用于单频、双频或三频配置;可通过软件切换
- 中心频率范围:1 kHz – 100 kHz,用户可选或自动扫描
- 检测范围及轴承分辨率(示例):
使用37.5 kHz 信标,源电平为 175 dB:检测范围:2公里;轴承分辨率:1°
- 实时输出水压
- 测量范围:0–3 MPa 或 0–20 MPa
- 准确性:±(5%+10kPa)
内置传感器(设计规格)
应用领域
- UUV/AUV前方障碍物检测与检测导航
提供远距离前向感知和高分辨率成像,用于复杂水下环境中的自主导航、路线规划和安全操作。
- ROV近距离检查小目标识别
能够精确检测和识别车辆前方的小型结构、碎片和人造物体,特别是在能见度低或浑浊的水中。
- 无人水下平台的防撞
可选的多波束避障功能可提供实时障碍物方位和距离信息,以支持主动避碰。
- 用于远距离搜索和探测的双频成像近场识别
同时高频和低频操作允许进行广域前向搜索,同时保留近距离目标识别的精细细节。
- 被动声学信标检测与检测方位估计
可选的被动轴承功能支持声学信标或声源的检测和定位,以进行寻的、交会和恢复操作。
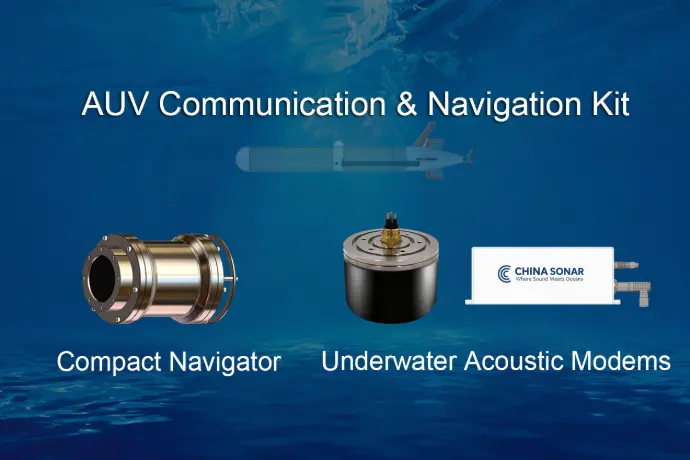
AUV通信与导航套件
紧凑型导航仪 水下声学调制解调器
专为自主水下航行器 (AUV), 这AUV通信与导航套件交付高精度导航和可靠的水下通信在统一的解决方案中。
- NAVS-3000 紧凑型导航仪 — 提供基于INS的定位, DVL 速度测量, 和深度数据实现精确的实时导航。
-
UAC-08160X-OEM水下声学调制解调器— 确保稳定、远距离的水下通信跨多个频段。