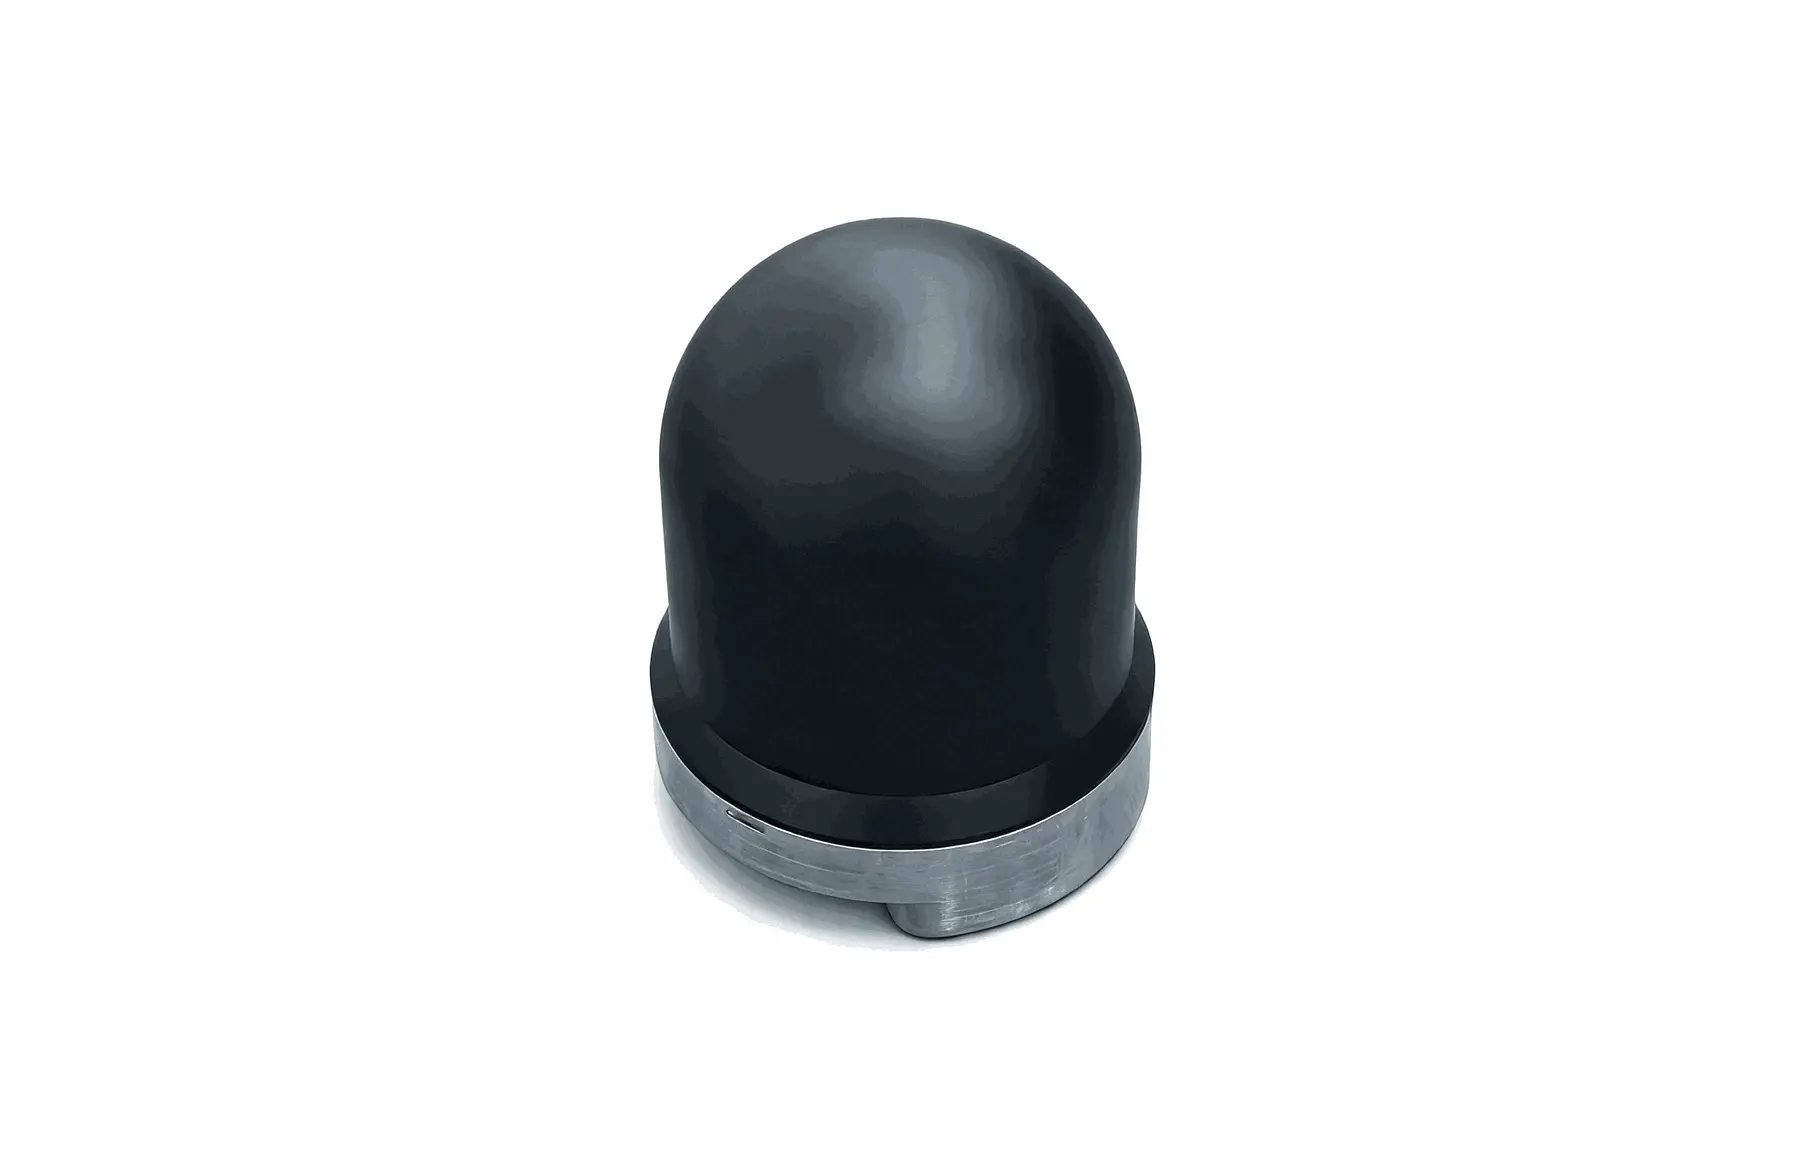
概述
MiniUAC-4001成像声呐
主要特点:
- 全场景3D扫描,单次扫描覆盖360° × 216°
- 多种观看模式,包括顶视图、第一人称视图 (FPV) 和 3D 点云可视化
- 2D 和 2.5D 显示模式,实现不同垂直角度的 2D 强度图像,并提供类似声呐的前视显示
- 点云可视化、过滤、着色和导出功能
- 尺寸紧凑,功耗低,并且与实时 3D 声呐相比成本显着降低
产品描述
这迷你UAC-40013D扫描声呐是一种全场景3D成像声呐,主要用于扫描水中固定物体的三维轮廓。它的特点是成本低、体积小、重量轻、功耗低。得益于其密封充油设计,无外部旋转部件声呐有效避免沉积物造成的轴承堵塞,消除海藻或鱼线缠绕的风险。
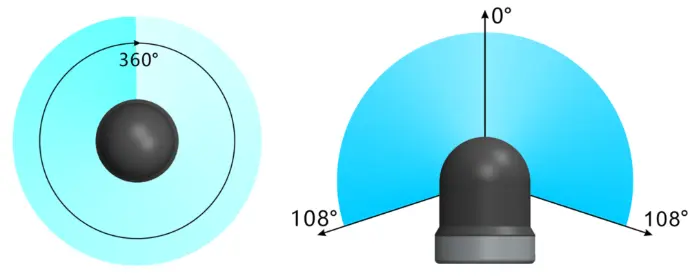
这迷你UAC-4001操作使用单波束双轴扫描机制。在每个扫描位置获取的回波用于构建强度图像和点云数据的场景。这θ轴提供360°全方位扫描,而φ轴涵盖一系列0°至108°,能够覆盖整个水体。扫描范围、速度和分辨率均可通过软件配置。软件同时显示2D 灰度图像和3D 点云视图,并且还支持分层可视化.
这迷你UAC-4001声呐可用于750kHz、1MHz 和 1.2MHz频率选项。其他频率可根据要求定制。
标准型号支持最大作业深度 300 m。如需更深入的应用,请联系我们。
规格
应用领域
- 水下 3D 声呐测绘
使用全景 360° 机械扫描对海底地形和固定水下物体进行高分辨率 3D 声呐扫描和点云重建。
- 海洋工程结构检测
对桥墩、码头墙、沉箱和其他海洋工程结构进行详细的 3D 检查,以进行形状分析和状况评估。
- 海上风电基础调查
海上风力涡轮机基础和海底支撑结构的精确三维成像和测量。 - 基于 ROV 的水下 3D 成像
紧凑型低功耗 3D 声呐,可与 ROV 和三脚架平台集成,实现经济高效的水下检查和测绘。
- 水下点云数据采集
生成、可视化和导出高密度水下点云数据,用于测量、建模和后处理应用。
扫描范围图
成像示例
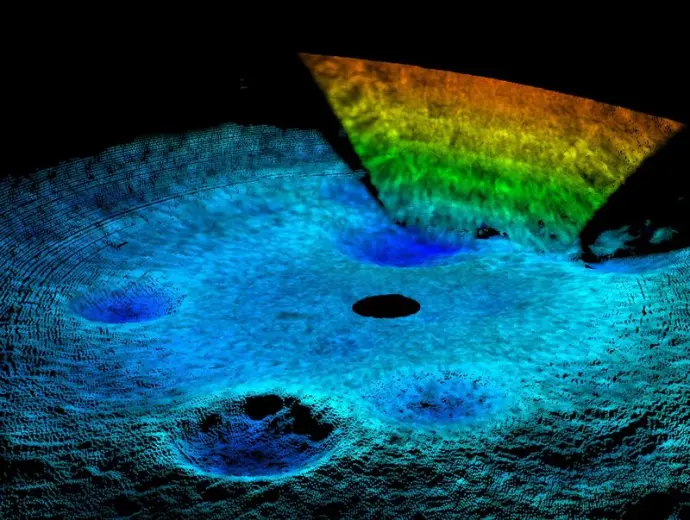 桥墩(单次扫描结果)
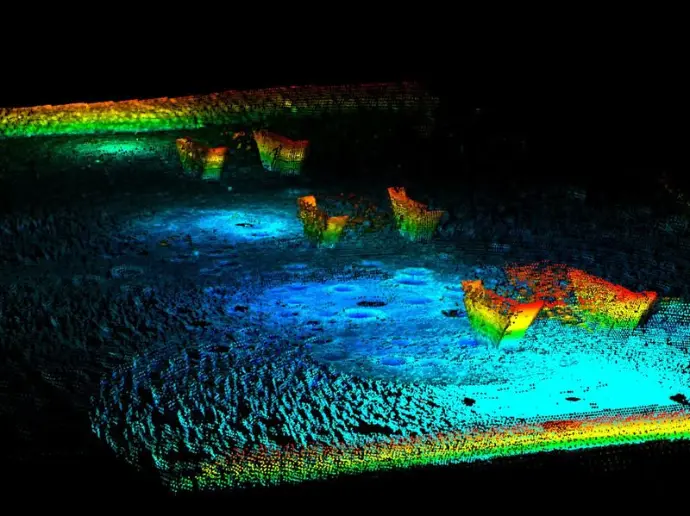 池塘场景(4次扫描后的点云马赛克)
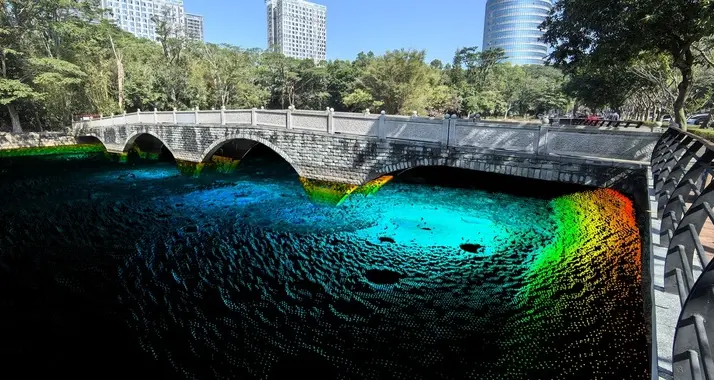 池塘场景(光学图像融合)
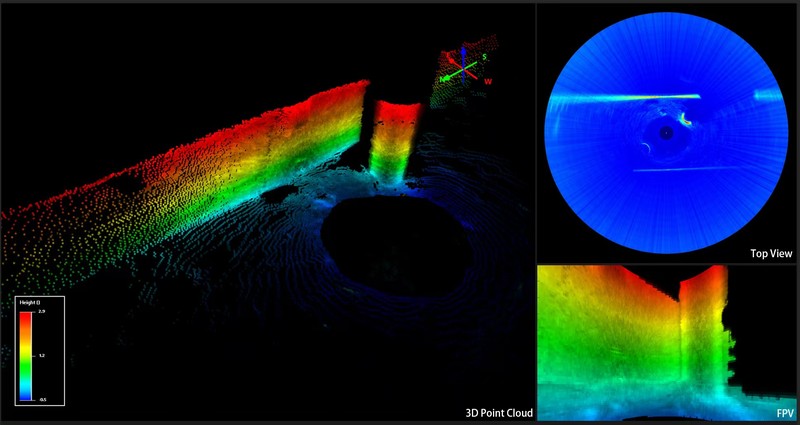 多维显示同时呈现点云,2D 顶视图和第一人称视图
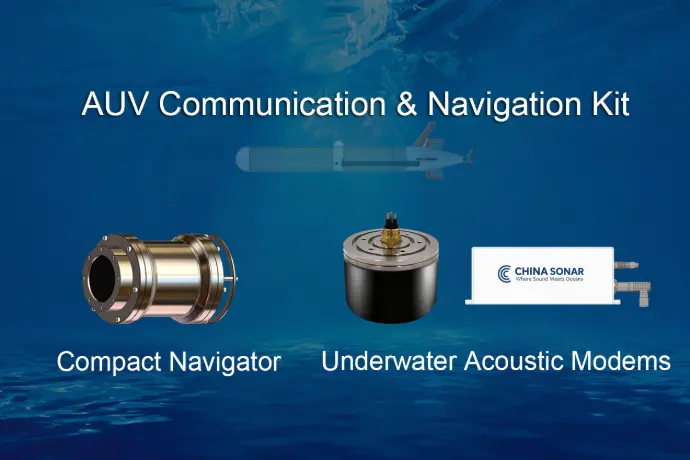
AUV通信与导航套件
紧凑型导航仪 水下声学调制解调器
专为自主水下航行器 (AUV), 这AUV通信与导航套件交付高精度导航和可靠的水下通信在统一的解决方案中。
- NAVS-3000 紧凑型导航仪 — 提供基于INS的定位, DVL 速度测量, 和深度数据实现精确的实时导航。
-
UAC-08160X-OEM水下声学调制解调器— 确保稳定、远距离的水下通信跨多个频段。