Uscan-USV-8 无人地面车辆
专业级和全功能平台
有效负载舱 / L 1.28m / 12 kg(仅船体)
UscanUSV-8 专为应对能力和综合性挑战而设计,是一个高性能水生平台,适用于需要强大数据融合和扩展操作耐力的专业项目。
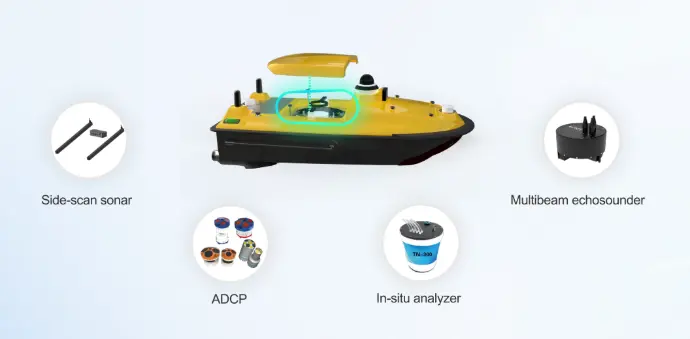
UscanUSV-8平台采用优化的1.3米M形船体,提供卓越的有效载荷能力和导航稳定性,能够同时集成多波束回声测深仪、声学多普勒流速剖面仪(ADCP)、海底剖面仪(SBP)、侧扫声呐(SSS)等多个传感器,充当水面移动实验室。
UscanUSV-8专为200米水深的近岸作业而设计,具有较高的抗风浪等级,即使在复杂的工况下也能保持稳定运行和安全航行,确保高效完成任务。 UscanUSV-8凭借其强大的兼容性、全天候作业能力和高可靠性,成为大规模复杂测量监测任务的理想解决方案。
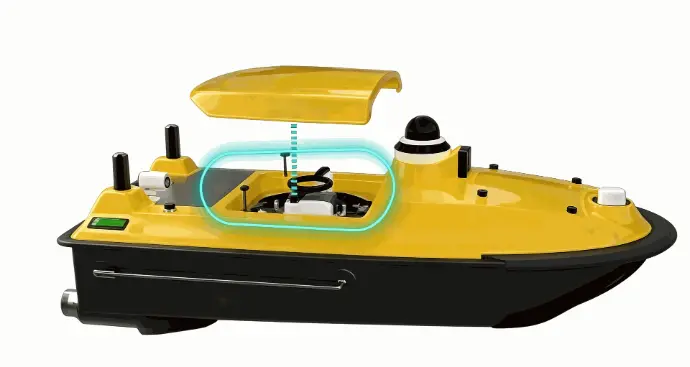
Uscan-USV-8无人地面车辆
主要特点:
直径30厘米的月亮池:提供更强的有效负载能力
一键启动:启动操作简单快捷
双色指示灯:保障安全导航状态反馈
全方位保险杠保护:坚固的船体适合重型使用
平衡电池电源:耐力增加20%
优化的天线布局:运输途中零干扰部署
概述
规格
| 船体 | |
|---|---|
| 船体尺寸(长×宽×高) | 1.28*0.58*0.43米 |
| 材料 | 高分子聚酯碳纤维&凯夫拉 |
| 形状 | M型单体船 |
| 草稿 | 10厘米 |
| 重量 | 12公斤(仅船体) 30.1公斤(不含电池) 37.5公斤(含2节电池) |
| 最大有效负载 | 50公斤 |
| 抗风浪 | 4th级风,3初级波 |
| 防水等级 | IP67级 |
| 全球导航卫星系统 | 双 GNSS 天线(定位和航向) |
| 状态指示灯 | GNSS 定位指示器; 系统状态和控制器连接 |
| 相机 | 360°夜视全向摄像头&AI摄像头(可选) |
| 避障 | 水平和垂直视场角:120°×120°; 检测范围:0.1 – 20 m |
| 船体 | |
|---|---|
| 船体尺寸(长×宽×高) | 1.28*0.58*0.43米 |
| 材料 | 高分子聚酯碳纤维及凯夫拉尔 |
| 形状 | M型单体船 |
| 草稿 | 10厘米 |
| 重量 | 12公斤(仅船体) 30.1公斤(不含电池) 37.5公斤(含2节电池) |
| 最大有效负载 | 50公斤 |
| 抗风浪 | 4th级风,3初级波 |
| 防水等级 | IP67级 |
| 全球导航卫星系统 | 双 GNSS 天线(定位和航向) |
| 状态指示灯 | GNSS 定位指示器; 系统状态&控制器连接 |
| 相机 | 360°夜视全向摄像头人工智能摄像头(可选) |
| 避障 | 卧式&垂直视场角:120°×120°; 检测范围:0.1 – 20 m |
| 力量 | |
|---|---|
| 电源类型 | 电的 |
| 电机类型 | 无刷电机 |
| 转向类型 | 差速转向;支持反向 |
| 最大电机功率 | 1100瓦 |
| 电机转速 | 4000转/分钟 |
| 电机安装 | 可插拔 |
| 防堵塞设计 | 半嵌入式管道推进器:防杂草且易于清洁 |
| 电池规格 | 33.6V 25Ah × 2 可充电锂电池; 21700 电池类型 |
| 电源 | 单电池供电; 双电池延长运行时间 |
| 更换电池 | 热插拔; 2小时充满电 |
| 电池续航时间 | 3 小时 @ 2 m/s; 7 小时 @ 1.5 m/s |
| 最大速度 | 6米/秒 |
| 工作范围 | 38公里 |
| 力量 | |
|---|---|
| 电源类型 | 电的 |
| 电机类型 | 无刷电机 |
| 转向类型 | 差速转向;支持反向 |
| 最大电机功率 | 1100瓦 |
| 电机转速 | 4000转/分钟 |
| 电机安装 | 可插拔 |
| 防堵塞设计 | 半嵌入式涵道推进器:防杂草和防杂草易于清洁 |
| 电池规格 | 33.6V 25Ah × 2 可充电锂电池; 21700 电池类型 |
| 电源 | 单电池供电; 双电池延长运行时间 |
| 更换电池 | 热插拔; 2小时充满电 |
| 电池续航时间 | 3 小时 @ 2 m/s; 7 小时 @ 1.5 m/s |
| 最大速度 | 6米/秒 |
| 工作范围 | 38公里 |
| 控制器 | |
|---|---|
| 方面 | 27.7×13.8×9.6厘米 |
| 展示 | 触摸屏; 阳光下可读显示屏 |
| 解决 | 1920 × 1200 |
| 屏幕亮度 | 1200 尼特 |
| 内部存储 | 4 GB 内存 + 64 GB 存储空间 |
| 操作系统 | 安卓 |
| 通讯频率 | 2.4GHz |
| 通讯范围 | 长达 3 公里(2.4G); 通过 4G 无限范围 |
| 电池容量 | 20,000毫安时 |
| 运行时 | 8小时 |
| 收费 | 18W Type-C 快速充电; 2 小时充满电 |
| 外部接口 | USB、Type-C、SIM 卡槽、TF 卡槽 |
| 快速操作 | 一键模式:手动、自动、悬停、返回; 快捷按钮:路径规划、安全设置、参数管理、状态监控; 360° 相机控制转盘 |
| 控制器 | |
|---|---|
| 方面 | 27.7×13.8×9.6厘米 |
| 展示 | 触摸屏; 阳光下可读显示屏 |
| 解决 | 1920 × 1200 |
| 屏幕亮度 | 1200 尼特 |
| 内部存储 | 4 GB 内存 + 64 GB 存储空间 |
| 操作系统 | 安卓 |
| 通讯频率 | 2.4GHz |
| 通讯范围 | 长达 3 公里(2.4G); 通过 4G 无限范围 |
| 电池容量 | 20,000毫安时 |
| 运行时 | 8小时 |
| 收费 | 18W Type-C 快速充电; 2 小时充满电 |
| 外部接口 | USB、Type-C、SIM 卡槽、TF 卡槽 |
| 快速操作 | 一键模式:手动、自动、悬停、返回; 快捷按钮:路径规划、安全设置、参数管理、状态监控; 360° 相机控制转盘 |
| 系统 | |
|---|---|
| 操作系统 | Linux |
| 基站 | 超高频和Ntrip |
| 数据传输 | 4G & 2.4G & 超高频 |
| 控制器通讯 | 4G & 2.4G |
| SIM卡槽 | 纳米卡槽 |
| 界面 | 2×RJ45接口; 2×RS232串口; 2×RS485串口 |
| 贮存 | 64GB 存储空间 |
| 防水防尘 | IP67级 |
| 运行模式 | 手动和自动 |
| 无人艇控制 | 多路线规划; 自动导航; 断点继续; 实时轨迹显示; 自动避障; 剩余里程显示; 360°云台相机; 双操纵杆(物理和虚拟) |
| 数据收集 | 坐标转换; 实时深度值/回波信号/水质数据/声呐图像显示; 记录点控制; 声呐参数管理 |
| 安全系统 | 系统自检及异常报警; 巡航速度异常报警; 低电量和信号丢失警报; 有效负载故障警报; 接近障碍物警报; 接近浅警报; 一键自动返航 |
| 数据后处理 | 用于高精度数据的测深回波叠加; 态度矫正; 有针对性的特征点提取; 点的修改和添加; 多格式数据导入(dxf、kml)和导出(txt、csv、dat、dxf) |
| 系统 | |
|---|---|
| 操作系统 | Linux |
| 基站 | 超高频和恩特里普 |
| 数据传输 | 4G&2.4G&超高频 |
| 控制器通讯 | 4G及2.4G |
| SIM卡槽 | 纳米卡槽 |
| 界面 | 2×RJ45接口; 2×RS232串口; 2×RS485串口 |
| 贮存 | 64GB 存储空间 |
| 防水&防尘的 | IP67级 |
| 运行模式 | 手册&汽车 |
| 无人艇控制 | 多路线规划; 自动导航; 断点继续; 实时轨迹显示; 自动避障; 剩余里程显示; 360°云台相机; 双操纵杆(物理和虚拟) |
| 数据收集 | 坐标转换; 实时深度值/回波信号/水质数据/声呐图像显示; 记录点控制; 声呐参数管理 |
| 安全系统 | 系统自检及异常警报; 巡航速度异常报警; 低电量和信号丢失警报; 有效负载故障警报; 接近障碍物警报; 接近浅警报; 一键自动返航 |
| 数据后处理 | 用于高精度数据的测深回波叠加; 态度矫正; 有针对性的特征点提取; 点的修改和添加; 多格式数据导入(dxf、kml)和导出(txt、csv、dat、dxf) |
| 定位 | |
|---|---|
| 卫星系统 | 北斗系统:B1I、B2I、B3I; GPS:L1 C/A、L2P(Y)、L2; 伽利略:E1、E5b; 格洛纳斯:L1、L2; QZSS:L1 C/A、L2; SBAS:L1 C/A |
| 冷启动 | < 30 秒 |
| 初始化时间 | < 5 秒(D < 10 公里) |
| 单点定位(RMS) | 水平:1.5m; 垂直:2.5 m |
| DGNSS 定位 (RMS) | 水平:0.4m+1ppm; 垂直:0.8 m + 1 ppm |
| RTK定位(RMS) | 水平:±8mm+1ppm; 垂直:±15 mm + 1 ppm |
| NTRIP协议 | 支持(CORS/NTRIP 客户端) |
| 无线电协议 | TT450,透明模式 |
| 航向精度 | 0.1° @ 1 m 基线 |
| 惯性导航精度 | 6°/小时; <1m/20s |
| IMU 更新率 | 200赫兹 |
| 定位 | |
|---|---|
| 卫星系统 | 北斗系统:B1I、B2I、B3I; GPS:L1 C/A、L2P(Y)、L2; 伽利略:E1、E5b; 格洛纳斯:L1、L2; QZSS:L1 C/A、L2; SBAS:L1 C/A |
| 冷启动 | < 30秒 |
| 初始化时间 | < 5秒(D<10公里) |
| 单点定位(RMS) | 水平:1.5m; 垂直:2.5 m |
| DGNSS 定位 (RMS) | 水平:0.4m+1ppm; 垂直:0.8 m + 1 ppm |
| RTK定位(RMS) | 水平:±8mm+1ppm; 垂直:±15 mm + 1 ppm |
| NTRIP协议 | 支持(CORS/NTRIP 客户端) |
| 无线电协议 | TT450,透明模式 |
| 航向精度 | 0.1° @ 1 m 基线 |
| 惯性导航精度 | 6°/小时; < 1米/20秒 |
| IMU 更新率 | 200赫兹 |
| 回声测深仪 | |
|---|---|
| 频率 | 200kHz |
| 波束角 | 8° |
| 探测范围 | 0.15 – 200 m(可选更长范围) |
| 解决 | 8毫米 |
| 测深精度 | ±1 cm + 0.1% × D(D=水深) |
| 电源电压 | 9 – 28 伏直流电 |
| 声速范围 | 0 – 1700 米/秒 |
| 功耗 | 5 – 10 瓦 |
| 防水防尘 | IP67级 |
| 回声测深仪 | |
|---|---|
| 频率 | 200kHz |
| 波束角 | 8° |
| 探测范围 | 0.15 – 200 m(可选更长范围) |
| 解决 | 8毫米 |
| 测深精度 | ±1 cm + 0.1% × D(D=水深) |
| 电源电压 | 9 – 28 伏直流电 |
| 声速范围 | 0 – 1700 米/秒 |
| 功耗 | 5 – 10 瓦 |
| 防水&防尘的 | IP67级 |
| 伊帆 | |
|---|---|
| 软件系统 | 安卓 |
| 更新 | 无线 (OTA) 推送和更新 |
| 伊帆 | |
|---|---|
| 软件系统 | 安卓 |
| 更新 | 无线 (OTA) 推送和推送更新 |
| 扩展性 | |
|---|---|
| 可扩展的有效负载 | 多波束回声测深仪, 声学多普勒流速剖面仪(ADCP), 海底剖面仪, 侧扫声呐, 双频单波束回声测深仪, 多参数水质计, 水质采样器, 总磷和总氮(TP&TN)分析仪, 气体检测仪, 激光雷达, 光学相机, (开放SDK进行扩展和定制) |
| 扩展性 | |
|---|---|
| 可扩展的有效负载 | 多波束回声测深仪, 声学多普勒流速剖面仪(ADCP), 海底剖面仪, 侧扫声呐, 双频单波束回声测深仪, 多参数水质计, 水质采样器, 总磷和总氮(TP&TN)分析仪, 气体检测仪, 激光雷达, 光学相机, (开放SDK进行扩展和定制) |
| 代加工 | |
|---|---|
| 代加工 | 支持OEM |
| 代加工 | |
|---|---|
| 代加工 | 支持OEM |
| 规格 | TFSS-4510 |
|---|---|
| 工作频率 | 450kHz、800kHz、1000kHz |
| 波束宽度 | 1.0°×60°@450kHz; 0.55°×35°@800kHz; 0.4°×60°@1000kHz |
| 工作范围 | 450 kHz 时可达 150 米(每通道); 800 kHz 时可达 75 米(每通道); 1000 kHz 时最远 45 米(每通道) |
| 距离分辨率 | 最大3毫米 |
| 电源输入 | 12VDC@2A |
| 功耗 | <20W |
| 界面 | 以太网 |
| 尺寸(长×宽×高) | 208×39×32毫米 |
| 重量 | <600g(不含c) |
| 深度等级 | 300米 |
| 规格 | TFSS-4510 |
|---|---|
| 工作频率 | 450kHz、800kHz、1000kHz |
| 波束宽度 | 1.0°×60°@450kHz; 0.55°×35°@800kHz; 0.4°×60°@1000kHz |
| 工作范围 | 450 kHz 时可达 150 米(每通道); 800 kHz 时可达 75 米(每通道); 1000 kHz 时最远 45 米(每通道) |
| 距离分辨率 | 最大3毫米 |
| 电源输入 | 12VDC@2A |
| 功耗 | <20W |
| 界面 | 以太网 |
| 尺寸(长×宽×高) | 208×39×32毫米 |
| 重量 | <600g(不含c) |
| 深度等级 | 300米 |
USV结构及元件图

安全与自动返回功能
- 低电量返回
- 追踪退货
- 自动倒车
- 断线返回
- 避障
应用
- 海道测量2.5D 水下地形扫描
河与水库测深、航道测量、2.5D水下地形扫描 - 水下基础设施和水下基础设施大坝检查
高分辨率侧扫声呐成像,用于检查水库大坝、桥墩、水下地基和路堤冲刷剖面。 - 水文调查与研究紧急搜寻
快速响应水下物体检测、溺水救援支持、残骸定位、断面流场辅助测量。 - 环境与水质监测
通过可选的集成传感器和自动路线采样进行移动多参数水质分析和空间分布测绘。 - 水下资产与管道检测
对水下管道、电缆交叉口、取水结构和水下考古遗址进行事实声学扫描和状态监测。
视频展示
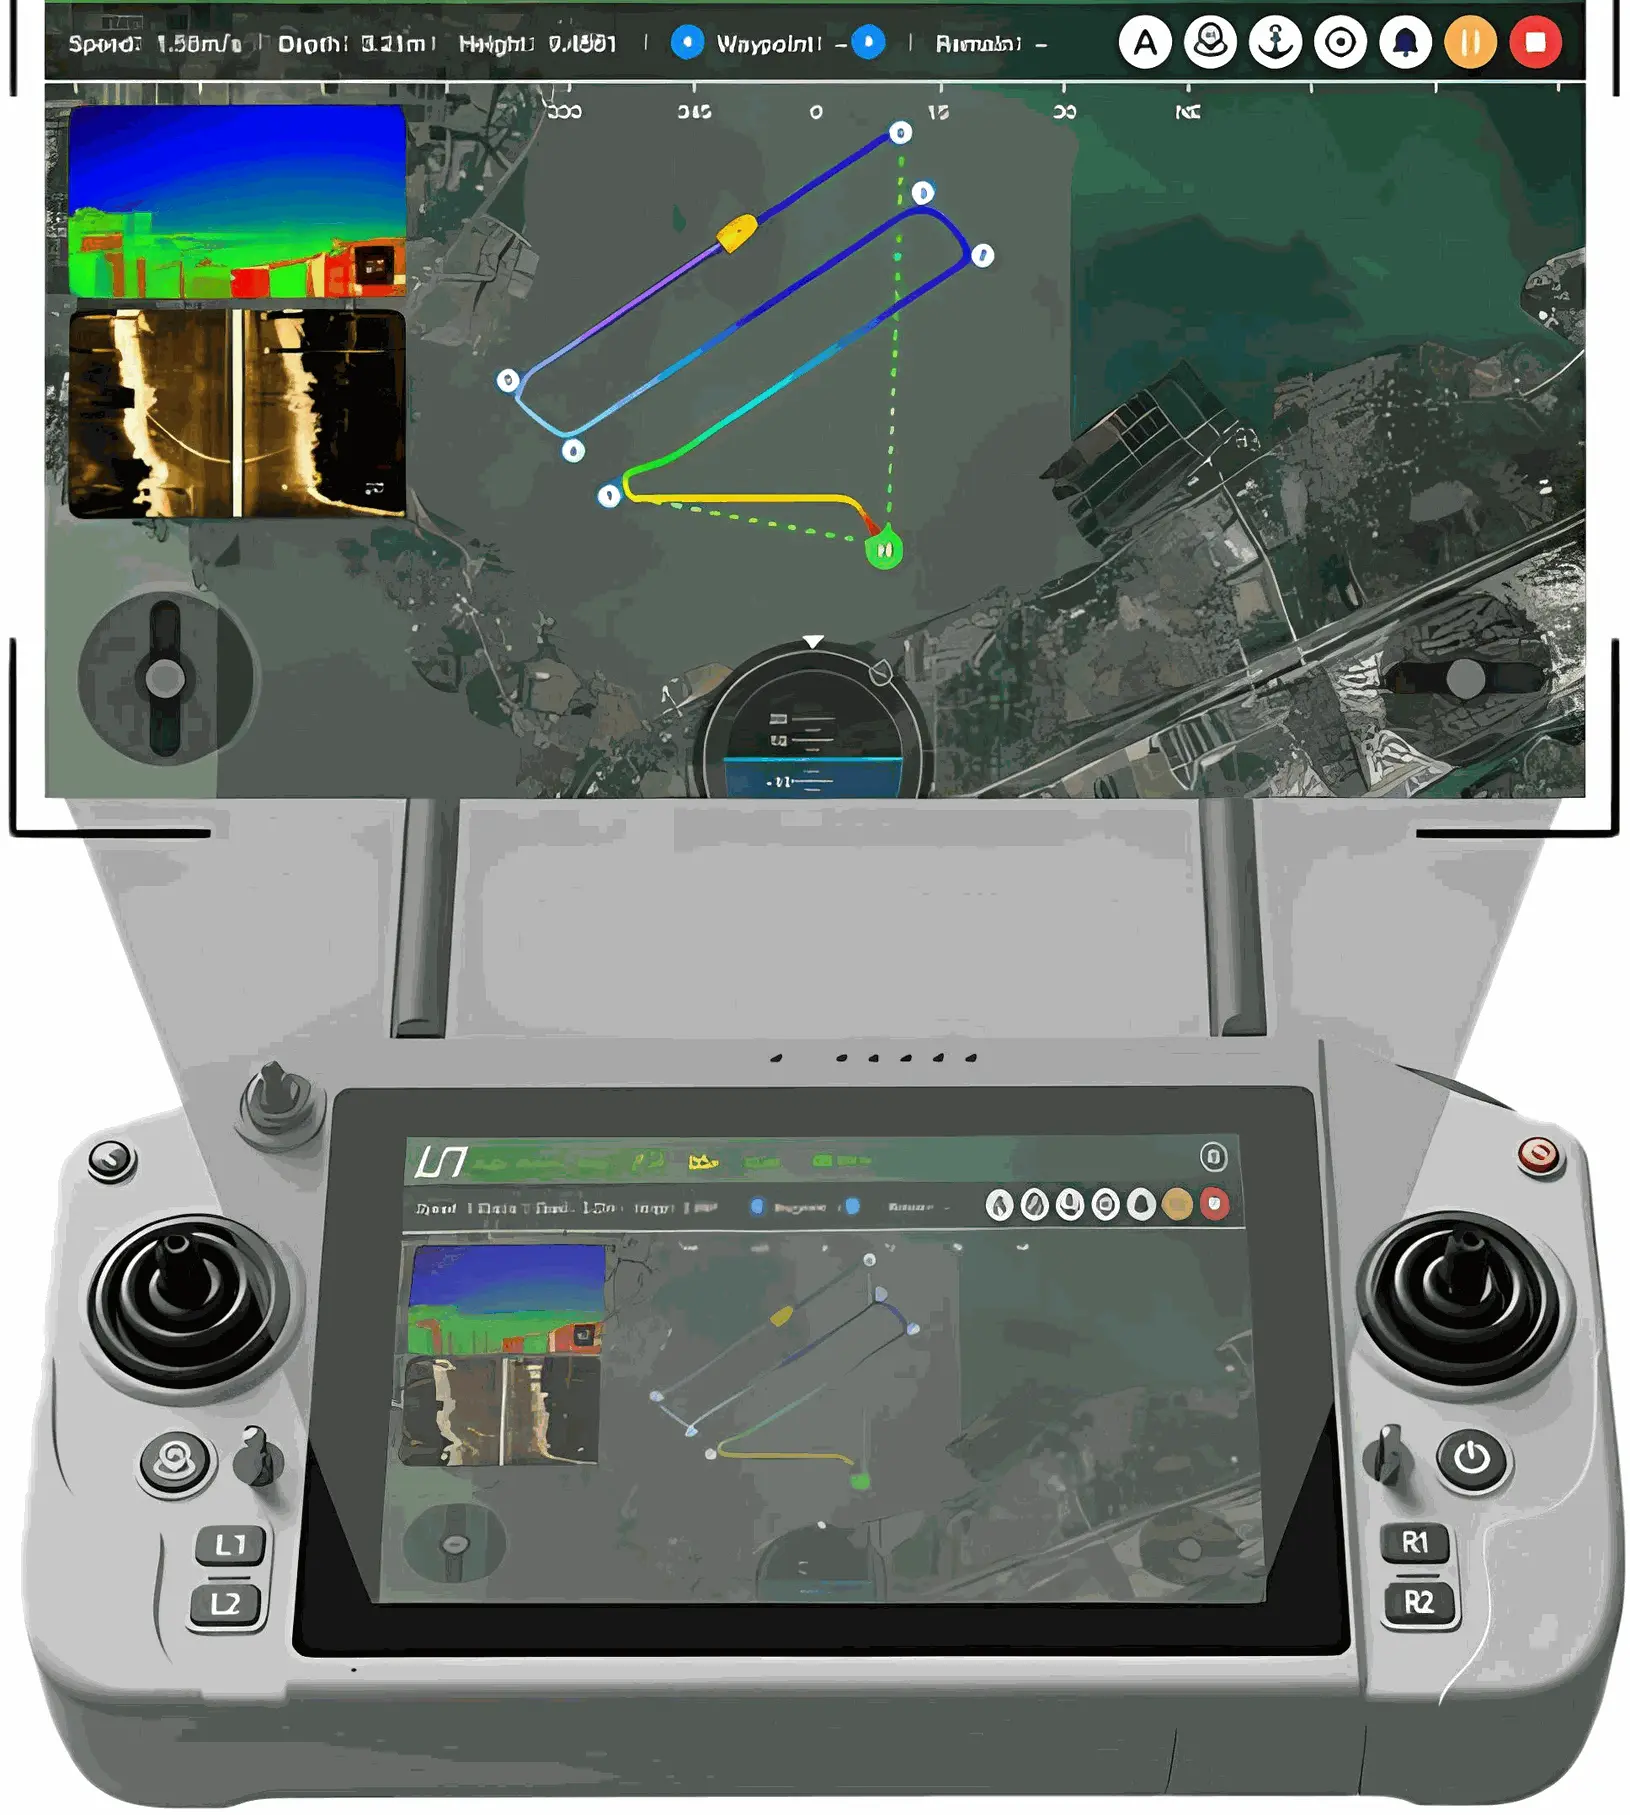
iSail 软件和U-Controller手持终端
iSail:USV 操作的智能控制
iSail 是一款基于 Android 的先进软件,用于控制 USV 和后处理数据。它处理操作命令和传感器数据,执行控制算法,并驱动USV执行相应的动作。
U-Controller:专业USV控制器
- 阳光下可读的 12 英寸触摸屏
- 2 小时快充可工作 8 小时
- 主要功能的快速按钮