DVL‑600K
Log de vitesse Doppler à 4 faisceaux de type piston 600 kHz
Le DVL DVL‑600K mesure la vitesse de mouvement de haute précision de la plate-forme par rapport au fond marin. Lorsqu'il est intégré à un gyrocompas ou à un système de navigation inertielle (INS), il forme un système de navigation autonome pour le contrôle et la navigation de haute précision des navires de surface, des remorqueurs sous-marins, des AUV et des UUV.
Conçu pour les véhicules sous-marins légers et compacts, il est optimisé pour des profondeurs d'eau allant jusqu'à 100 m et des opérations de précision à proximité du fond. Il offre des performances constantes de verrouillage du fond pour les tâches d'inspection rapprochées des fonds marins sur des plates-formes sous-marines de petite taille.
L'appareil prend en charge une fonction facultative de profilage de courant pour mesurer les profils de champ d'écoulement dans la zone environnante. Il permet l’observation en cours le long de la trajectoire de navigation du transporteur, ainsi que l’observation du champ d’écoulement à point fixe déployé sur les amarres et bouées submersibles.
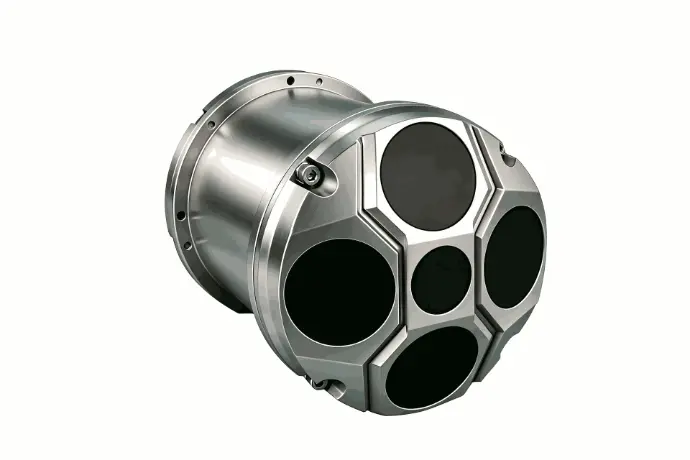
DVL‑600KDVL
Principales fonctionnalités
- Réseau acoustique Janus à 4 faisceaux (5 faisceaux en option, cette page se concentre sur la version à 4 faisceaux)
- Précision de vitesse à double niveau :±0.3%V ±0.3cm/s (exportation contrôlée), >1% (sans licence)
- Faible altitude minimale de suivi du fond :0.5 m, performances stables dans les missions proches des fonds marins
- Canal de sondage en profondeur intermédiaire en option à 400 kHz
- ports Ethernet + multi-série (RS232 / RS422 / RS485) ; PD6 et ampli; sortie de données causales
- Plus petite dimension et amp; poids plus léger queDVL‑300K; consommation d'énergie moyenne seulement 8 W
- Plusieurs options d'évaluation de la profondeur :100m (standard),300 m /1000 m /3000m (facultatif)
- Double usage : navigation de véhicules sous-marins et observation du profil des courants océaniques pour bouées et amp; systèmes d'amarrage
Aperçu
Caractéristiques
Applications
Résistance du noyau : précision de mesure plus élevée, altitude de suppression minimale plus petite, taille compacte ; le mieux adapté aux missions où la hauteur hors du fond està moins de 100 m, opérations particulièrement fréquentes à proximité des fonds marins.
- ROV et amplificateur de classe d'inspection levé AUV de taille moyenne près du fond
Inspection des infrastructures sous-marines : fondation éolienne offshore, câble sous-marin, contrôle visuel des pipelines. Exiger une navigation stable lorsque le véhicule vole près du fond marin (0.5m‑dix‑mètres d'altitude). - UUV / véhicule sous-marin compact avec espace d'installation limité
Un diamètre plus petit et un poids plus léger réduisent la charge utile des plates-formes sous-marines compactes. - Opération sous-marine de port, de réservoir, de génie côtier
Altitude de travail typique bien dans une plage de suivi du fond maximale de 100 m ; la précision de la vitesse élevée améliore les performances de maintien en position. - Amarrage océanographique & profilage du courant de bouée
Activez la fonction ADCP pour l'observation du champ d'écoulement à point fixe sur des bouées ou des stations d'amarrage immergées. - Enquête cartographique sous-marine à proximité du fond des remorques dans les eaux côtières
Non recommandé : un fonctionnement à long terme au-dessus de 100 m d'altitude risque de perdre le verrouillage du fond. Pour un scénario de croisière à grande altitude, sélectionnezDVL‑300K DVL à 4 faisceaux.
Principe de fonctionnement
Adopte la mesure acoustique Doppler en configuration Janus à 4 faisceaux. Quatre faisceaux inclinés transmettent des impulsions acoustiques ; Le décalage Doppler des échos du fond marin calcule la vitesse et l'altitude sur 3 axes au-dessus du fond marin. Lorsque le verrouillage du fond est hors de portée, le mode de suivi de l'eau donne la vitesse par rapport à la colonne d'eau comme source de navigation de secours. Les données de vitesse de sortie sont fusionnées avec le système de navigation inertielle pour le positionnement sous-marin à l'estime.
Notes d'intégration
- Vitesse de sortie et amp; les données d'altitude peuvent alimenter l'INS/AHRS pour construire une solution complète de positionnement sous-marin.
- Protocole PD6 compatible avec les logiciels d'enquête marine traditionnels ; format de données personnalisé disponible pour une intégration secondaire spécifique au client.
- Large entrée CC (11‑32 V) pour adapter les véhicules sous-marins alimentés par batterie.
- Veuillez spécifier la profondeur cible et le niveau de précision (contrôlé à l'exportation / sans licence) lors de la demande technique.
FAQ
R : DVL‑600‑1peut suivre le fond aussi près que0.5m au-dessus du fond marin, de plus petite taille & poids plus léger et précision contrôlée à l'exportation plus élevée (±0.3%V ±0.3cm/s).
DVL‑300K prend en charge jusqu'à250m d'altitude avec une précision contrôlée à l'exportation ±0.5%V ±0.5cm/s. Les deux partagent les mêmes options de profondeur et une configuration à double niveau de précision.
R : Oui, 5 faisceaux sont facultatifs ; cette page décrit la configuration standard à 4 faisceaux. Contactez le service commercial pour obtenir la fiche technique à 5 faisceaux.
R : La profondeur nominale standard est100m; boîtier de pression en option pour300 m,1000 m,3000m de profondeur de travail. Mentionnez votre profondeur de travail dans votre demande.
R : La qualité contrôlée à l'exportation atteint ±0.3%V ±0.3Précision cm/s et nécessite une autorisation d'exportation. La qualité sans licence a une précision de vitesse >1% pour un déploiement à usage général sans licence d'exportation spéciale.
R : Oui. Il prend en charge le mode Watertrack comme source de navigation de secours en cas de perte du verrouillage du fond. Il mesure la vitesse de la plate-forme par rapport à la colonne d'eau pour l'estime.
Explorez la série DVL-Phased
La série DVL‑Phased comprend le polyvalentPhase DVL‑600K(600 kHz) pour les missions à moyenne portée, le modèle longue portéeDVL‑300K-phasé(300 kHz) pour les opérations en haute mer et le modèle ultra longue portéePhases DVL‑150K(150 kHz) pour les déploiements en eaux profondes à très longue portée. Qu'il s'agisse d'essais côtiers, de surveillance des océans ou d'ingénierie et d'intégration de systèmes en eaux profondes, la série DVL-Phased offre des performances de vitesse et de navigation sous-marines précises, stables et fiables, alimentées par une formation de faisceaux multiéléments et une capacité avancée de suivi du fond.