家 | AUV通信とAUVの通信ナビゲーションキット |NAVS-3000
NAVS-3000
コンパクトナビゲーター
水中統合航法システム(INS/DVL/DEPTH)
NAVS-3000です新世代統合ナビゲーションシステム。イニシャル取得後緯度と経度、デバイスは達成しますセルフアライメントを感知することによって地球の自転角速度のために北を求める.
製品の特徴は、チタン合金耐圧ハウジングを統合します高性能フェーズドアレイDVLそして高解像度圧力センサーモジュール。サポートしますDVL、GPS、USBL と組み合わせた測位、および出力姿勢、位置、速度、深さの情報。と標準耐圧ハウジング、直接使用できます。AUV/ROVの水中航行何も変更せずに。
のNAVS-3000一体型ナビゲーションシステムを雇用しています改良された IMU ソリューションそしてデータ融合手法を大幅に強化します。姿勢と方位の精度。 DVL と組み合わせると、ナビゲーションの精度到達する走行距離の0.5%直線条件下で、そして走行距離の0.1%その間エリアマッピングミッション。の深度センサー持っています分解能は全範囲の 0.0005%そして全範囲の 0.05% の精度.

NAVS-3000
主な特徴:
- コンパクトなサイズ、高精度、自律北探索、磁気干渉の影響を受けません。
- 直線ナビゲーションの精度: 距離の ≤0.5%。 Z 型測量パターンの精度: ≤0.1%。
- 統合された高解像度圧力センサー、解像度 1.5 cm の深さ 3000 m バージョン。
- フェーズド アレイ DVL、音速の変化に影響されないナビゲーション精度。
- 深い水中でボトムトラックが失われた場合、自動的にウォータートラックモードに切り替わります。
- 自動外れ値除去による USBL 位置支援をサポートします。
- 構成とデータアクセス用の内蔵 Wi-Fi モジュール。
概要
パフォーマンス
NAVS-3000新世代です統合ナビゲーションシステム、のために設計されています高精度AUV/ROV水中航行.
- 自律的に北を目指す:磁場に依存せず、地球の回転角速度を感知してセルフアライメントを実現します。
- 耐圧設計: チタン合金ハウジングにより、改造せずに直接水中で展開できます。
- コアセンサー: を統合しますフェーズドアレイ DVLそして高解像度圧力センサー.
-
複合位置決め: サポートDVL、GPS、USBL統合、出力姿勢、位置、速度、深さデータ。
- ナビゲーションの精度: DVL 統合により、次のことを実現します。走行距離の0.5%直線ナビゲーションと走行距離の0.1%エリアマッピング中。
- 深さ測定: 圧力センサーの分解能フルスケールの0.0005%、 正確さフルスケールの0.05%.
- IMUとデータの融合: 姿勢と方位の精度が向上し、安定した水中航行が保証されます。
仕様
アプリケーション
- 深海の調査、地図作成、サンプリング
- パイプラインとケーブルの検査、海底インフラの監視
- AUV/ROV自律航行ミッション
- 地域の海洋環境モニタリング

ナビゲーションモード
SINS / DVL / GPS / 深度センサー統合ナビゲーションモード
これはシステムのデフォルトの動作モードです。
特徴:
- GPS速度有効時, SINSはGPSと統合されています。
- GPSが無効な場合, SINS は深度センサーと DVL を統合します。両方の場合水路そしてボトムトラック有効です、ボトムトラック速度が使用されます。深水なら、水路が利用可能である場合、SINS は水路速度.
- DVL と GPS の両方が無効な場合、システムが入ります垂直ジャイロモード: 速度はゼロですが、正確です態度維持されている。
- 有効なUSBL位置を受信した場合、外れ値は自動的に拒否され、ナビゲーション エラーが修正されます。
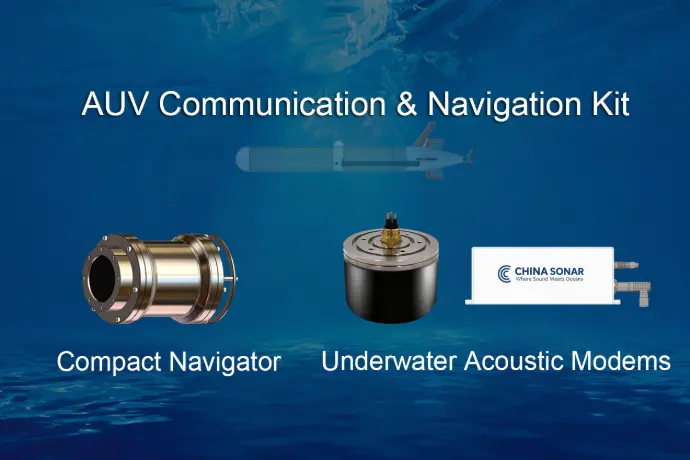
AUV通信とAUVの通信ナビゲーションキット
コンパクトナビゲーター & 水中音響モデム
のために設計されています自律型水中探査機 (AUV)、AUV通信とAUVの通信ナビゲーションキット配達します高精度ナビゲーションそして信頼性の高い水中通信統合されたソリューションで。
- NAVS-3000 コンパクトナビゲーター — 提供するINSベースの測位, DVL 速度測定、 そして深度データ正確なリアルタイムナビゲーションを実現します。
-
UAC-08160X-OEM 水中音響モデム— 保証します安定した長距離水中通信複数の周波数帯域にわたって。