家>コンパクトナビゲーター
コンパクトナビゲーターシリーズ
表面と表面水中航行位置システムシリーズ
コンパクトナビゲーターシリーズは、オールインワンの INS/DVL 統合水中ナビゲーション システムであり、AUV、ROV、海洋工学船向けに設計されています。各ユニットは、専用のカルマン フィルターを介して INS、DVL、GNSS、および USBL 測定を緊密に融合し、リアルタイムの機首方位、姿勢、速度、位置出力を提供します。このシリーズは、自律的な動的な北方探索、コンパクトな設置面積、低消費電力を特徴としており、完全自律的な全天候型路面および屋外走行をサポートします。沿岸の浅瀬から深海までの水中ミッション。
Two product variants cover different depth & payload requirements:
- NAVS-1000K‑300M:小型軽量、浅中深度(300m)向け小型AUV/ROV
- NAVS-P600K-3000M: 作業用ROVおよびROV用の深度定格3000mの深海に最適化されたバージョン。深潜AUV
NAVS-1000K-300M
コンパクト300mナビゲーター
軽量無人水中プラットフォーム用小型INS/DVL一体型ナビゲータ
- ✅ DVL ボトムトラック高度範囲: 0.2 m ~ 40 m、海底近くの検査タスクに最適
- ✅ 超軽量 <2 kg;寸法: Φ98 mm × 104 mm / Φ115 mm × 115 mm
- ✅ 機首方位精度 (Pro): ≤0.2°secL (純粋慣性静的アライメント)
- ✅ 深度定格 300 m
- ✅ 二 つのコネクタ レイアウト オプション: 柔軟な機械的統合のためのサイド出口、トップ出口
アプリケーション:沿岸海洋資源探査、浅海水中工学、小型AUV/小型ROVナビゲーション、内陸水域での捜索救助、海域での捜索救助沿岸海域。
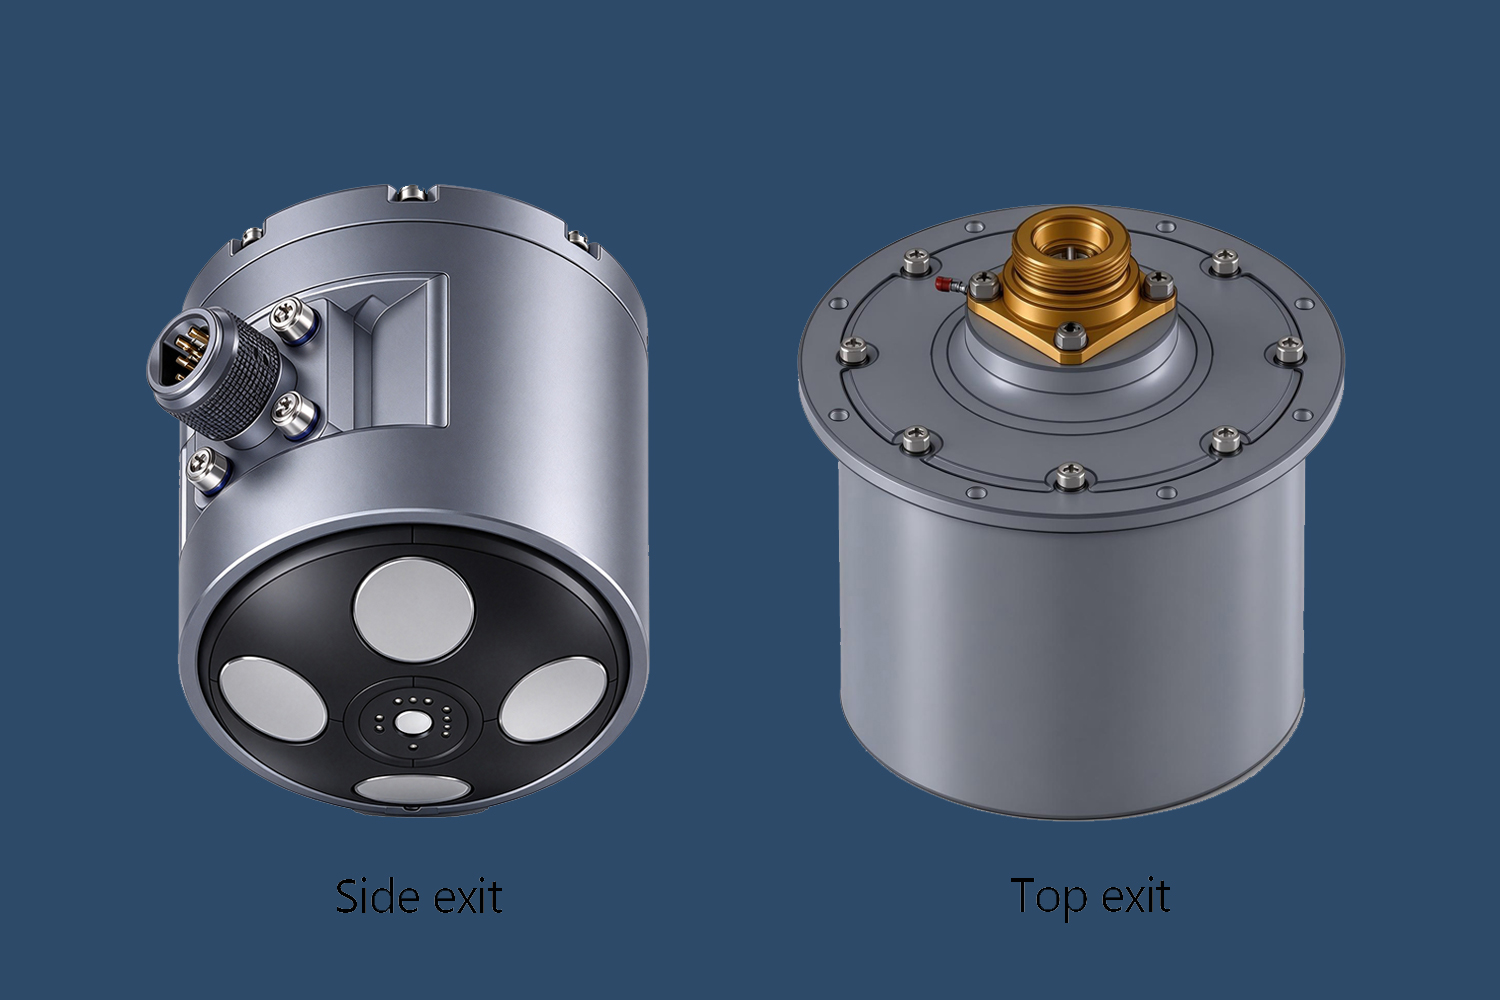
NAVS-P600K-3000M
深海3000mナビゲーター
深海ミッション向けの高性能深海オールインワンナビゲーションユニット
- ✅ DVL ボトムトラック高度範囲: 1 m ~ 110 m 深海の高高度での運用に対応
- ✅ 重量 ≤ 8 kg; 寸法: Φ180 mm × 233 mm
- ✅ 機首方位精度 (Pro): ≤0.15° secL (純粋慣性静的アライメント)
- ✅ 標準深度定格は最大 3000 m、カスタム圧力ハウジングも利用可能
アプリケーション: 深海石油・ガス田調査、深海パイプライン敷設、メンテナンス、作業用 ROV / 大型深海 AUV ナビゲーション、外洋深海捜索、救助および救助サルベージプロジェクト。
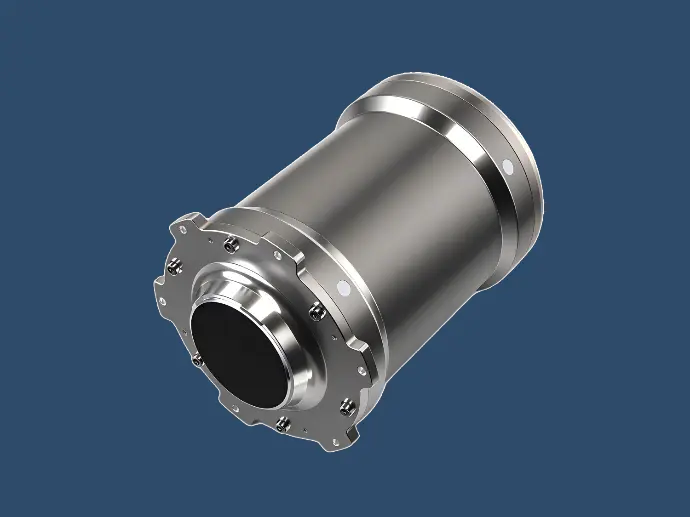
製品比較表
代表的な用途
- 海洋資源探査海底地質調査、石油ガス田の位置特定、海洋リグの設置、パイプライン敷設、海底インフラの長期検査および予防保守。
- 水中エンジニアリング業務GNSS / USBL 補助センサーと統合して、長距離測位安定性を強化します。河川、湖、沿岸および深海環境での捜索、救助、サルベージをサポートします。
- 無人水中車両ナビゲーション(AUV / ROV / UUV)海底調査、測量、ルートパトロール、水中データ取得などに安定した高精度の航行出力を提供します。海洋水文環境への撹乱を最小限に抑えます。

よくある質問
GNSS が利用できない場合、水中測位は INS+DVL 推測航法に依存します。位置ドリフトは移動距離(D)と相関します。車両が浮上すると、GNSS が位置を修正します。外部 USBL を補助補助ソースとして接続して、ドリフトをさらに減らすことができます。
DVL のボトムトラックのパフォーマンスが低下するか、失われます。ボトムロックが失敗すると、システムは純粋な INS モードに切り替わり、位置ドリフトが大幅に増加します。このような複雑な水域では、USBL バックアップポジショニングを強くお勧めします。
標準ハードウェア インターフェイス: RS422 / RS232。データ出力レートは 1 ~ 200 Hz で設定可能です。主流の海洋航行プロトコルをサポートします。プロジェクトのご要望に応じて、カスタム プロトコル開発サービスを提供できます。
デフォルトの静的アライメントは 5 分以下、動的アライメントは 15 分以下です。クイックスタートミッション向けの特別な高速調整技術ソリューションについては、エンジニアリング チームにお問い合わせください。
どちらのモデルも、より深いまたはより浅い深さ定格のカスタム圧力ハウジングをサポートしています。技術評価のためにプロジェクトパラメータを送信します。
消費電力 < 10 W。低電力設計により、両モデルはバッテリー駆動の AUV およびコンパクト/ワーククラス ROV プラットフォームに適しています。
関連製品
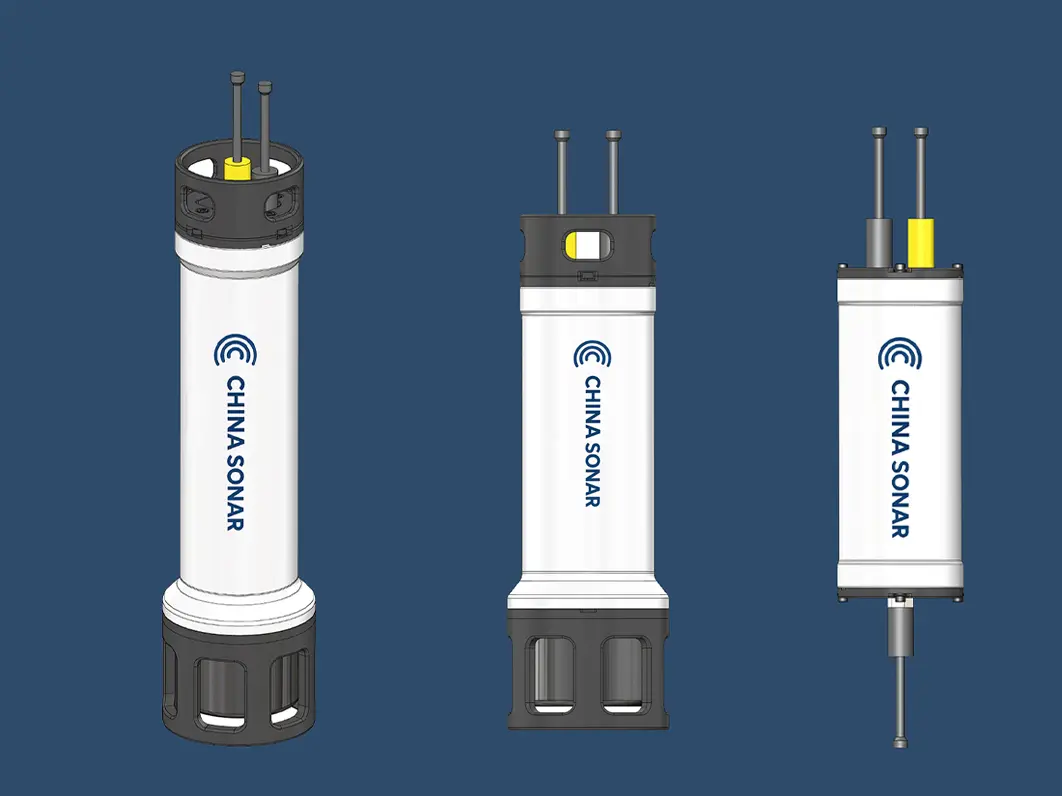
UAMシリーズ
水中音響モデム (UAM)
UAM 水中音響モデム シリーズには以下が含まれます。高信頼性そして高レートAUV、UUV、グライダー、ブイ、海底プラットフォームの水中通信のバリエーション。
高信頼性バージョンでは、最大航続距離 30 km に達します。
高レート バージョンでは、最大 8 kbps のデータ レートが実現します。
高度な音響信号処理により、浅海および深海の環境でも安定したリンクが保証されます。