家> AUV通信と&ナビゲーションキット
AUV通信とAUVの通信ナビゲーションキット
コンパクト ナビゲーター & 水中音響モデム (UAM)
のために設計されています自律型水中探査機 (AUV)、AUV通信とAUVの通信ナビゲーションキット配達します高精度ナビゲーションそして信頼性の高い水中通信統合されたソリューションで。
- NAVS-3000 コンパクトナビゲーター — 提供するINSベースの測位, DVL 速度測定、 そして深度データ正確なリアルタイムナビゲーションを実現します。
- UAC-08160X-OEM 水中音響モデム— 保証します安定した長距離水中通信複数の周波数帯域にわたって。
- 統合システム— ナビゲーションと通信を組み合わせて、科学研究、海底検査、 そして長距離作戦.
- 高い信頼性— 正確な測位と通信を維持します。GNSS が拒否された環境.
- モジュラー&アンプ;展開可能— とシームレスに統合できるように設計されています。AUVプラットフォームおよびその他の水中車両。
このキットはこんな方に最適ですAUV、ROV、海底プラットフォーム、パイプライン検査、 そして長期モニタリングを提供し、すぐに使える完全なソリューション要求の厳しい水中ミッション向け
コアコンポーネント

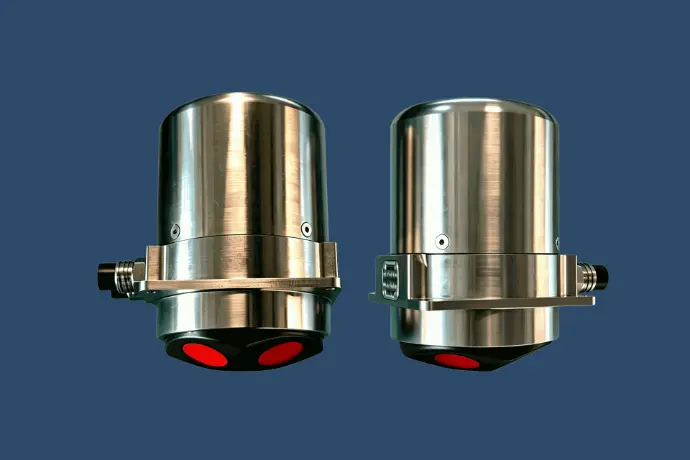
NAVS-3000
コンパクトナビゲーター
Depth sensor accuracy:
±0.05%
深度センサーの解像度: 0.0005%
External sensor suppor:
GPS/USBL position system
耐深度: 3000m
NAVS-1000
コンパクトナビゲーター
深度センサーの精度: 精度 0.1 m;解像度 5 mm
DVL bottom-track:
0.05 m – 45 m
External sensor suppor:
GPS/USBL
耐深度: 1000m

UAM-16320X-OEM
水中音響モデム
周波数: 8kHz-16kHz
通信距離:10km
通信速度:4kbps
深度レーティング: 300~6000m
主な利点
- 統合ナビゲーションシステム— 結合しますINS、DVL、GPS、USBLリアルタイム用位置、速度、姿勢出力。
- 信頼性の高い UAM 通信 — UAM シリーズ音響モデム確保する安定した長距離水中データ伝送複数の周波数帯域 (3 km / 10 km / 30 km) にまたがります。
- セルフアライメントとセルフアライメント北を求める— 用途地球の回転センシング外部入力なしでヘディングを初期化します。
- センサーフュージョンによる高精度 — INS + DVL + 深度センサーの融合正確なナビゲーションを提供します調査任務そして直線移動。

応用
- 自律型水中探査機 (AUV)— 科学および産業ミッションのための正確なナビゲーションと信頼性の高い通信。
- 遠隔操作車両 (ROV)— 制御された海底操作とリアルタイムのテレメトリをサポートします。
- 海底プラットフォーム— 統合されたUAM通信長期間の監視とデータ取得が可能になります。
- 長期係留天文台— マルチセンサーフュージョンにより、継続的で正確な環境モニタリングが保証されます。
- パイプラインとケーブル検査— 正確なナビゲーションとコミュニケーションが向上します検査の効率と安全性.
- 海洋研究と海洋研究オフショアエンジニアリング— こんな方に最適海底資源探査、環境モニタリング、および調査業務。
関連製品

UAM-08160X-II2S
頻度:8kHz~16kHz
通信距離:10km
通信速度:4kbps
深度定格: 300m

UAM-08160X-IE3S
頻度:8kHz~16kHz通信距離:10km
通信速度:4kbps
深度定格: 4000m
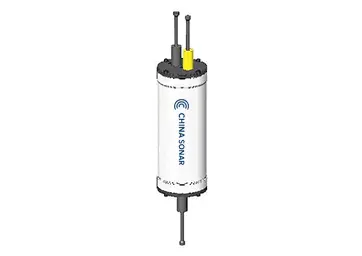
UAM-08160X-SE4T
頻度:8kHz~16kHz
通信距離:10km
通信速度:4kbps
深度定格: 6000メートル

DVL-300K-フェーズド
ボトムトラッキング: 200メートル
速度精度: ±0.3% ±1 mm/秒
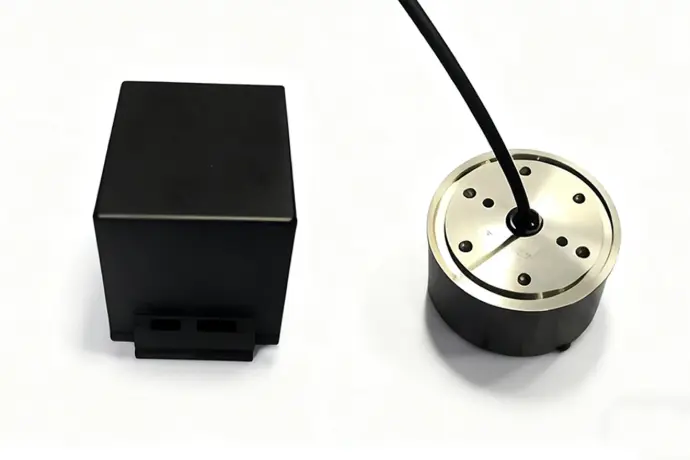
DVL-600K-フェーズド
ボトムトラッキング: 80メートル
速度精度:±0.2%±1mm/s