家>測位システム> LBL測位システム
LBL測位システム
海底トランスポンダーロングベースライン(LBL)測位システム
海底トランスポンダーロングベースライン(LBL)測位システムは、多点測定を通じて海底トランスポンダーの2D水平位置決めを実現します。その測位原理は、従来の長基線システムと同様です。一方、トランスポンダーに取り付けられた圧力センサーは、トランスポンダーの深さを測定します。
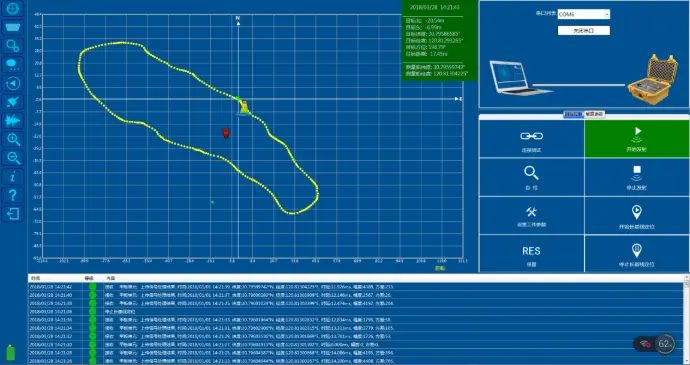
海底トランスポンダーの展開後、調査船はトランスポンダーの周りを旋回します。円軌道中に適切な測定点が選択されます。各測定点で、測距トランスデューサーからトランスポンダーまでの伝播時間遅延が測定されます。船舶に搭載された距離計トランスデューサーの測地座標は、船上の GPS によって決定されます。位置決め解決は球面交差原理に基づいて実行されます。測定点の最適な組み合わせにより、わずか 三 つの測定点を使用してトランスポンダの水平位置を決定できます。
システム機能
- 複数ターゲットの位置決めと追跡
- 同期動作モードとトランスポンダ動作モード
- ビーコンの絶対測位のために差分 GPS (DGPS) データを統合するデータ融合機能
- ターゲットと船舶の位置と軌道のリアルタイム表示
- システム動作パラメータの設定
- コマンドおよび制御機能
- ノイズ監視や装置状態検出などのセルフテスト機能
- 複数のシリーズとモデルが利用可能、カスタマイズ可能なデザイン、高品質で応答性の高いサービス
システム構成
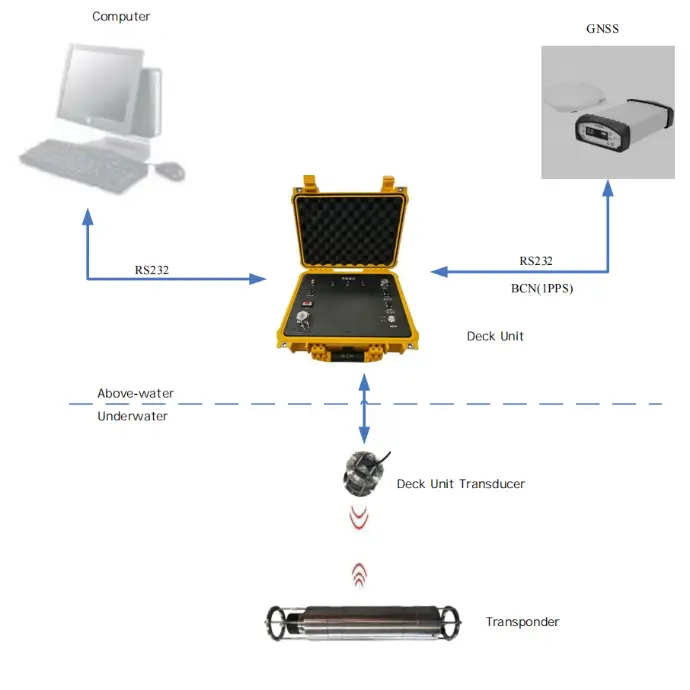
海底トランスポンダーロングベースライン(LBL)音響測位システムは、主にデッキユニット、デッキユニットトランスデューサー、トランスポンダー、GPS、測位ソフトウェアがインストールされたコンピューターで構成されています。パソコンとGPSはお客様にてご用意いただきます。
システムの技術仕様
トランスポンダ
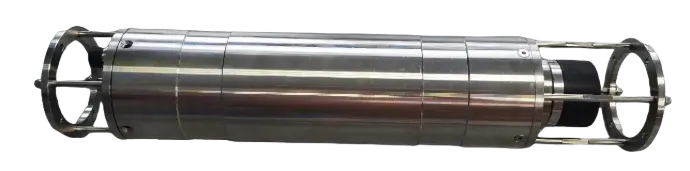
トランスポンダーは、耐圧船体、トランスデューサー、バッテリー パック、電子モジュールで構成されています。機能には、コマンドの受信、対応する操作の実行、および実行成功時の応答が含まれます。スタンバイ コマンドを受信すると、低電力スタンバイ モードに移行します。電源がオンのときに測距のための質問信号に応答する。セルフテスト コマンドを受信すると内部セルフテスト (バッテリー電圧、深度) を実行し、水中音響テレメトリ経由でステータス データをアップロードします。
デッキユニット
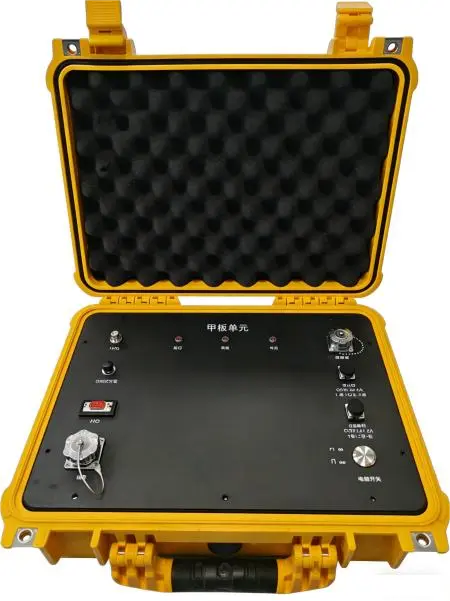
デッキ ユニットは、測位システムの水中トランスポンダー用の水面制御モジュールです。水上指揮船に設置され、水中音響遠隔制御コマンドを海底トランスポンダに送信し、応答音響信号を受信することで、水中音響データ伝送とコマンド通信を実現します。デッキユニットはまた、質問音響信号を送信し、応答パルスを受信して、水中音響測距を実現します。
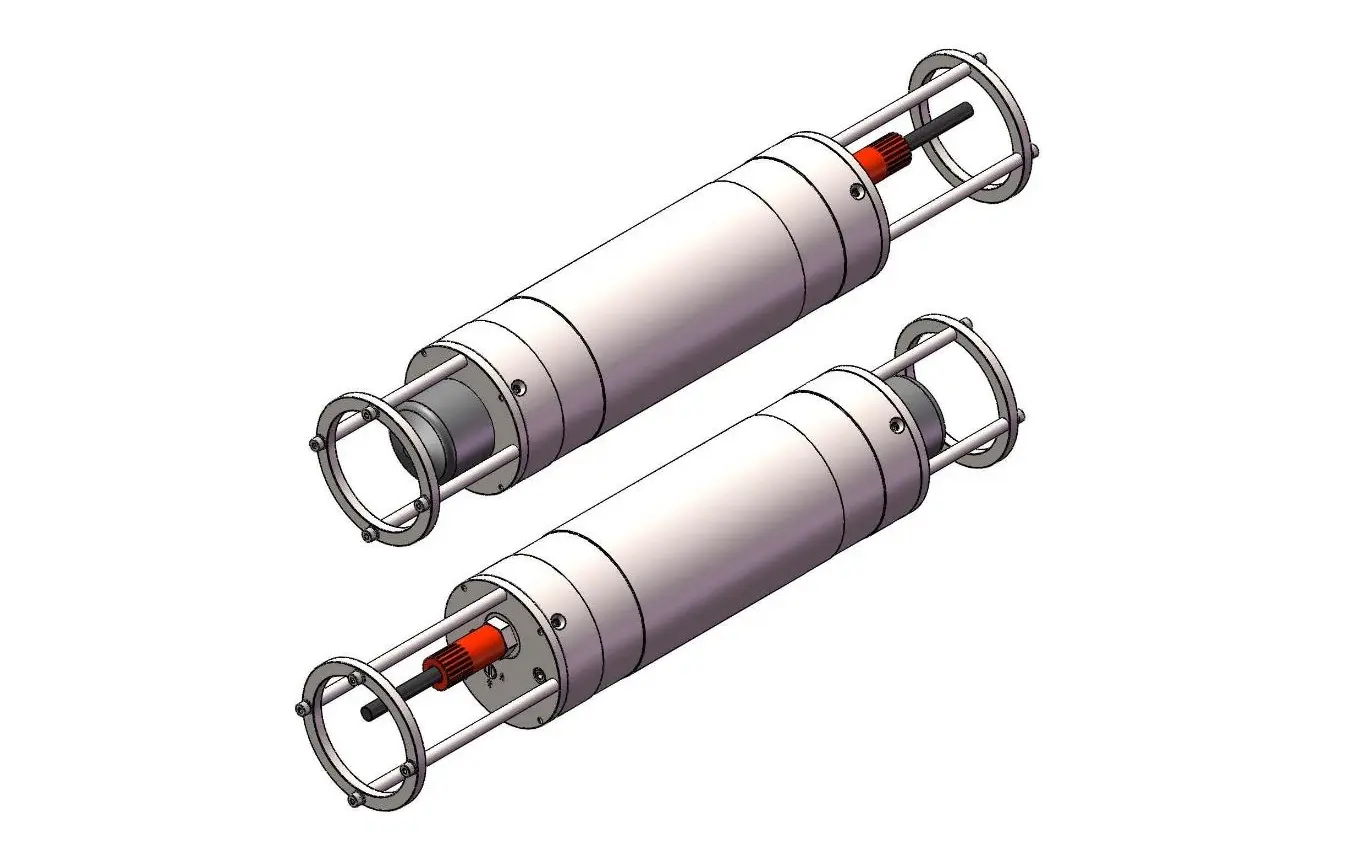
UAL-AT2030-L1500 音響トランスポンダー
1500メートルの範囲の水中音響トランスポンダービーコン
UAL-AT2030-L1500 トランスポンダは、音響質問信号を受信して応答し、高精度の水中測距、ステータス監視、海中操作の音響遠隔制御を可能にします。
UAL-AT2030-L1500 トランスポンダには、次のような重要な利点があります。
- コンパクトで高度に統合された設計
- 多機能音響信号互換性
- 長期安定した水中待機性能