家 > コンパクトナビゲーター >NAVS-P600K
NAVS-P600K-3000M
コンパクトナビゲーター
表面と表面水中航行位置システム
AUV、ROV、海洋工学船用の高性能 INS/DVL 統合ナビゲーション システム
NAVS‑P600K‑3000M は、完全自律型、全天候型水中ナビゲーションのための自律動的北方探索機能を備えたオールインワンのコンパクトなナビゲーション ユニットです。専用のカルマン フィルターを採用して INS、DVL、USBL、GNSS データを深く融合し、深海を移動する水中運搬船にリアルタイムの船首方位、姿勢、速度、位置の高精度で安定したナビゲーション出力を提供します。小型、低消費電力、コスト面での利点を備えており、深海潜水用 AUV、作業用 ROV、海底海洋工学プラットフォームに最適です。
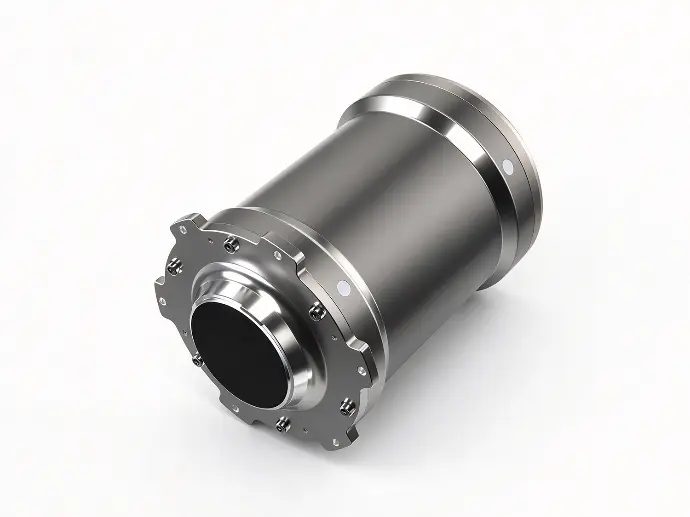
NAVS-P300K-3000M ナビゲーション位置システム
主な特徴:
- 自律的でダイナミックな北方探索、水中航行能力、完全自律的かつ全天候型の運用パフォーマンス
- 低消費電力、省スペース、コスト効率の高い利点を備えたコンパクトなオールインワン統合設計
- 専用のカルマン フィルターは、INS、DVL、USBL、GNSS を含むマルチソース データを深く融合し、優れたナビゲーション精度と卓越したシステム安定性を実現します。
- 1 ~ 200 Hz の範囲で設定可能なデータ出力レート、標準 RS422/RS232 シリアル インターフェイスを装備し、サードパーティ製の水中車両コントローラとシームレスに統合
- 静的位置合わせと動的位置合わせの両方をサポートします。特別なプロジェクトのリクエストに応じて、カスタム ジャイロスコープの測定範囲が利用可能です
主な特長
仕様
アプリケーション
深海海洋資源探査
深海の石油や石油に適しています。ガス田調査、海底リグ設置、深海パイプライン敷設、海洋深海インフラ建設。水深3000mの深海係留システムや海底パイプラインの長期継続点検・予防保全をサポートします。
深海水中エンジニアリング作業
GNSS や USBL などの外部支援センサーとの統合をサポートし、長距離測位の安定性を高めます。外洋環境での深海の捜索、救助、引き揚げミッションに最適で、深海エンジニアリング作業に信頼性の高いナビゲーション ソリューションを提供します。
ディープダイビングAUV / ワーククラスROV / 大型UUVナビゲーション
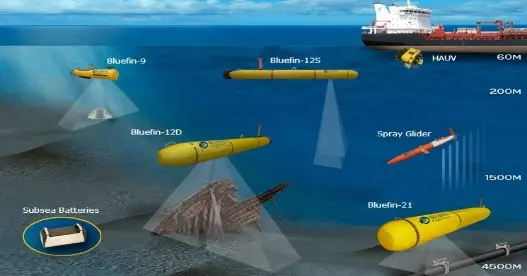
深海の無人水中プラットフォーム用に最適化されています。深海の海底調査、地質調査、長距離航路の哨戒や海底データ取得ミッションなどにおいて、安定した高精度航行を実現します。
よくある質問
以下のQ&Aは、スタンダード版(ライセンスが必要)の仕様について記載しています。他のバージョンの仕様については、技術データシートを参照するか、お問い合わせください。
標準ユニットの深さ定格は次のとおりです。3000メートル。より浅いまたはより深いカスタマイズされた圧力ハウジング バージョンも利用可能です。エンジニアリング評価のためにプロジェクトの技術パラメータを送信してください。
GNSS が利用できない場合、水中測位は INS+DVL 推測航法に依存します。 DVL が安定したボトムロックを維持すると、PRO バージョンの位置ドリフトは車速 ≤ 15 ノットで ≤ 0.5% D に達する可能性があります。 GNSS は車両が浮上したときに位置を修正します。外部 USBL を補助水中補助源として接続して、ドリフトをさらに軽減できます。
重いシルトや密集した水草の下では、ボトムトラックの性能が低下したり低下したりします。 DVL ボトムロックが失われると、ナビゲーション システムは純粋な INS モードで動作し、位置ドリフトが大幅に増加します。このような複雑な水環境のバックアップ補助位置として USBL を導入することを強くお勧めします。
標準のハードウェア インターフェイスは RS422 / RS232 シリアル ポートです。データ出力レートは 1 Hz から最大 200 Hz まで設定できます。標準の海洋航法プロトコルをサポートし、ほとんどの主流の ROV / AUV コントローラーと互換性があります。プロジェクトのご要望に応じて、カスタム プロトコル開発サービスをご利用いただけます。
デフォルトの静的アライメント時間は 5 分以下です。動的調整は 15 分以内。ミッションで迅速な起動が必要な場合は、特別な高速調整技術ソリューションについて当社のエンジニアリング チームにお問い合わせください。
通常の消費電力は 10 W 未満です。低電力設計により、バッテリー駆動の深海潜水 AUV およびワーククラス ROV プラットフォームに最適です。
ADCP シリーズを詳しく見る
のChina-Sonar ADCP シリーズ のアプリケーションの全範囲をカバーします。浅い川 へ 深海。を含むモデルでは、ADCP-1200K、ADCP-600K、ADCP-300K、このシリーズは、河川流量のモニタリング、沿岸および沖合の調査、深海の調査と研究。エンジニアリング.