家 | ミニUACシリーズ | MiniUAC-1310/1311
MiniUAC-1310/1311 深海前方監視ソナー
600m / 11000m 極端な作業深度
のミニUAC-1310そしてミニUAC-1311 深海前方監視ソナー は、必要な操作向けに設計されています。極端な作業深度。のミニUAC-1310 supports a maximum depth of 6,000 m, while the ミニUAC-1311 reaches a full ocean depth of 11,000 m. Both models have been successfully validated on multiple 深海探査機 そしてマリアナ海溝などの困難な環境にも配備されています。さまざまな有人または無人に適しています。深海探査機 そして深海ワークステーション。
のMiniUAC-1310Aです2Dマルチビームイメージングソナー 透明な水と濁った水の両方で前方音響視覚を提供できます。それは可能にするターゲット検出、 認識、衝突回避、 そして障害物測量。主な特長としては、小型、軽量設計、低消費電力、完全中国生産の制御可能なコンポーネントが挙げられます。単一周波数とデュアル周波数のオプションが利用可能で、ユーザーの要件に合わせて複数の動作周波数をカスタマイズできます。

概要
MiniUAC-1310/1311イメージングソナー
主な特徴:
- 高解像度深海前方監視ソナー– クリアな映像を提供します2Dマルチビームイメージングのためにターゲット検出, 認識、 そして障害物測量透明な水でも濁った水でも。
- 極限の作業深度 – ミニUAC-13106,000mまでミニUAC-1311最大 11,000 m、以下の用途に適しています。有人および無人の深海探査機そして深海ワークステーション.
- コンパクト、低消費電力設計 – Lightweight (~3 kg) with average power ~16 W, optimized for integration on various UUVそしてROV.
- 広い視野と広視野角マルチビームアーキテクチャ– 最大 768 のビームと 130° の水平カバレッジにより信頼性が向上前向きな状況認識.
- 耐久性と耐久性に優れています。耐腐食性プラットフォーム– オプションのチタン合金ハウジング-LT長期水中バージョン、サポート衝突回避多機能ソナー操作。
仕様
アプリケーション
- 深海探査と海洋探査研究
に最適有人および無人の深海探査機, 潜水艇、 そして深海ワークステーション、での科学的探査をサポートしています。極端な作業深度海溝環境を含む最大 11,000 m。
- 障害物検出と障害物検出衝突回避
高精度を実現2D マルチビーム前方ソナーイメージング有効にするリアルタイム障害物測量そして衝突回避、複雑な水中地形での安全な航行を保証します。
- ターゲットの検出と監視識別
透明な水と濁った水の両方で小型から大型のターゲットを検出および認識することができ、次の用途に適しています。深海構造物の検査、残骸調査、または生物学的研究。
- 水中インフラ点検
海底施設、パイプライン、科学機器の検査を、たとえ海中であっても正確な画像でサポートします。視界不良または濁度の高い条件.
- UUV と UUV の統合ROV
小型、軽量、低消費電力設計により、次の用途に最適です。自律型水中ビークル (AUV), 遠隔操作車両 (ROV)、およびその他のプラットフォームを必要とする高解像度の前方監視ソナー深海ミッションで。
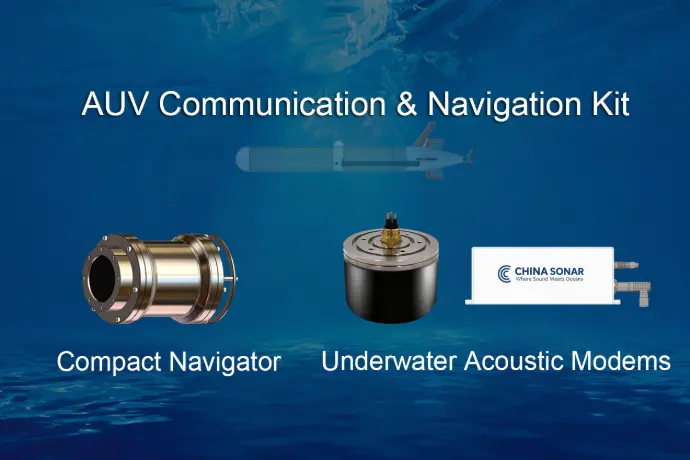
AUV通信とAUVの通信ナビゲーションキット
コンパクトナビゲーター & 水中音響モデム
のために設計されています自律型水中探査機 (AUV)、AUV通信とAUVの通信ナビゲーションキット配達します高精度ナビゲーションそして信頼性の高い水中通信統合されたソリューションで。
- NAVS-3000 コンパクトナビゲーター — 提供するINSベースの測位, DVL 速度測定、 そして深度データ正確なリアルタイムナビゲーションを実現します。
-
UAC-08160X-OEM 水中音響モデム— 保証します安定した長距離水中通信複数の周波数帯域にわたって。