ミニUAC-1402 2.5D 前方監視ソナー
ソフトウェアで調整可能な垂直視野 (FOV)
のミニUAC-1402前向きソナーは、特徴的なイメージングソナーと高度な垂直制御機能.
従来の前方監視ソナーと比較して、垂直視野そして垂直ビームステアリングのミニUAC-1402全体的に設定できますソフトウェア。これにより、ソナーを次のような特殊なアプリケーションまたは革新的なアプリケーションで使用できるようになります。水中の物体の高さを測定する, ターゲットの層別観察異なる水層で、そして海底および地表の反射の抑制.
のミニUAC-1402も特徴です自動レベリング機能。統合された姿勢センサー、ソナーは自動的に調整できます垂直角補償するビーム変位プラットフォームの動きによって引き起こされるため、安定した正確な音響イメージング.

概要
ミニUAC-1402イメージングソナー
主な特徴:
- 2.5D 前方画像ソナー– 層状観察のためのソフトウェア制御の垂直ステアリングを備えたマルチビームイメージング。
- ソフトウェアで調整可能な垂直FOV– 機械的なジンバルを使用しない柔軟なビーム角度とビーム幅制御。
- 自動レベリングと自動調整動き補償– 内蔵の姿勢センサーにより、安定した一貫したイメージングが保証されます。
- コンパクト、低消費電力設計– プラットフォーム統合が容易な、平均電力約 9 W の小型フォームファクタ。
- 高解像度マルチビームアーキテクチャ– 狭いビーム幅の 256 ビームにより、信頼性の高い障害物検出を実現します。
製品説明
のMiniUAC-1402A 2.5D 前方監視ソナーですマルチビームイメージングソナー提供するもの前向きな音響ビジョン両方で澄んだ水と濁った水。それは可能にするターゲットの検出と識別, 障害物回避、 そして危険検知.
ソナーの特徴は、コンパクトなサイズ, 低体重、 そして低消費電力。従来の前方監視ソナーとは異なり、MiniUAC-1402A許可しますソフトウェア制御による調整両方の垂直ステアリング角度そして垂直ビーム幅。この機能により、異なる深さの層にある物体を観察する、または選択した部分内で水柱を使用せずに、メカニカルパンチルトユニット。その結果、ソナーは追加の機能を実現します。0.5次元垂直情報取得、従来の枠を超えて拡張2Dイメージング.
の中心周波数のMiniUAC-1402Aは1MHz(ご要望に応じて他の周波数も利用可能です)。標準モデルは、最大動作深度300m。より深い動作深さの要件については、メーカーにお問い合わせください。
仕様
アプリケーション
- AUV / ROV 障害物回避および障害物回避進むナビゲーション
複雑な水中環境での安全な航行のために、垂直ビーム制御を備えた前向きのマルチビーム イメージングを提供します。 -
層状水柱観察
ソフトウェアで調整可能な垂直ステアリングにより、機械的な傾斜機構を使用せずに、さまざまな深さの層でターゲットを検査できます。 -
水中構造物検査
地表や海底の干渉を最小限に抑えながら、橋脚、岸壁、水中基礎、水没インフラの検査に適しています。 -
水中物体の高さおよび形状測定
部分垂直(2.5D)情報取得を使用して、物体の高さと垂直分布の推定を可能にします。 -
濁った海域または視界の悪い海域での作業
光学センサーが効果的でない場所でも信頼性の高い音響ビジョンを提供し、検出および識別タスクをサポートします。 -
コンパクトなプラットフォームと小型 UUV の統合
コンパクトな AUV、ROV、USV など、スペースと電力に制約のあるプラットフォーム向けに最適化されています。
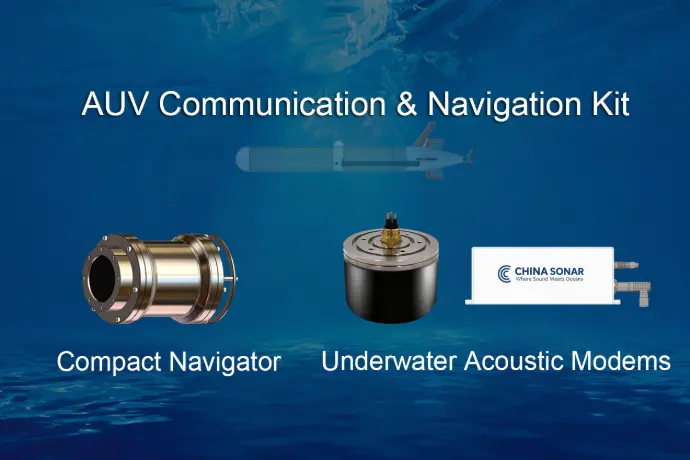
AUV通信とAUVの通信ナビゲーションキット
コンパクトナビゲーター & 水中音響モデム
のために設計されています自律型水中探査機 (AUV)、AUV通信とAUVの通信ナビゲーションキット配達します高精度ナビゲーションそして信頼性の高い水中通信統合されたソリューションで。
- NAVS-3000 コンパクトナビゲーター — 提供するINSベースの測位, DVL 速度測定、 そして深度データ正確なリアルタイムナビゲーションを実現します。
-
UAC-08160X-OEM 水中音響モデム— 保証します安定した長距離水中通信複数の周波数帯域にわたって。